一、這條線上真正難的是什麼
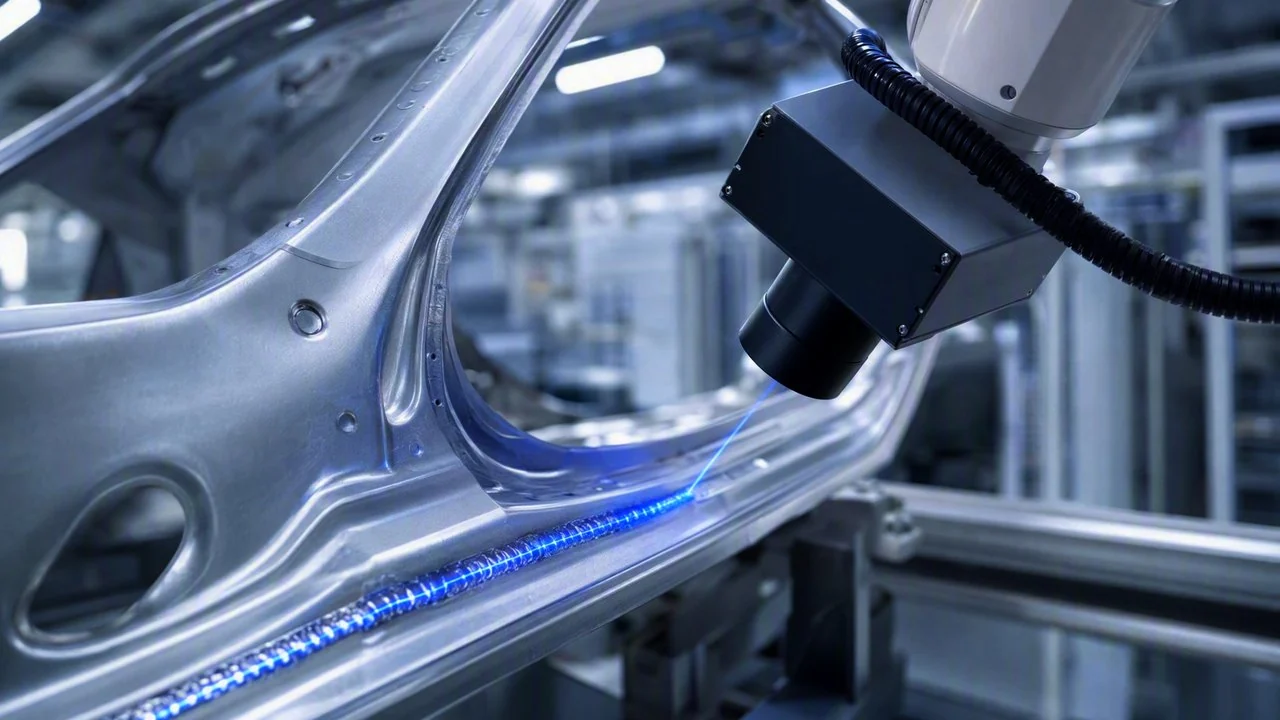
汽車產線上的視覺任務分兩類:一類是"看得準",衝壓面的 0.3mm 級劃傷凹陷、白車身數百條焊縫的形態判定;另一類是"抓得穩、走得對",塗膠路徑要跟著工件實際位置走,散亂堆疊的零件要能從料箱裡一件件取出來。前者難在缺陷形態高度可變,規則寫不全;後者難在工件位置本來就不固定,預編程軌跡一遇到位置偏差就斷膠、錯位、抓空。
兩類任務此前常被拆成兩套系統:AOI 管檢測,機器人管動作,中間靠人工或固定治具補位。治具越多,換型越慢;而漏檢一旦流到客戶端,代價按整車算。
二、方案怎麼搭
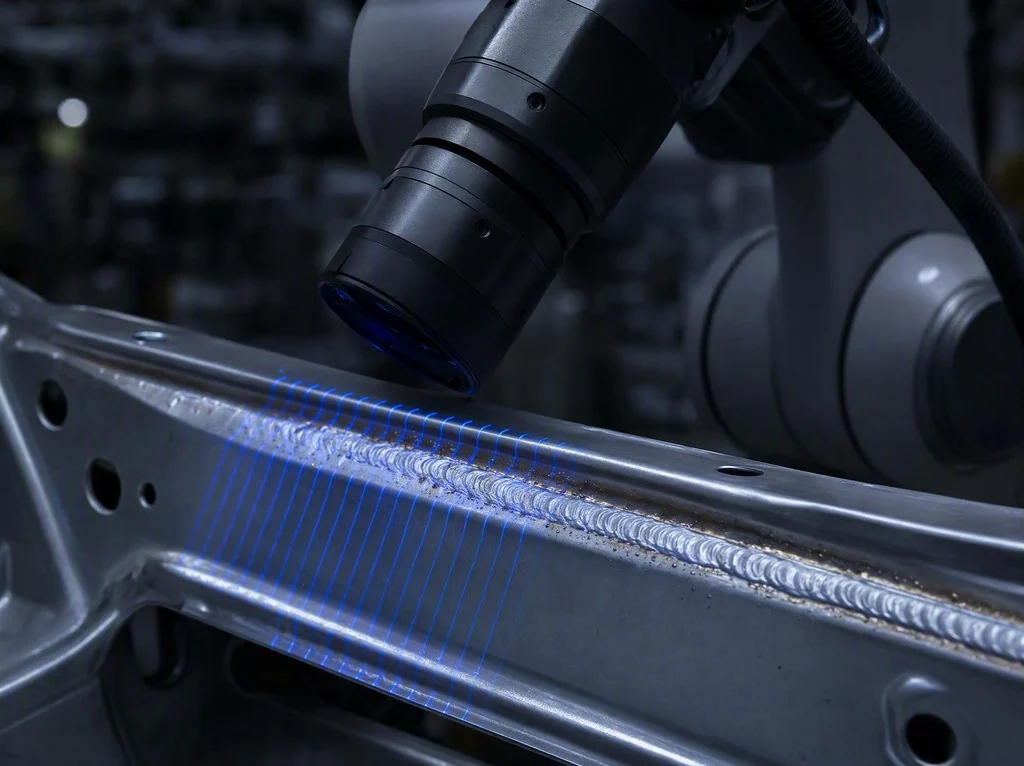
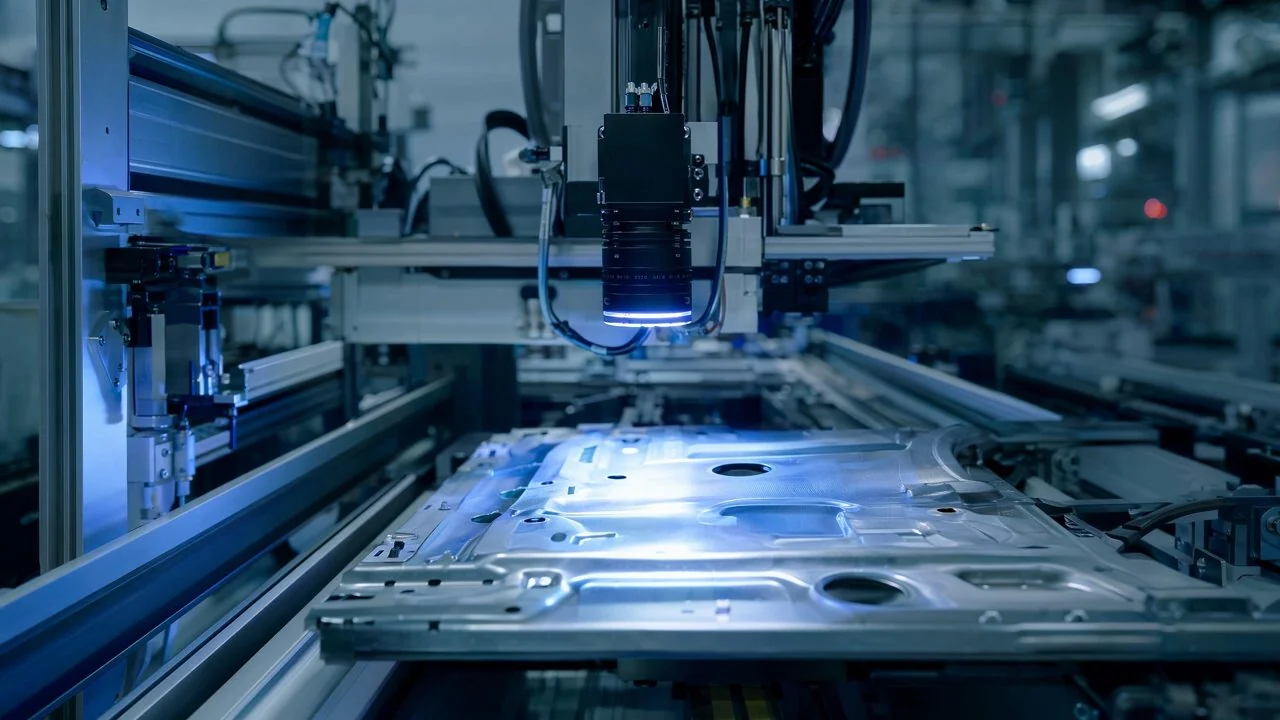
看:ACI 做表面與焊縫缺陷判定,覆蓋裂紋、未焊滿、劃傷、凹陷等多類缺陷,判據來自模型而不是逐條規則。
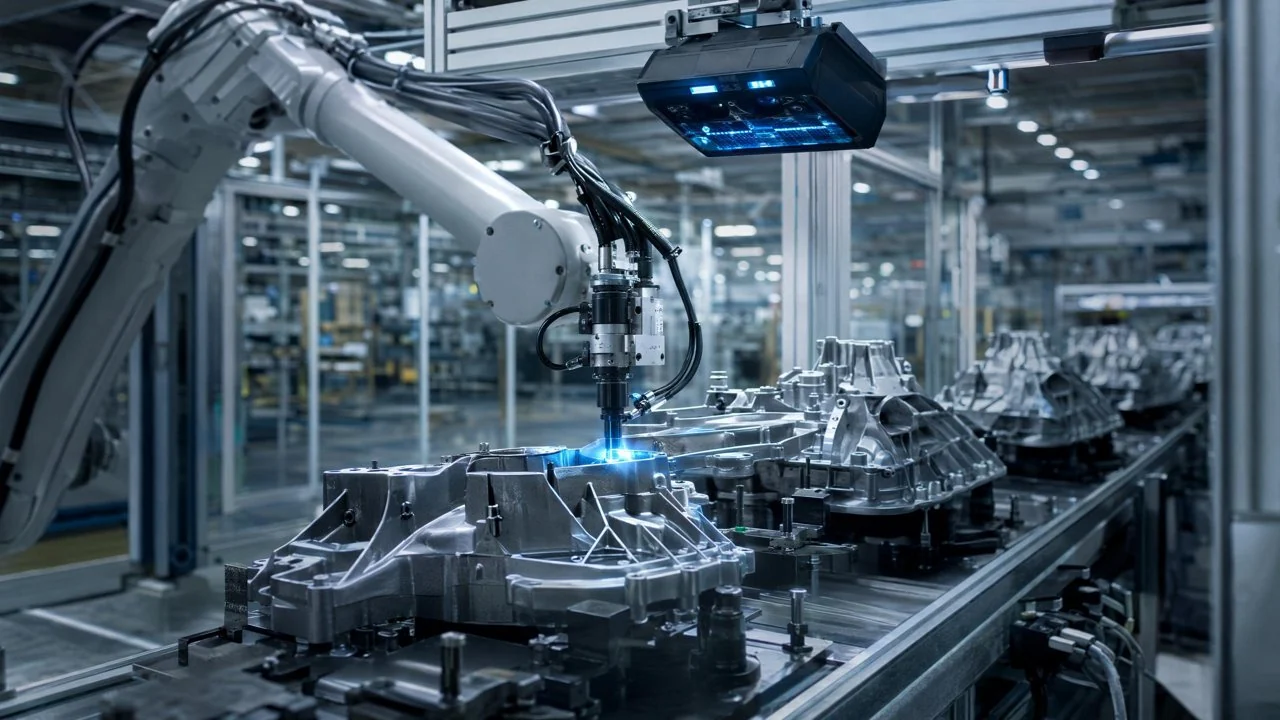
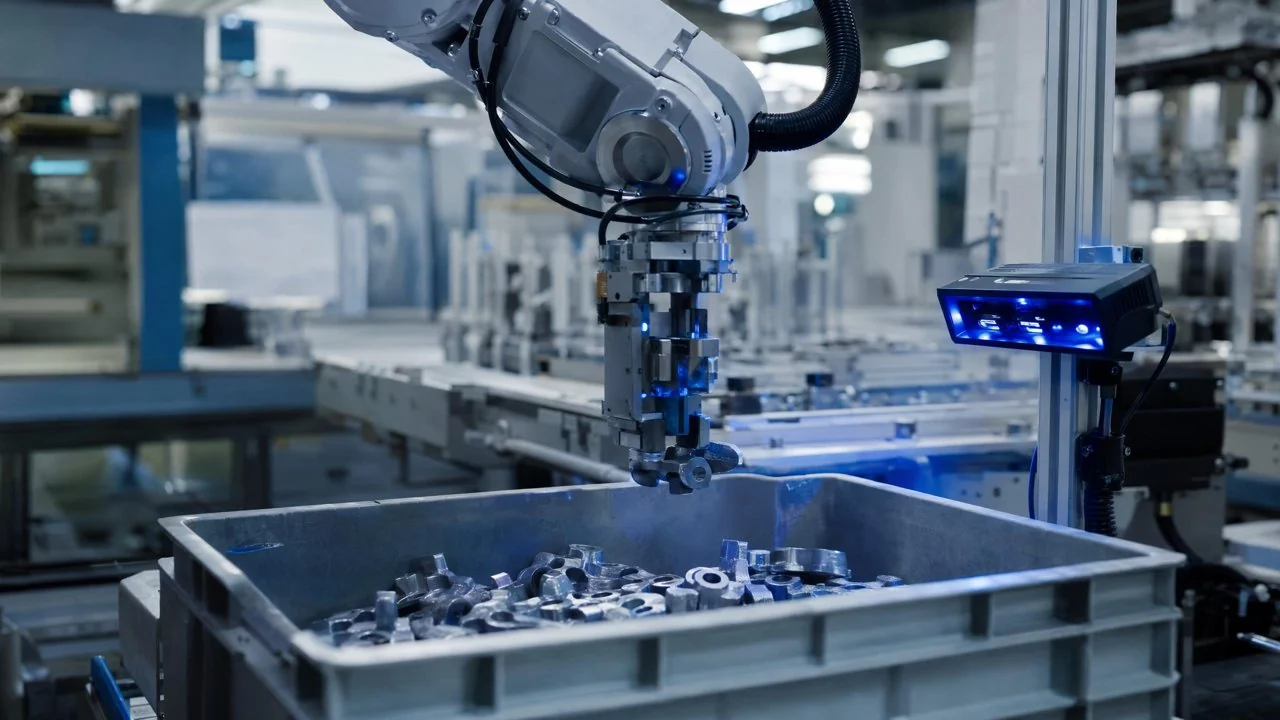
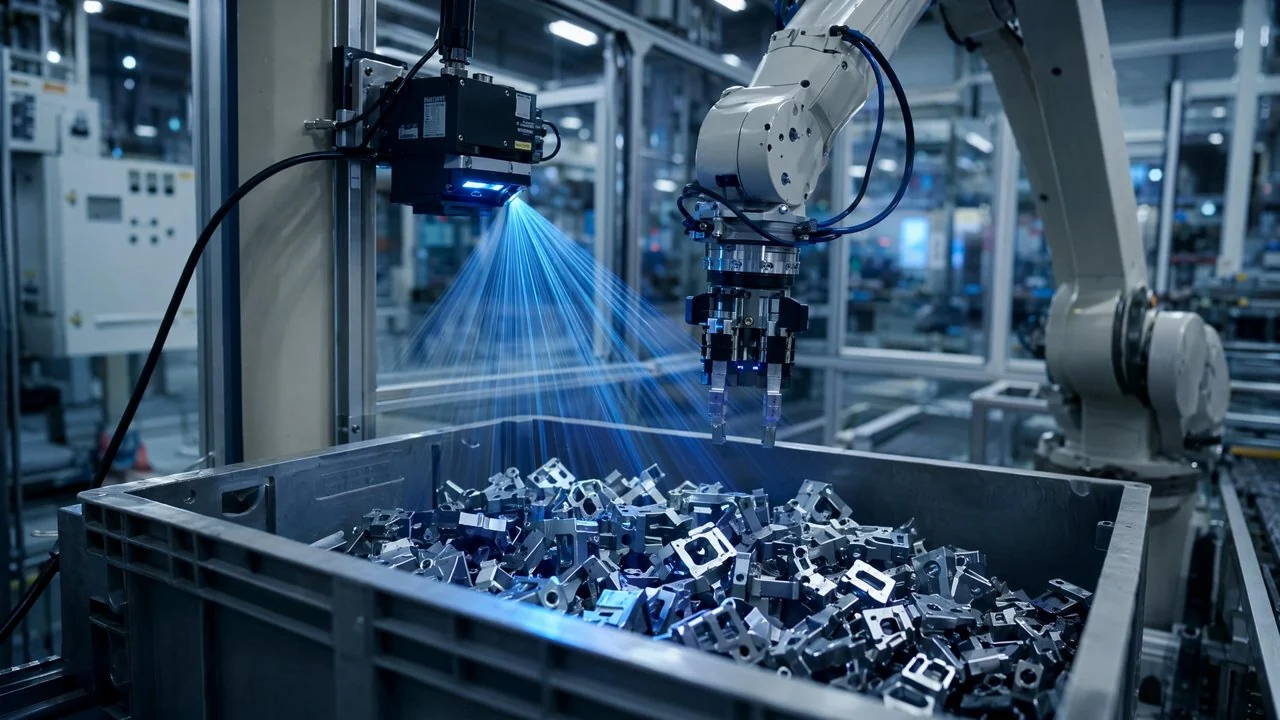
抓:3D 機器人視覺做 6D 位姿估計,對無固定特徵點、表面反光的零件同樣可用,不依賴專用治具。
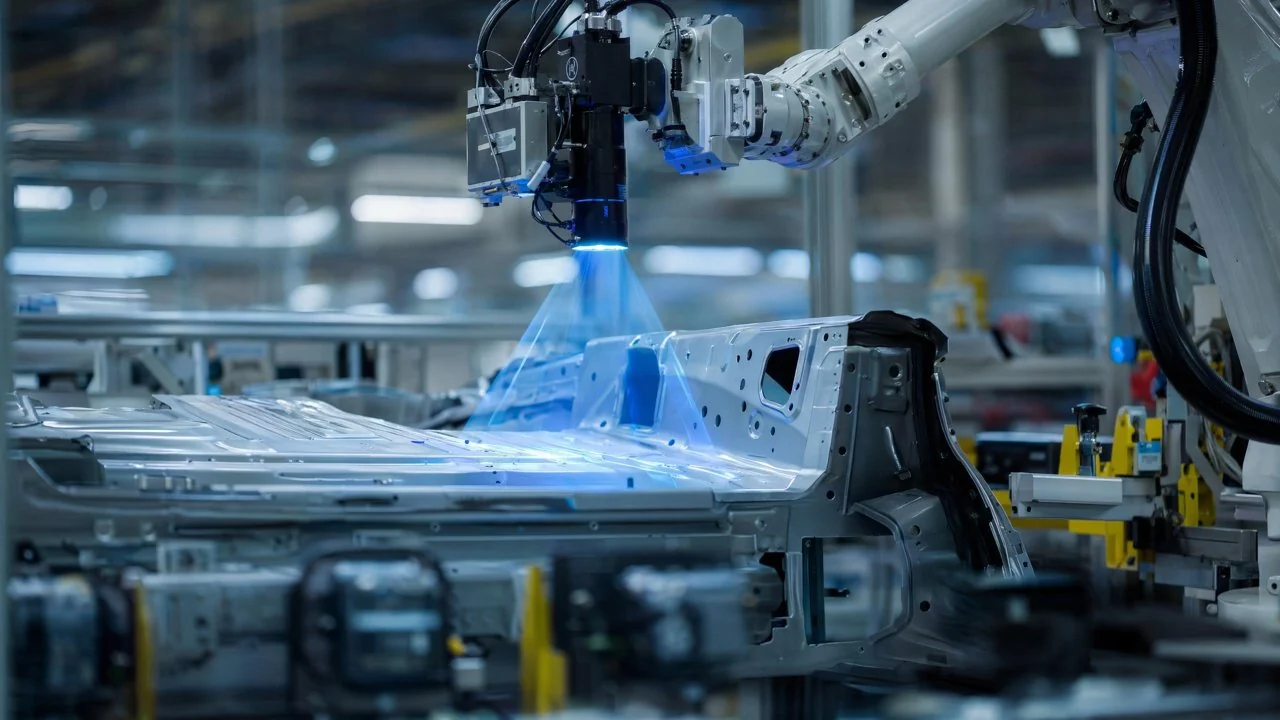
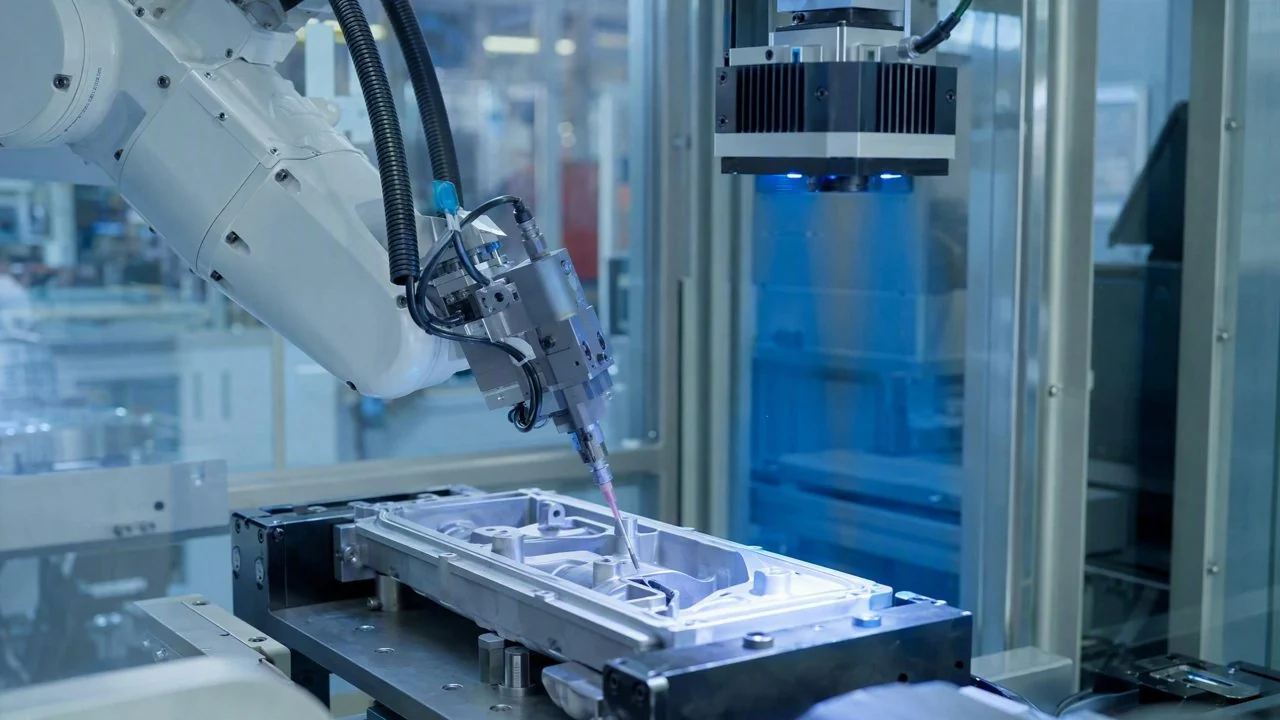
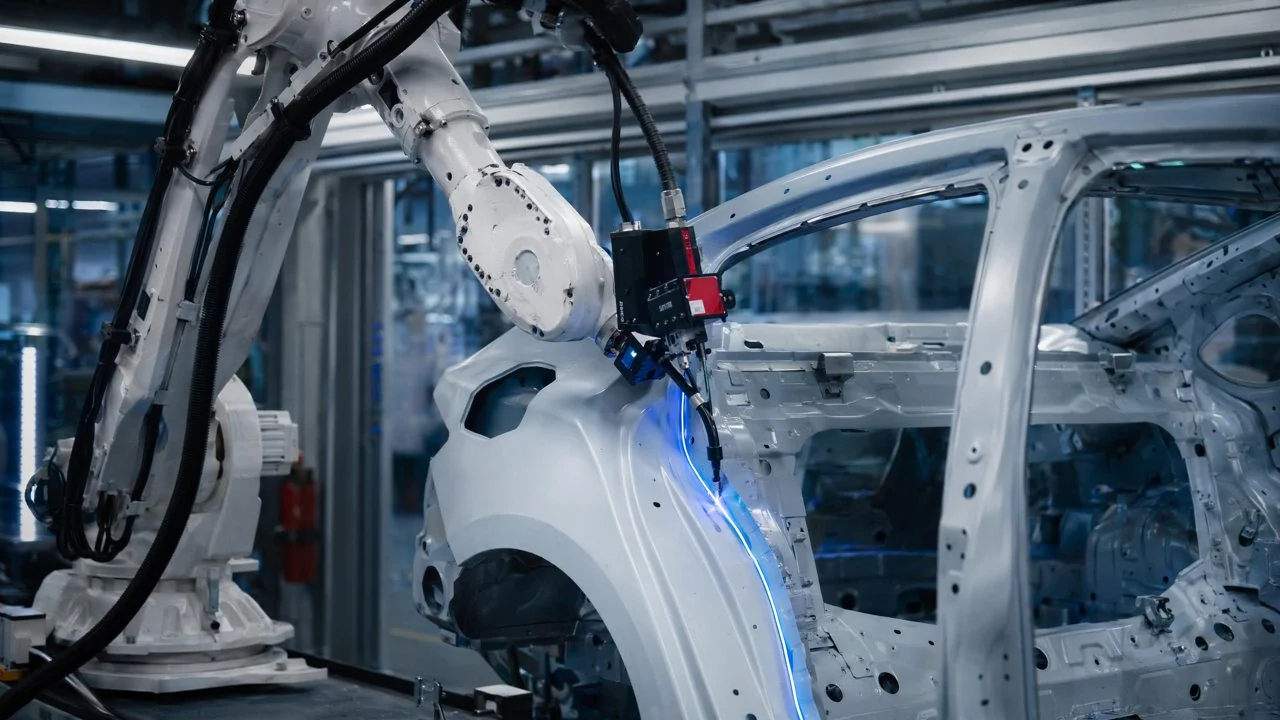
走:塗膠等軌跡類作業改成邊塗邊測邊糾——相機實時給出工件實際位置,機器人按實測軌跡走,而不是按預編程軌跡"盲打"。
產線對接:檢測結果與缺陷座標回傳 MES / SPC,與擰緊、焊接工藝資料對齊;生產資料留在廠內,不出廠。
微鏈道愛用同一個 DaoAI World 視覺底座同時支撐檢測與引導,是這套方案在汽車場景裡最省事的地方:相機、標定、模型訓練與部署都在一個平臺上完成,檢測工位與機器人工位不必各建一套。
三、機型怎麼選
| 工位類型 | 推薦配置 | 解決的主要問題 |
|---|
| 塗膠 / 密封線上引導 | 3D 機器人視覺 + 自研 3D 相機 | 工件位置偏差導致的斷膠、縮頸、錯位 |
| 無序料箱上料 | 3D 機器人視覺(6D 位姿) | 散亂堆疊、反光、無特徵點零件的抓取 |
| 焊縫 / 衝壓面檢測 | ACI 表面缺陷檢測 | 裂紋、未焊滿、劃傷、凹陷的一致性判定 |
| 總成裝配防錯 | 2D ACI + 平臺模板 | 缺件、錯裝、尺寸與位置偏差線上全檢 |
四、落地節奏
微鏈道愛的落地路徑是四步:① 需求評估——按工位拆任務:哪些是檢測、哪些是引導,節拍與允差先說清;② 方案選型——定相機、機型與安裝方式(隨行 / 固定),給出報價與交付計劃;③ 現場部署——手眼標定與模板建立,操作員約 30 分鐘上手;④ 反饋最佳化——複檢與返修結果迴流,模型分鐘級更新。
五、成效怎麼量
檢測工位看綜合檢出率、誤報率與最小可檢尺寸;引導工位看定位精度、抓取成功率與單件節拍。微鏈道愛已落地的汽車 / 零部件場景裡,典型表現是——塗膠定位 ±0.5mm、100% 線上全檢、漏塗斷膠趨近於零;無序抓取識別率 99%+、單次 4–8 秒;焊縫與衝壓面綜合檢出率 97%、誤報 0.2%、最小檢出 0.3mm。
以上為匿名行業場景下我們方案的典型可達範圍,具體數值隨工件、工位與節拍而變,以現場實測為準。
繼續看:場景詳情 · 客戶案例 · 深度文章