一、这条线上真正难的是什么
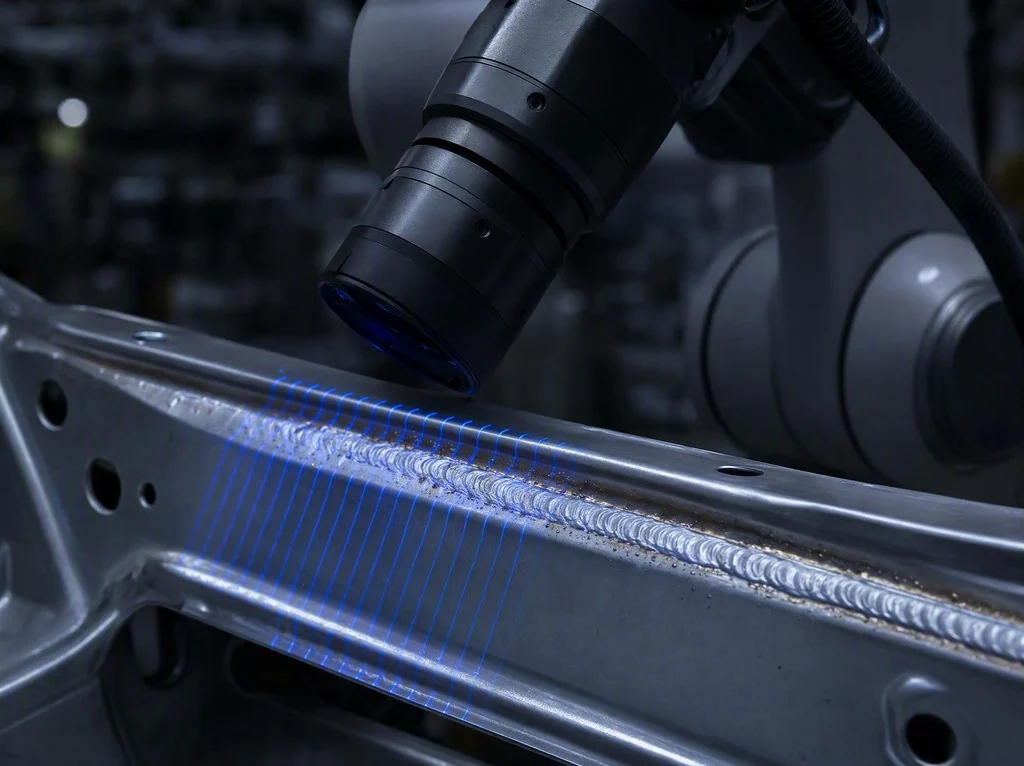
汽车产线上的视觉任务分两类:一类是"看得准",冲压面的 0.3mm 级划伤凹陷、白车身数百条焊缝的形态判定;另一类是"抓得稳、走得对",涂胶路径要跟着工件实际位置走,散乱堆叠的零件要能从料箱里一件件取出来。前者难在缺陷形态高度可变,规则写不全;后者难在工件位置本来就不固定,预编程轨迹一遇到位置偏差就断胶、错位、抓空。
两类任务此前常被拆成两套系统:AOI 管检测,机器人管动作,中间靠人工或固定治具补位。治具越多,换型越慢;而漏检一旦流到客户端,代价按整车算。
二、方案怎么搭
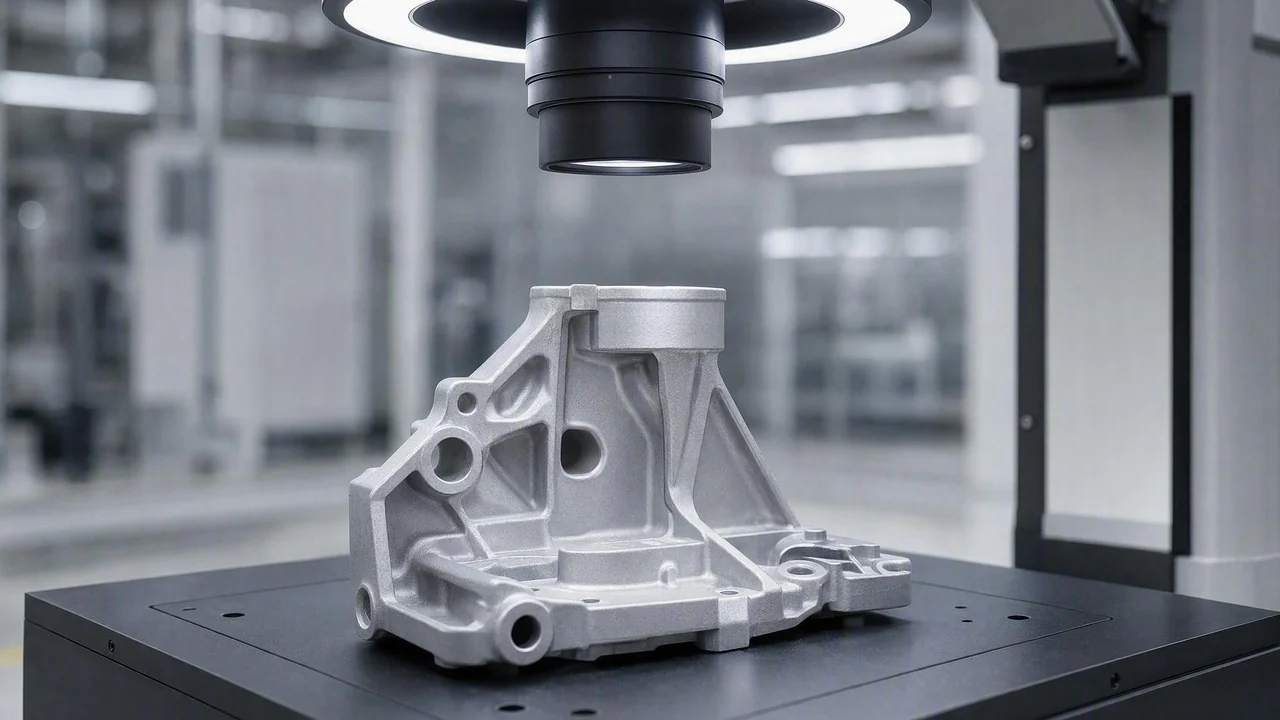
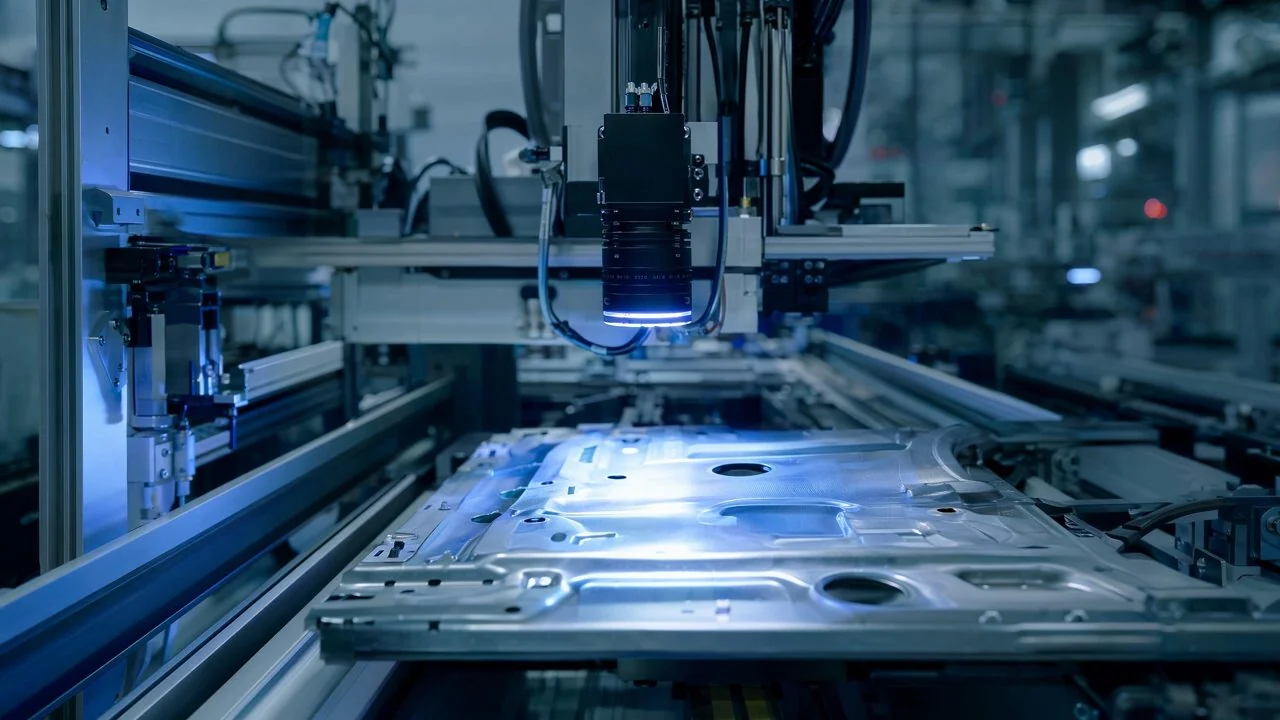
看:ACI 做表面与焊缝缺陷判定,覆盖裂纹、未焊满、划伤、凹陷等多类缺陷,判据来自模型而不是逐条规则。
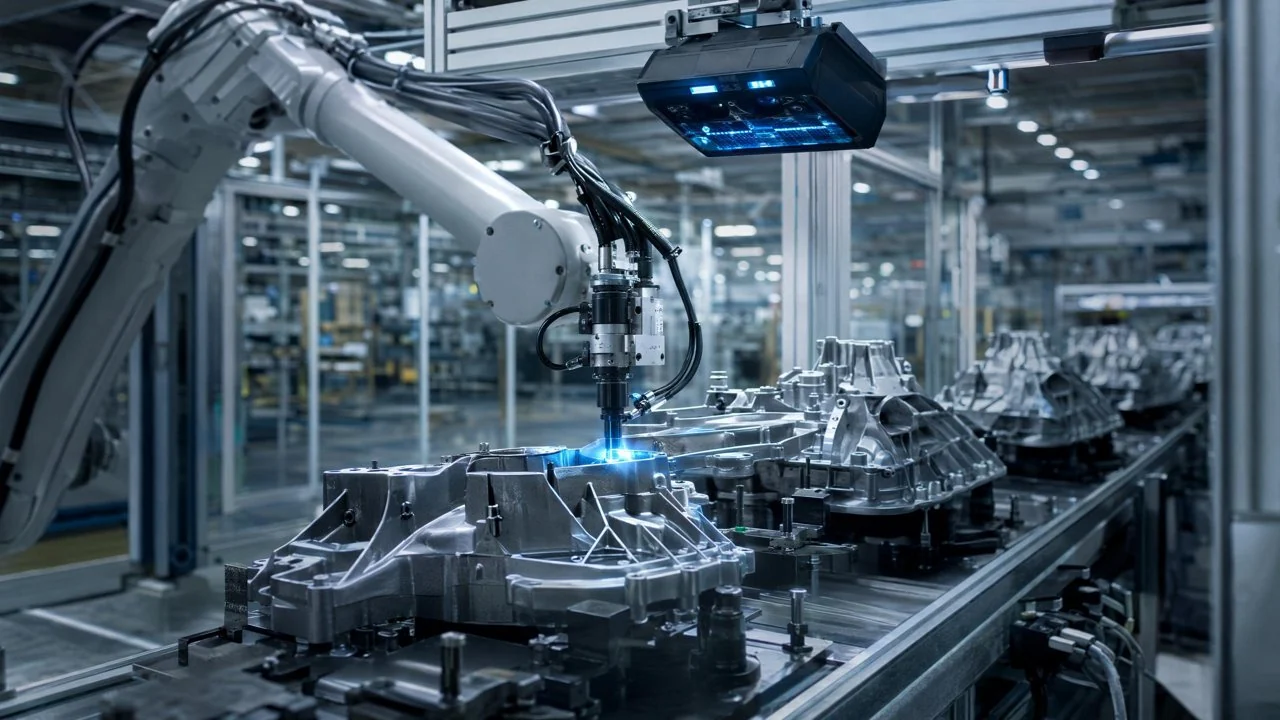
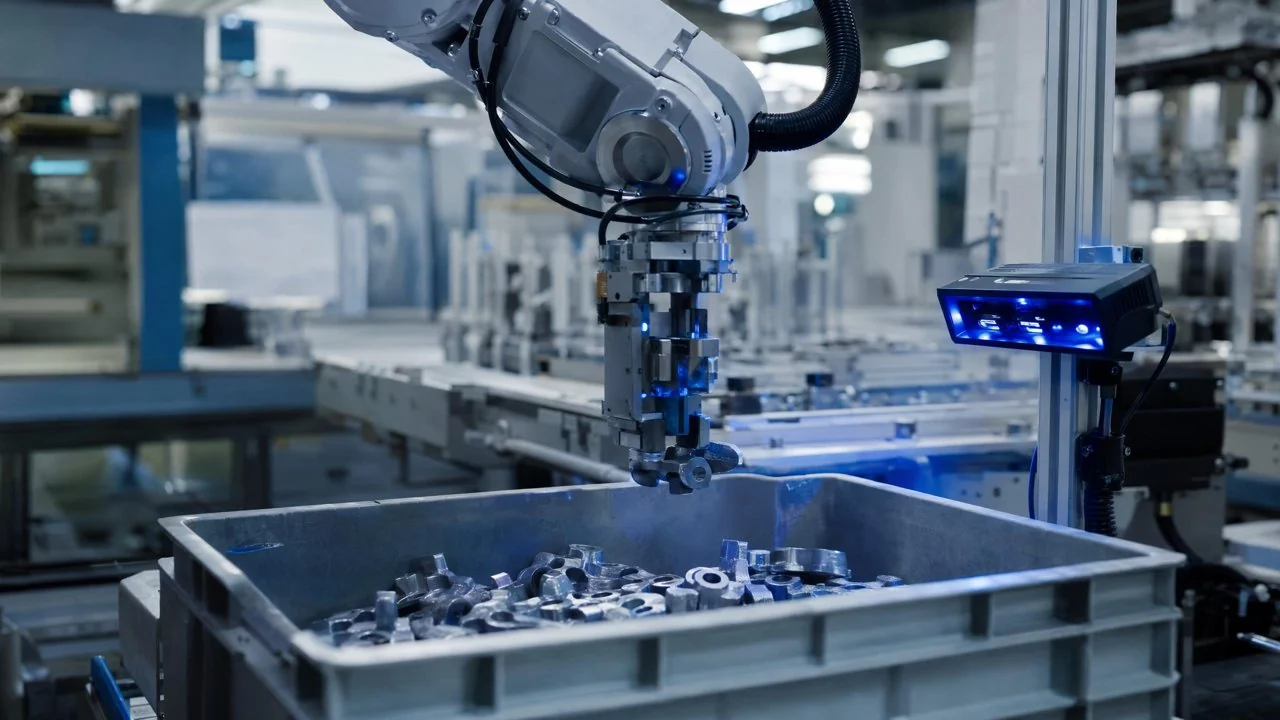
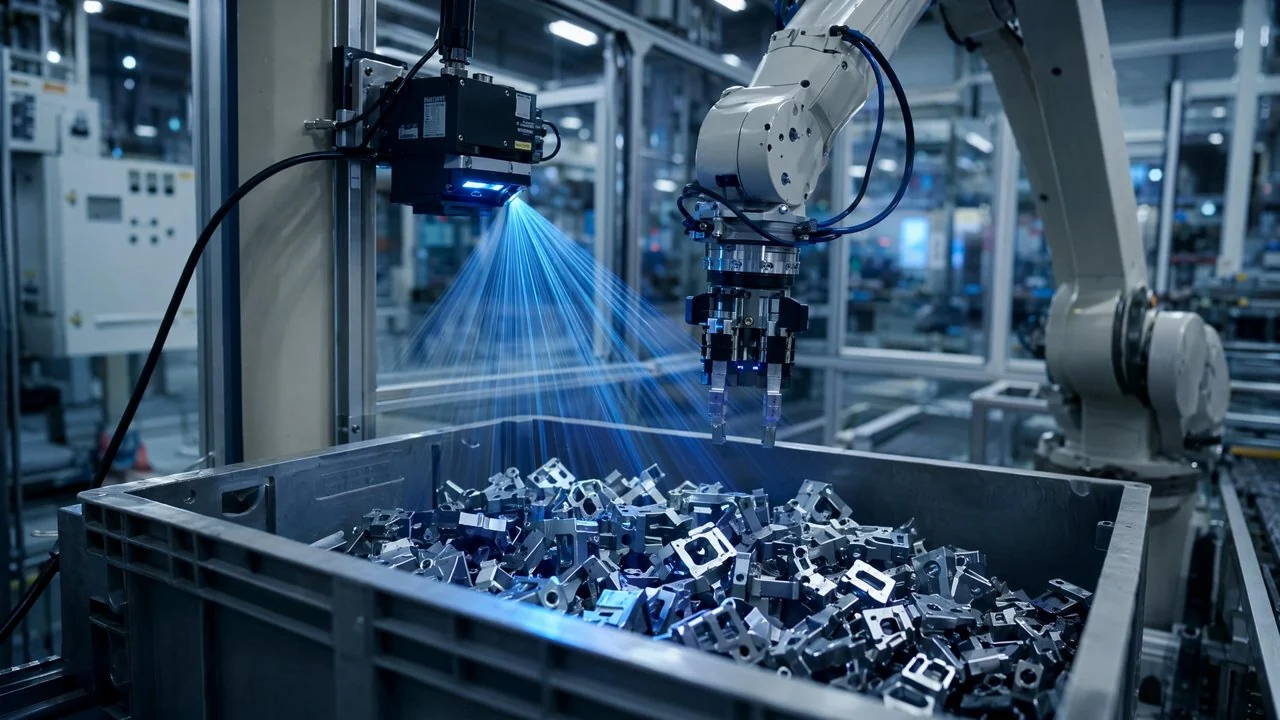
抓:3D 机器人视觉做 6D 位姿估计,对无固定特征点、表面反光的零件同样可用,不依赖专用治具。
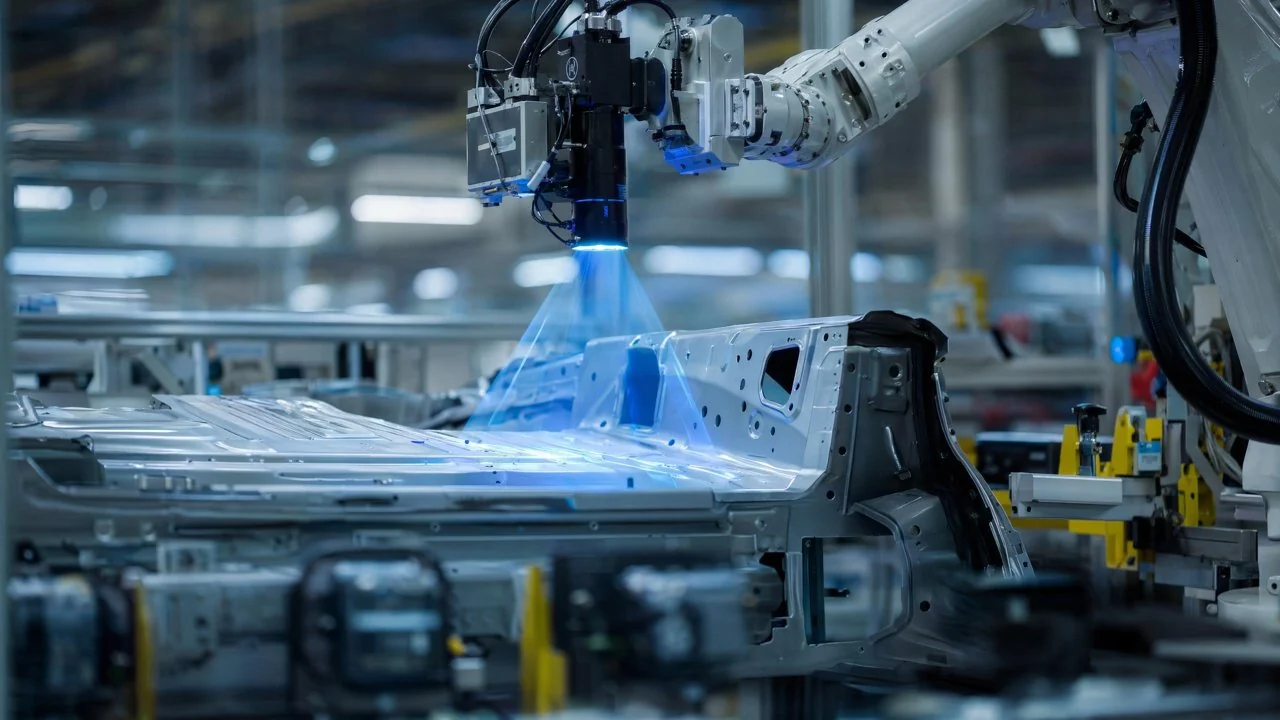
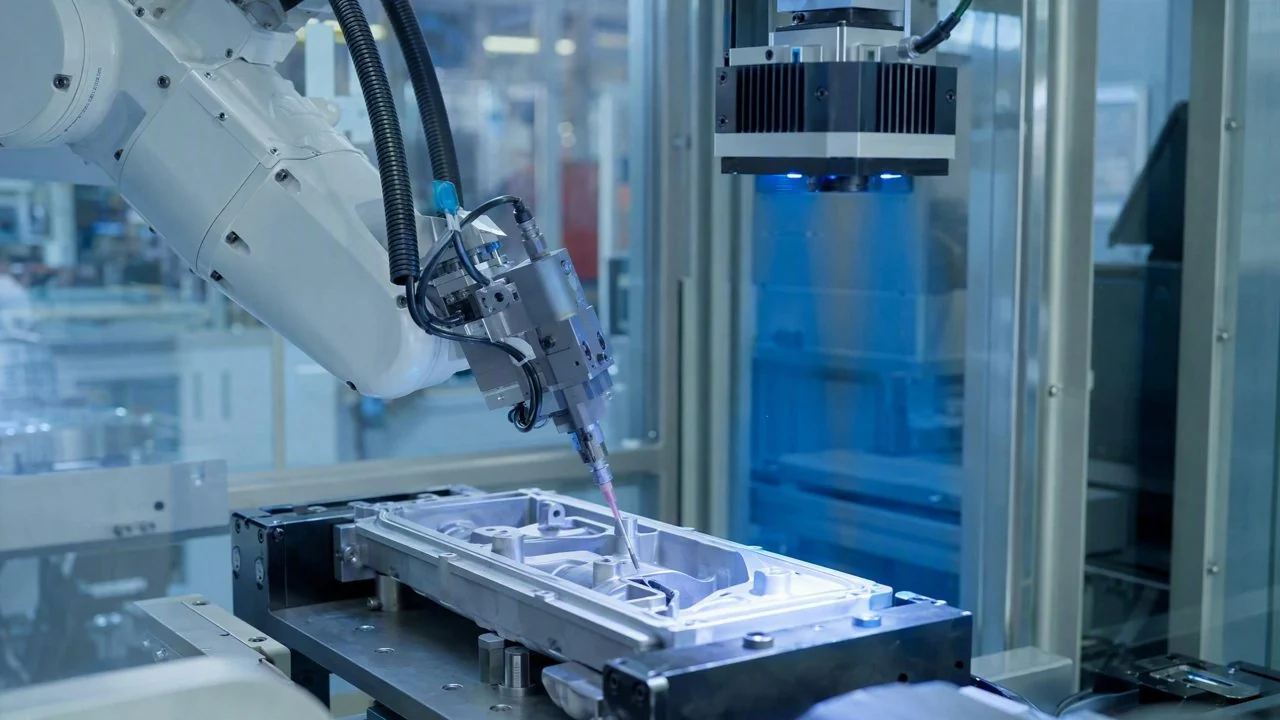
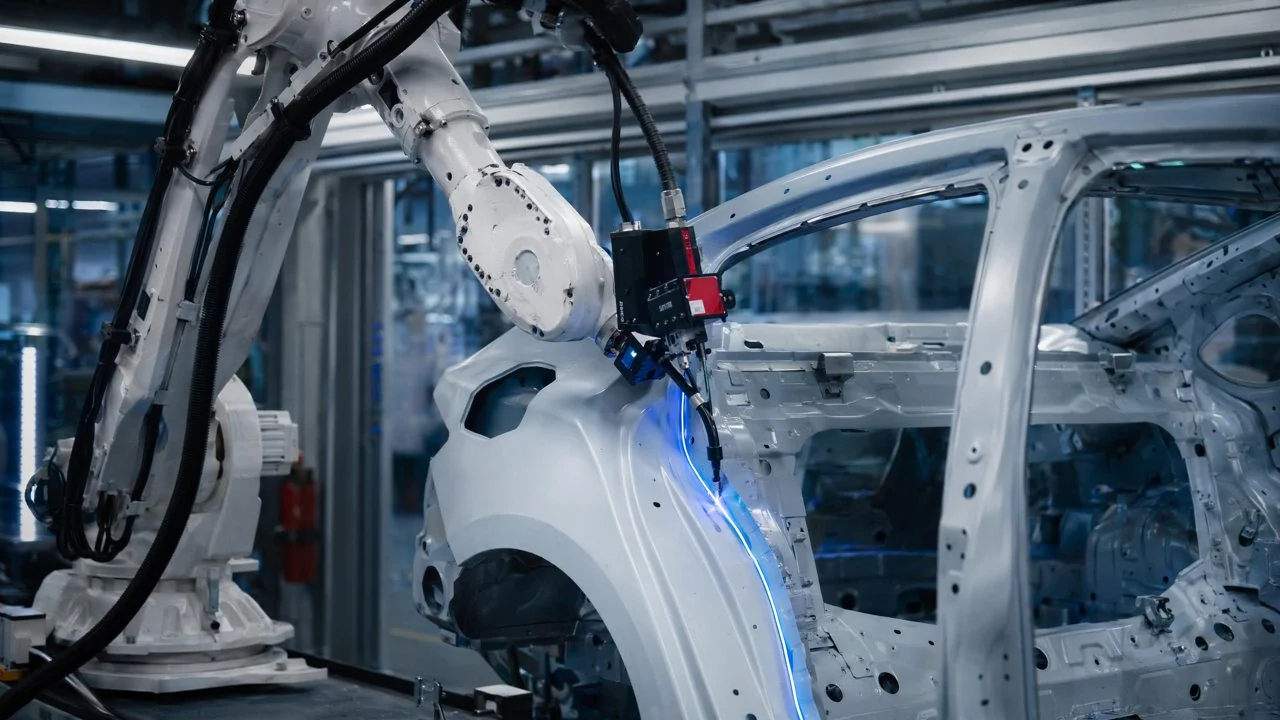
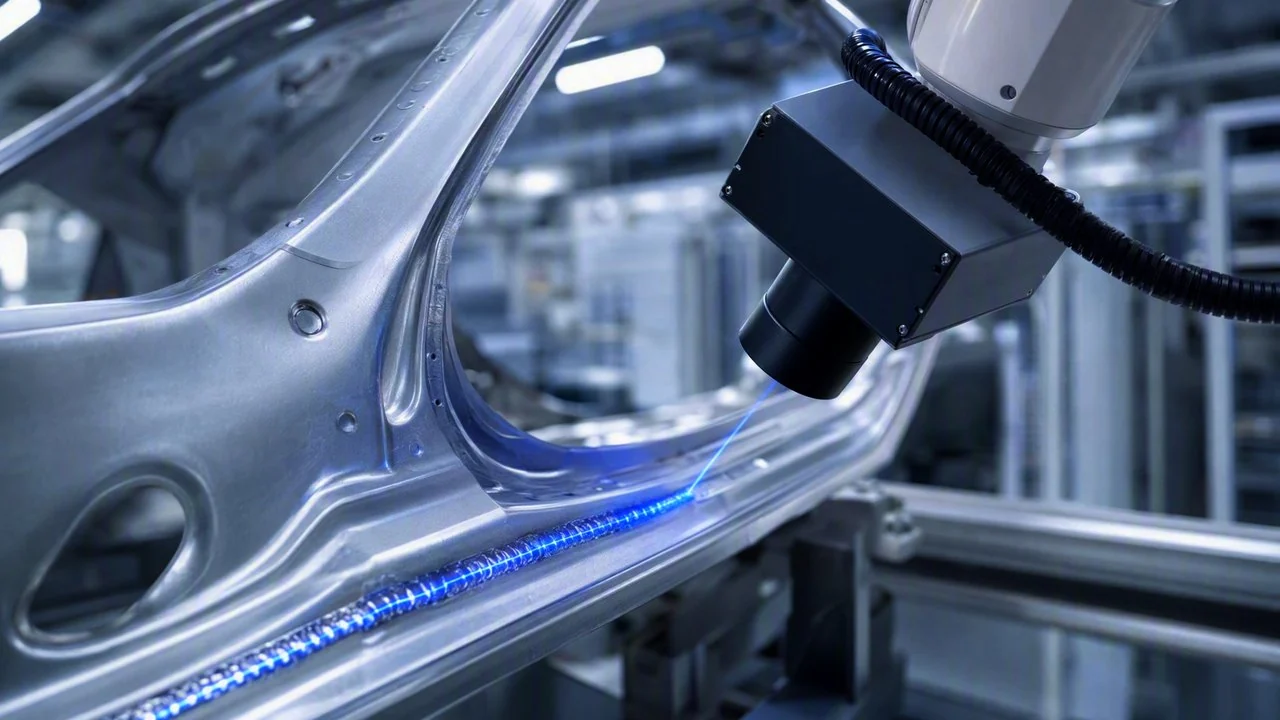
走:涂胶等轨迹类作业改成边涂边测边纠——相机实时给出工件实际位置,机器人按实测轨迹走,而不是按预编程轨迹"盲打"。
产线对接:检测结果与缺陷坐标回传 MES / SPC,与拧紧、焊接工艺数据对齐;样板与检测图像留在厂内,不出厂。
微链道爱用同一个 DaoAI World 视觉底座同时支撑检测与引导,是这套方案在汽车场景里最省事的地方:相机、标定、模型训练与部署都在一个平台上完成,检测工位与机器人工位不必各建一套。
三、机型怎么选
| 工位类型 | 推荐配置 | 解决的主要问题 |
|---|
| 涂胶 / 密封在线引导 | 3D 机器人视觉 + 自研 3D 相机 | 工件位置偏差导致的断胶、缩颈、错位 |
| 无序料箱上料 | 3D 机器人视觉(6D 位姿) | 散乱堆叠、反光、无特征点零件的抓取 |
| 焊缝 / 冲压面检测 | ACI 表面缺陷检测 | 裂纹、未焊满、划伤、凹陷的一致性判定 |
| 总成装配防错 | 2D ACI + 平台模板 | 缺件、错装、尺寸与位置偏差在线全检 |
四、落地节奏
微链道爱的落地路径是四步:① 需求评估——按工位拆任务:哪些是检测、哪些是引导,节拍与允差先说清;② 方案选型——定相机、机型与安装方式(随行 / 固定),给出报价与交付计划;③ 现场部署——手眼标定与模板建立,操作员约 30 分钟上手;④ 反馈优化——复检与返修结果回流,模型分钟级更新。
五、成效怎么量
检测工位看综合检出率、误报率与最小可检尺寸;引导工位看定位精度、抓取成功率与单件节拍。微链道爱已落地的汽车 / 零部件场景里,典型表现是——涂胶定位 ±0.5mm、100% 在线全检、漏涂断胶趋近于零;无序抓取识别率 99%+、单次 4–8 秒;焊缝与冲压面综合检出率 97%、误报 0.2%、最小检出 0.3mm。
以上为匿名行业场景下我们方案的典型可达范围,具体数值随工件、工位与节拍而变,以现场实测为准。
继续看:场景详情 · 客户案例 · 深度文章