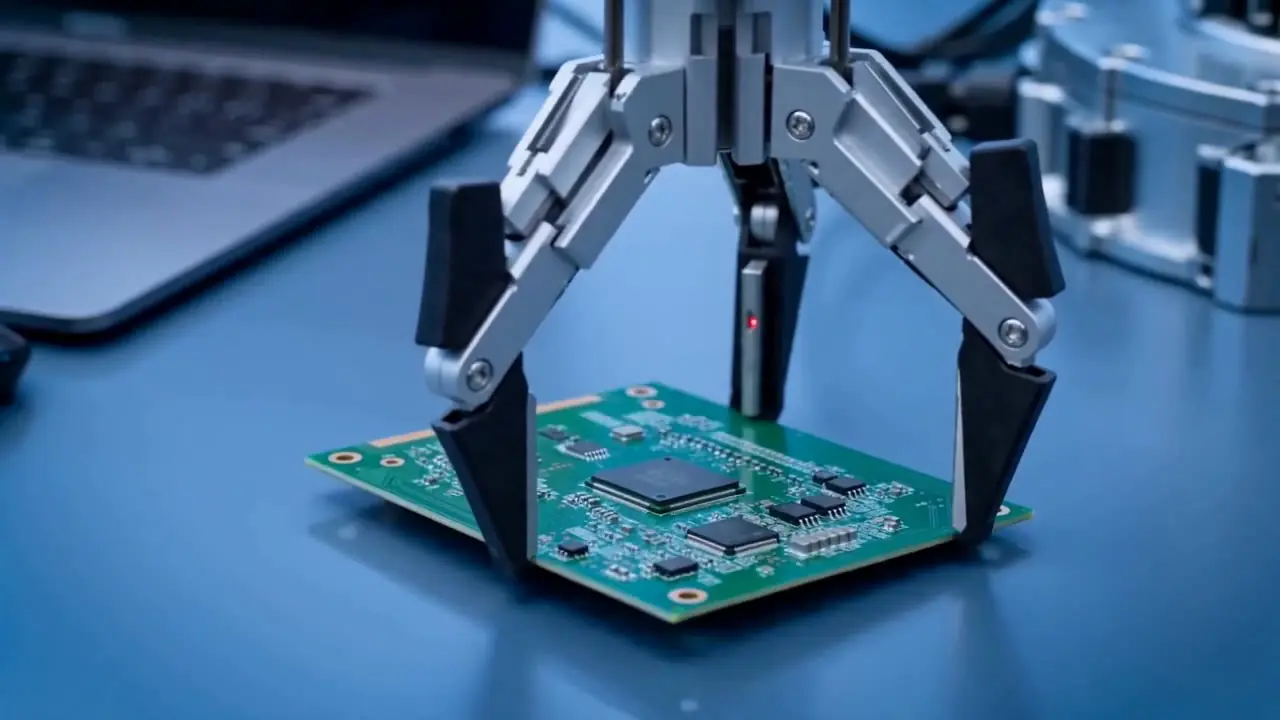
3D 拍照建模
相机一次成像,重建工件的三维点云与位姿 —— 不依赖模板、不靠人画特征点。

主权 AI 价值 · SOVEREIGN AI
机器人抓取策略、产线节拍、料箱布局,背后是完整的工艺 know-how。按 IDC 的主权框架,机器人视觉首先要守住技术主权:核心算法与手眼标定数据本地运行、安全可控,实时性也不受公网延迟或断网影响。
抓取策略与标定参数留在厂内,不经过任何外部服务器中转。
机器人执行是实时任务,微链道爱的本地部署消除了因网络波动导致的产线停摆风险。
每次调优只喂养你自己的模型,不会被打包卖给同行。
应用场景 · SCENARIOS
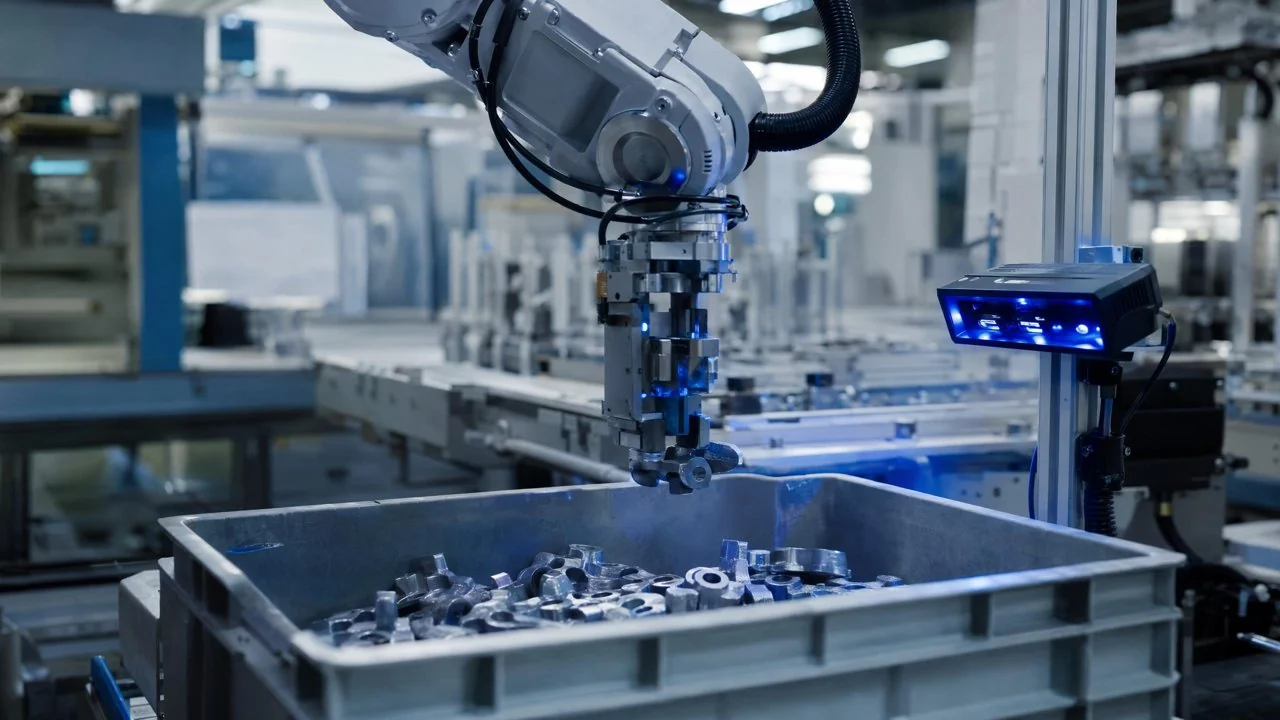
零部件制造中的上料工序看似简单,但对散乱堆叠、表面光滑无特征的零件,传统自动化方案往往难以奏效。
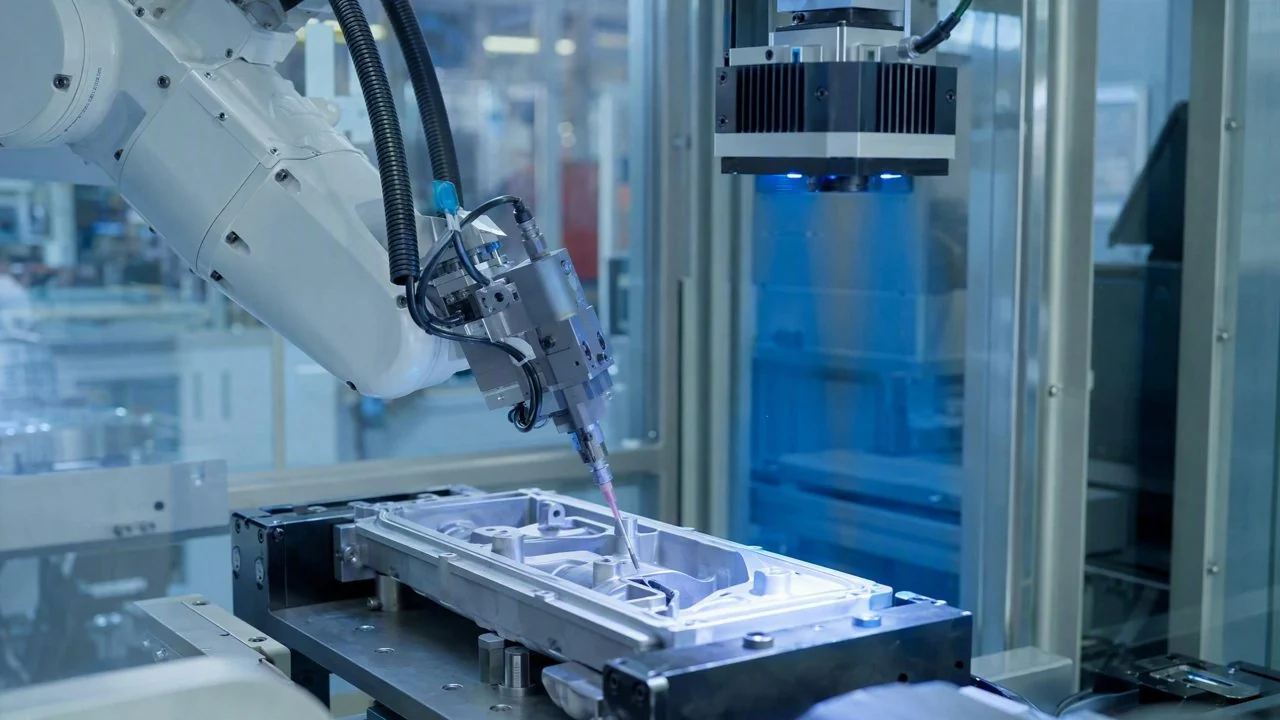
涂胶密封质量直接影响整车防水防尘性能,胶路断裂、溢胶、缺胶等缺陷传统检测手段难以做到 100% 在线覆盖。
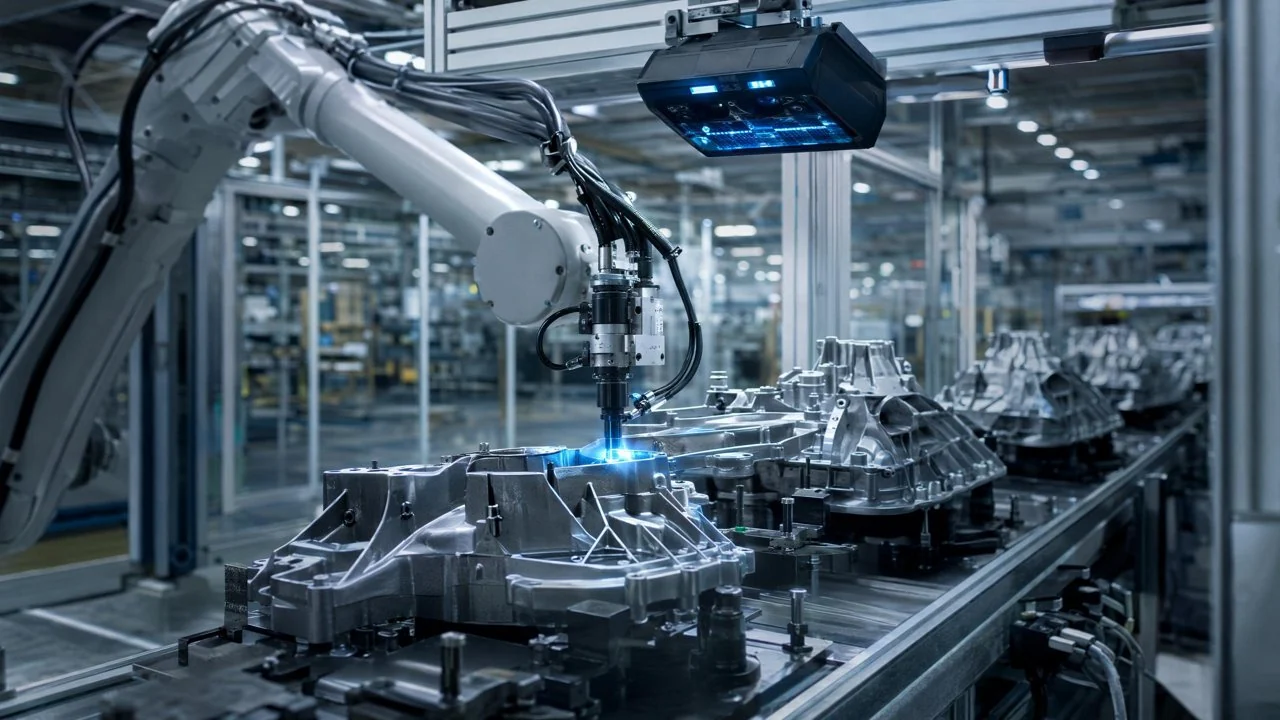
总成装配环节的螺栓错装、漏装是常见质量风险,人工检测与传统视觉方案对这类问题的拦截能力有限。
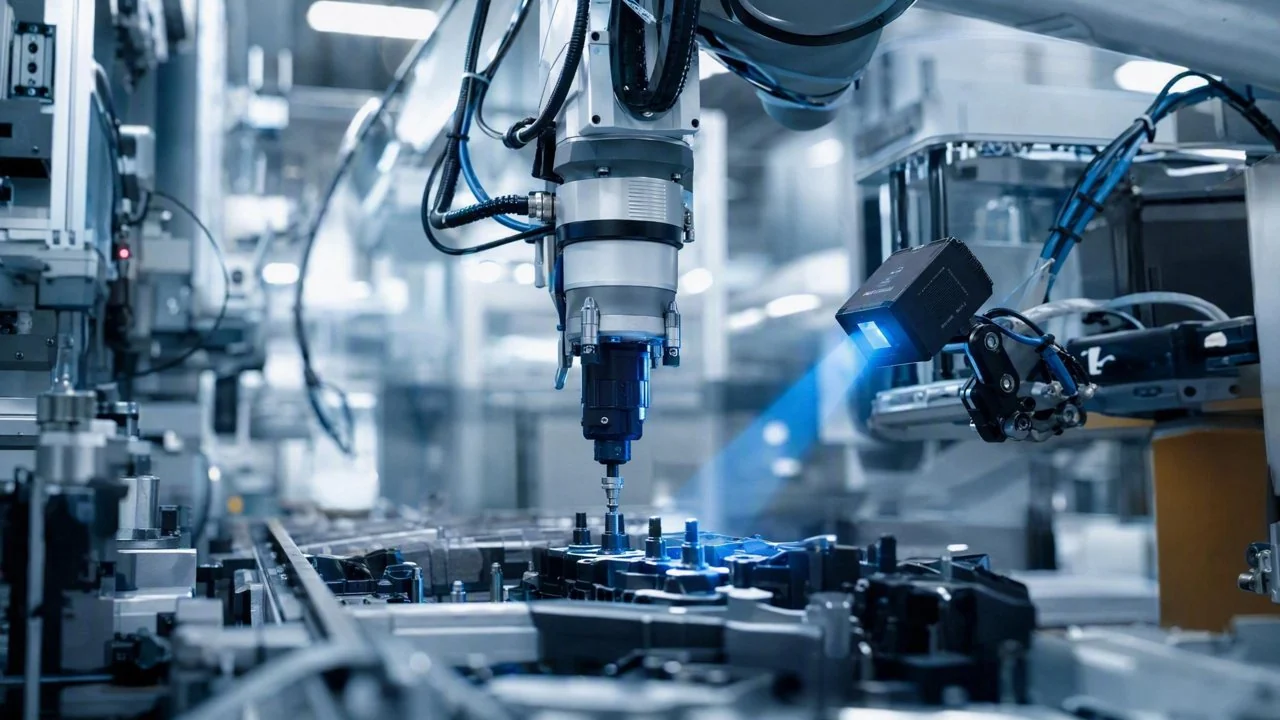
紧固件拧紧工序既要保证高节拍生产,又要满足全数检验要求,传统方案难以兼顾效率与精度。
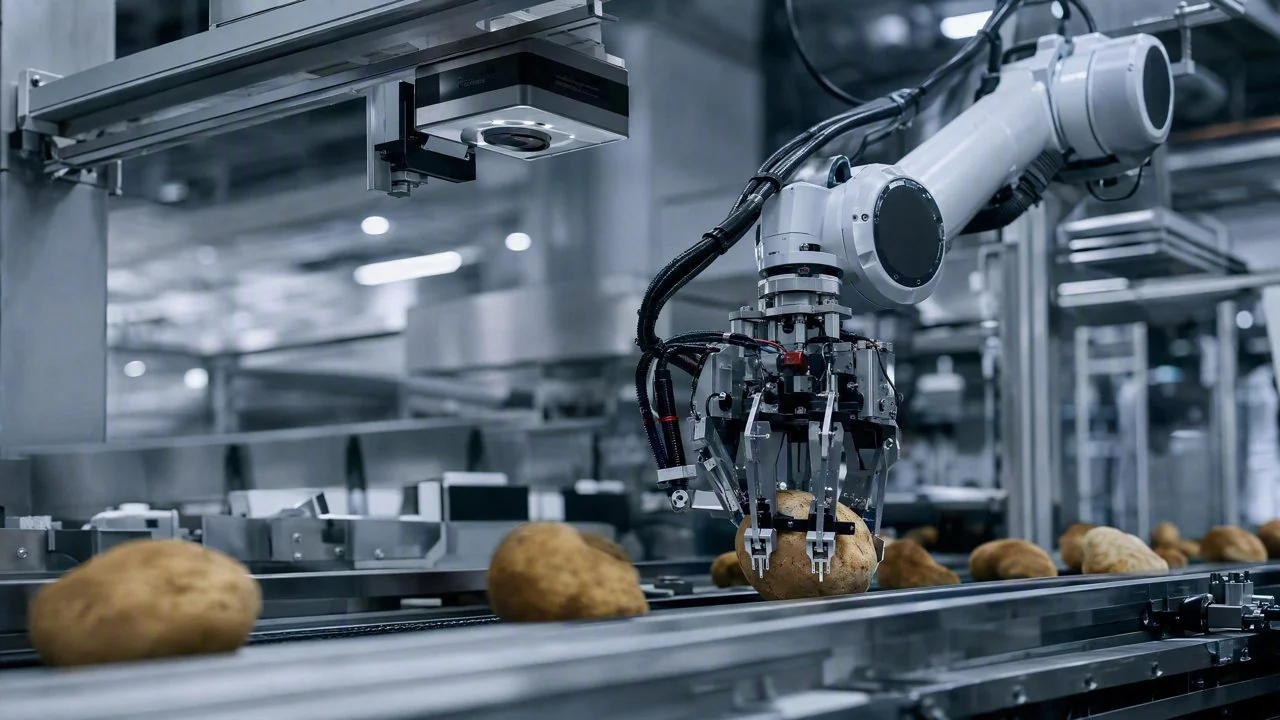
农产品成熟度分拣长期依赖人工经验判断,标准不一致、数据出厂等问题制约规模化应用。
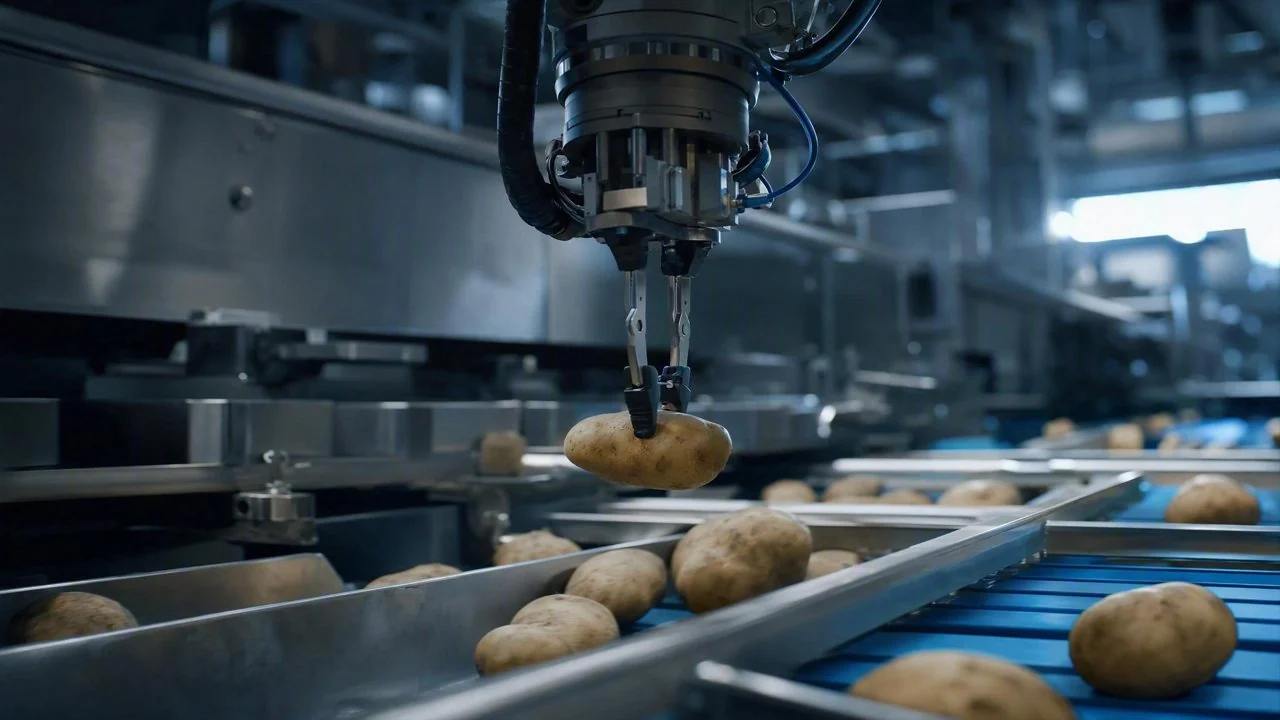
食品加工线的异物剔除与品质分级环节,误报率压降与复检减负是提升效率的关键。
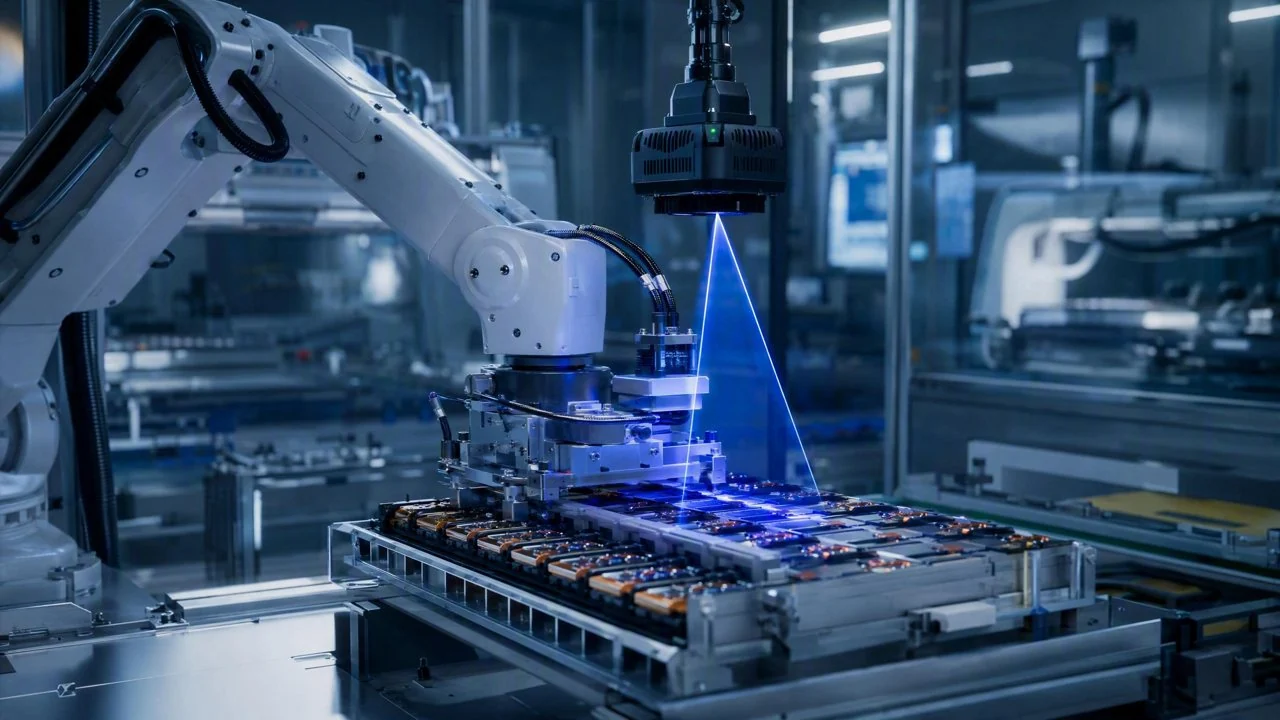
电池模组内部焊点错位可能导致内阻升高、局部过热甚至安全隐患,是电池制造的关键质量风险点。
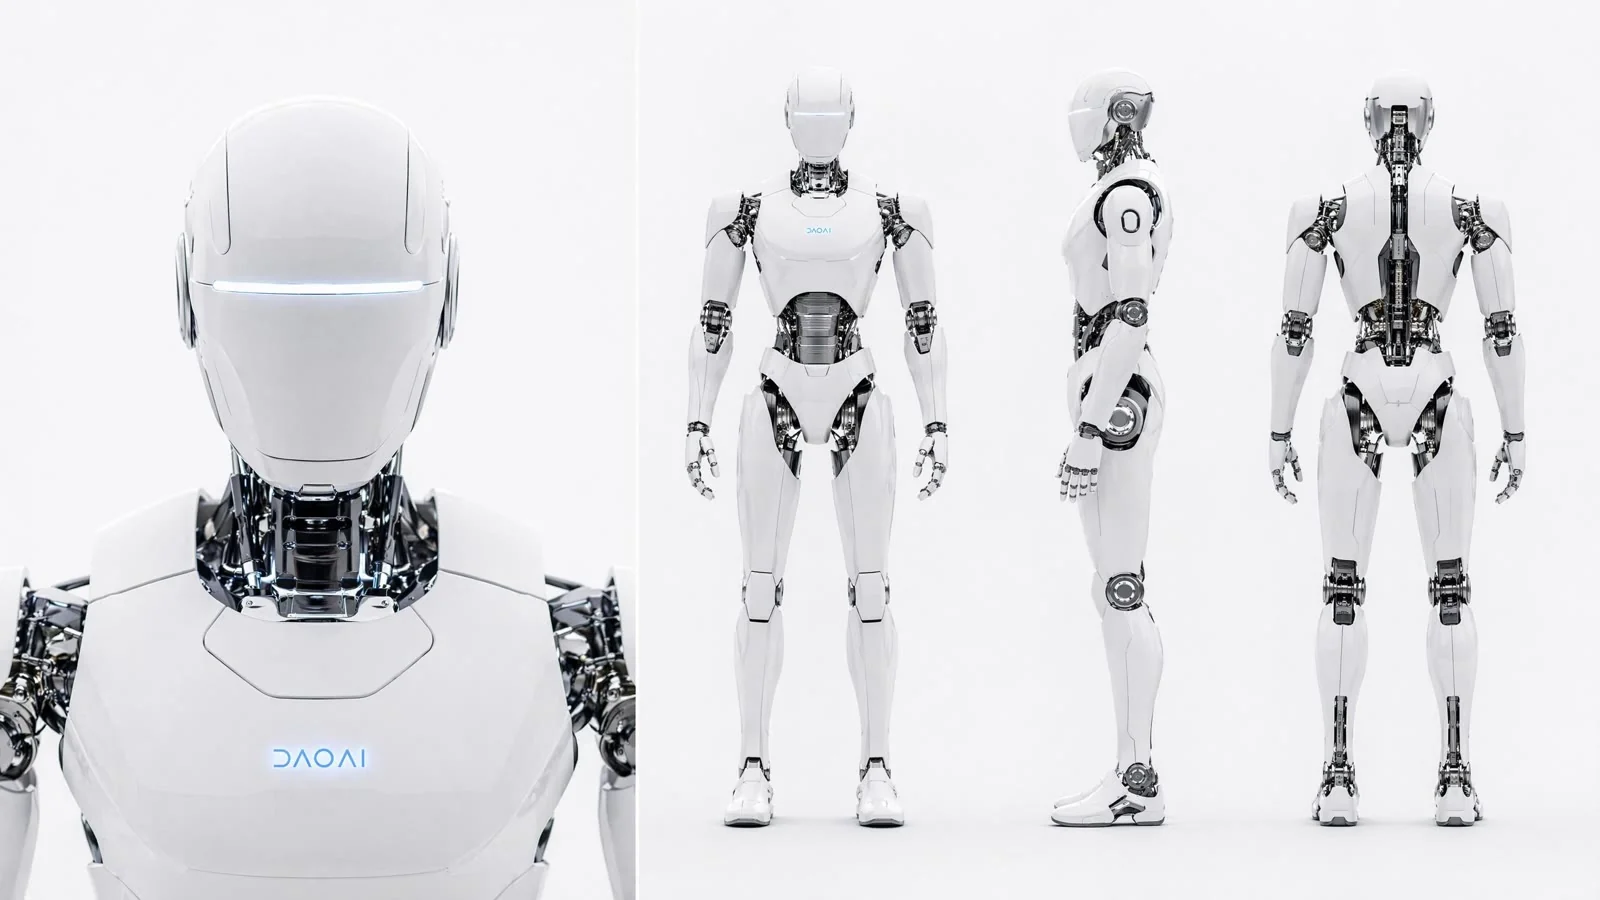
为什么不一样 · WHY DAOAI
同行要么只做视觉、要么只做机械臂集成。我们从传感器、3D 成像到世界模型全栈自研 —— 质检与引导共用一个底座,越用越聪明。
1 亿+ 真实工业场景数据,持续打磨同一个空间理解模型。
八年驻厂、一条条产线沉淀出来的部署工程经验。
相机一次成像,重建工件的三维点云与位姿 —— 不依赖模板、不靠人画特征点。
世界模型理解空间、堆叠与遮挡关系,输出每个工件的可抓取位姿与优先级。
自动规划无碰撞路径,把抓取位姿映射到机械臂坐标系,感知-推理-执行闭环。
工件随意堆叠、互相遮挡也能逐个识别、规划抓取。
来料位置不固定也能精准对位,省去精密治具。
不靠 CAD 模板,反光、暗色、异形件同样稳。
±0.05mm 标定精度,抓得准、放得稳。
同一套视觉既做质检,又给机器人导航,复用底座。
对接 ABB / KUKA / FANUC / 国产机器人,SDK / API 接入。
典型应用 · APPLICATIONS
螺栓、连接件、铸件等散堆零件直接抓取上线。
毛坯 / 成品自动装夹与转运,替代人工搬运。
视觉对位引导装配、打螺丝、插接与涂胶。
混合纸箱、托盘混码的识别与拆码垛。
小件、反光件、异形件的高精度抓取。
沿工件实际轮廓自适应规划加工轨迹。
| 对比维度 | 传统 2D 视觉 | 通用 3D 方案 | DaoAI 机器人视觉 |
|---|---|---|---|
| 来料要求 | 需固定位置 / 治具 | 有限堆叠 | 无序堆叠直接抓 |
| 建模方式 | 人工画 ROI / 模板 | 依赖 CAD 模板 | 点云 + 世界模型,无模板 |
| 反光 / 暗色件 | 易失效 | 适应性有限 | 多模态成像,稳定 |
| 数据安全 | — | 常需上云 | 100% 本地,数据不出厂 |
| 持续优化 | 固定算法 | 需厂商介入 | 从产线反馈持续学习 |
抓取相机规格 · BP SERIES SPECS
五款机型覆盖 500–3000mm 工作距离:移动机械臂臂上眼、机械协作抓取、大件拆垛码垛。双摄像头 + 结构光成像,0–40°C 浮动热校准,IP65 工业级外壳。
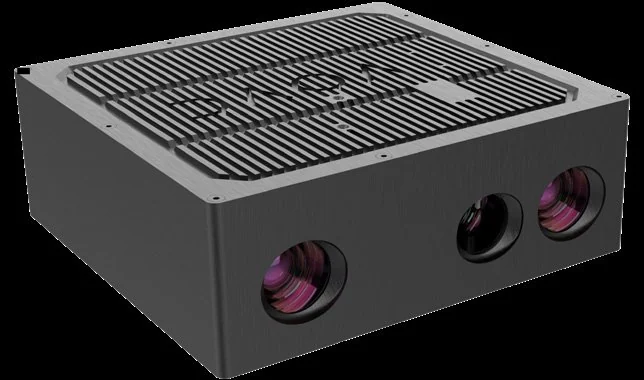
轻量化机体,蓝光光栅扫描抗环境光,适合自主移动机械臂 Eye-in-hand。
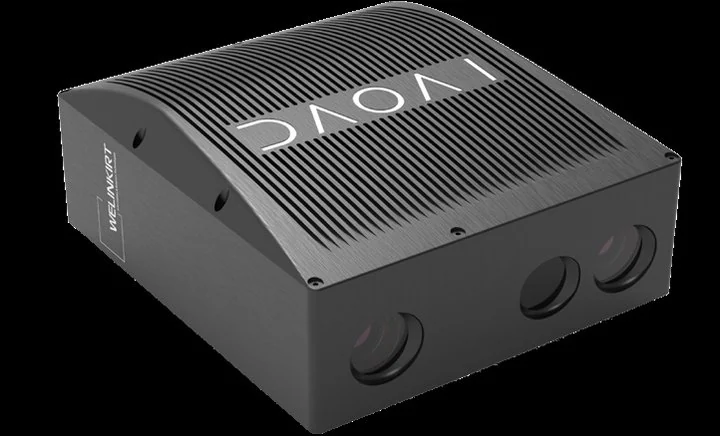
同 BP-AMR 机体,板载 GPU 把采集时间压到 0.6–1.1 秒。
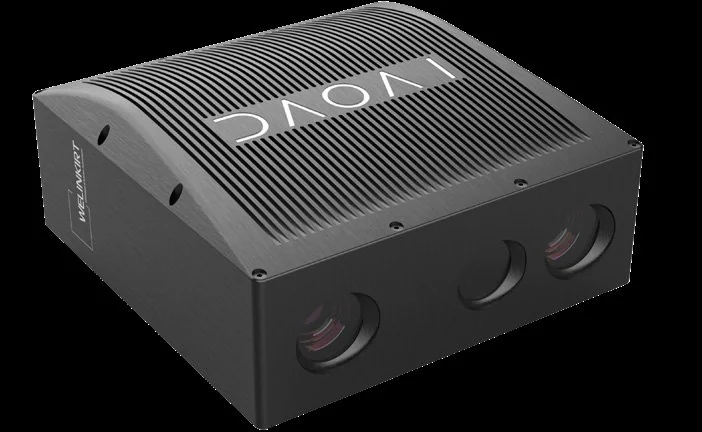
2.3MP 白光成像还原真实颜色,全系最高重复定位精度,兼容臂上安装。
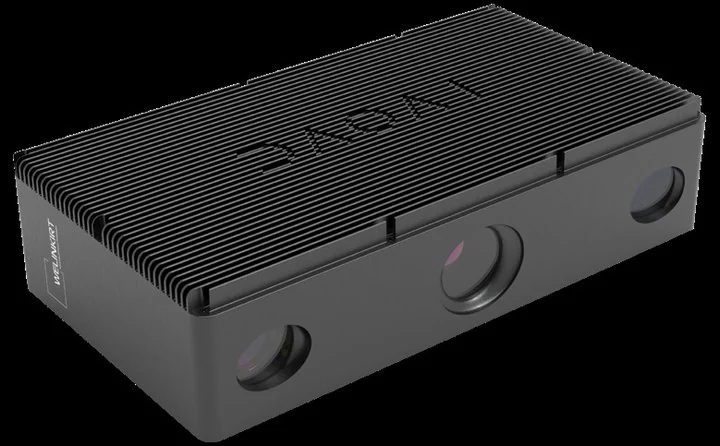
280mm 基线兼顾精度与视野,面向机械协作抓取与上下料。
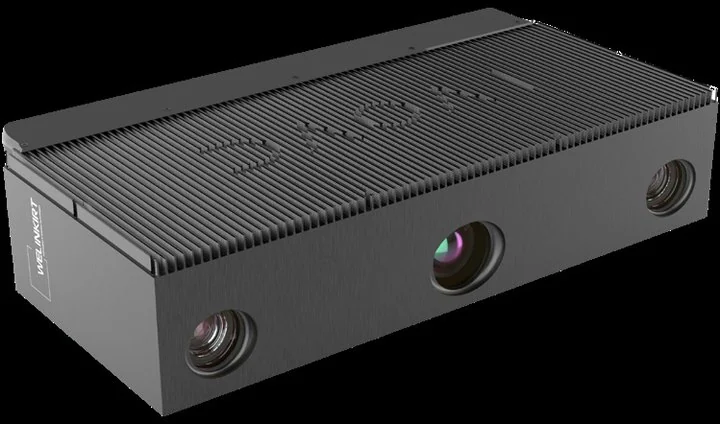
1725 × 971mm 视野,用于拆垛码垛与大型零件装载。
| 规格 | BP-AMR | BP-AMR-GPU | BP-S | BP-M | BP-L |
|---|---|---|---|---|---|
| 工作距离 / 测量距离 (mm) | 500–1000 | 500–1000 | 500–1000 | 800–1800 | 1000–3000 |
| 最佳视野 FOV (直径 × 长度 mm) | 617 × 394 | 617 × 394 | 665 × 394 | 897 × 560 | 1725 × 971 |
| 图像分辨率 | 1.6 MP | 1.6 MP | 2.3 MP | 2.3 MP | 2.3 MP |
| 基线 (mm) | 120 | 120 | 130 | 280 | 360 |
| 校准精度 ¹ (mm) | 0.2 | 0.2 | 0.07 | 0.25 | 0.32 |
| Z 重复定位精度 ² (mm) | 0.1 | 0.1 | 0.04 | 0.08 | 0.14 |
| 3D 图像采集时间 (秒) | 0.8–1.3 | 0.6–1.1 | 0.8–1.3 | 0.8–1.3 | 0.8–1.3 |
| 相机配置 | 双摄 · 蓝光 LED | 双摄 · 蓝光 LED | 双摄 · 白光 LED | 双摄 · 白光 LED | 双摄 · 白光 LED |
| 尺寸 (mm) | 180 × 182 × 70 | 180 × 212 × 87 | 200 × 212 × 93 | 360 × 208 × 93 | 440 × 254 × 107 |
| 重量 (kg) | 1.5 | 2.1 | 2.3 | 5 | 5.2 |
← 左右滑动查看完整规格 →
微链道爱 3D 相机共同规格 · 工作温度 0–40°C · 通信接口 以太网 · 被动散热 · IP65 工业级外壳 · 双摄像头结构提升热稳定性,每台出厂前经 58 小时温度测试、按 0–40°C 做浮动热校准 · 板载 NVIDIA® Jetson TX2 NX,1 秒内完成 3D 点云采集 · Camera Studio 配置软件,支持 C# / C++ API,3 分钟安装上线。
¹ 校准精度:在最佳视野与距离下采集标定板的平均测量误差。² Z 重复定位精度:在最佳工作距离下扫描 15 次,全视野 100 个样本点 Z 值的标准偏差。
DaoAI机器人视觉手眼标定精度可达±0.05mm,能实现亚毫米级手眼协调,让机器人抓得准、放得稳,保障操作的精准度,适用于对精度要求高的工业场景。
传统2D视觉需来料固定位置或使用治具,而DaoAI机器人视觉可对无序堆叠的物料直接抓取,无需固定位置和治具,大大提高了生产的灵活性和效率。
可以。DaoAI机器人视觉支持本地部署,数据不出厂,能保障企业数据安全。我们有八年驻厂沉淀的部署工程经验,可确保稳定高效部署。
以上问答由人工智能辅助生成,仅供参考;具体产品参数与服务承诺以商务沟通为准。