3D 拍照建模
相機一次成像,重建工件的三維點雲與位姿 —— 不依賴模板、不靠人畫特徵點。

機器人視覺是機器視覺裡面向操作的那一支:為抓取、裝配、塗膠提供物體的三維位置與姿態(6D 位姿),而不是判定表面合不合格。微鏈道愛(DaoAI)在這一層做的是 3D 引導——自研結構光相機成像,世界模型底座做位姿與手眼協調。它與 ACI 檢測共用同一個底座,但解的是「怎麼動」不是「有沒有缺陷」。
主權 AI 價值 · SOVEREIGN AI
機器人抓取策略、產線節拍、料箱佈局,背後是完整的工藝 know-how。按 IDC 的主權框架,機器人視覺首先要守住技術主權:核心演算法與手眼標定資料本地執行、安全可控,實時性也不受公網延遲或斷網影響。
抓取策略與標定參數留在廠內,不經過任何外部伺服器中轉。
機器人執行是實時任務,微鏈道愛的本地部署消除了因網路波動導致的產線停擺風險。
每次調優只餵養你自己的模型,不會被打包賣給同行。
應用場景 · SCENARIOS
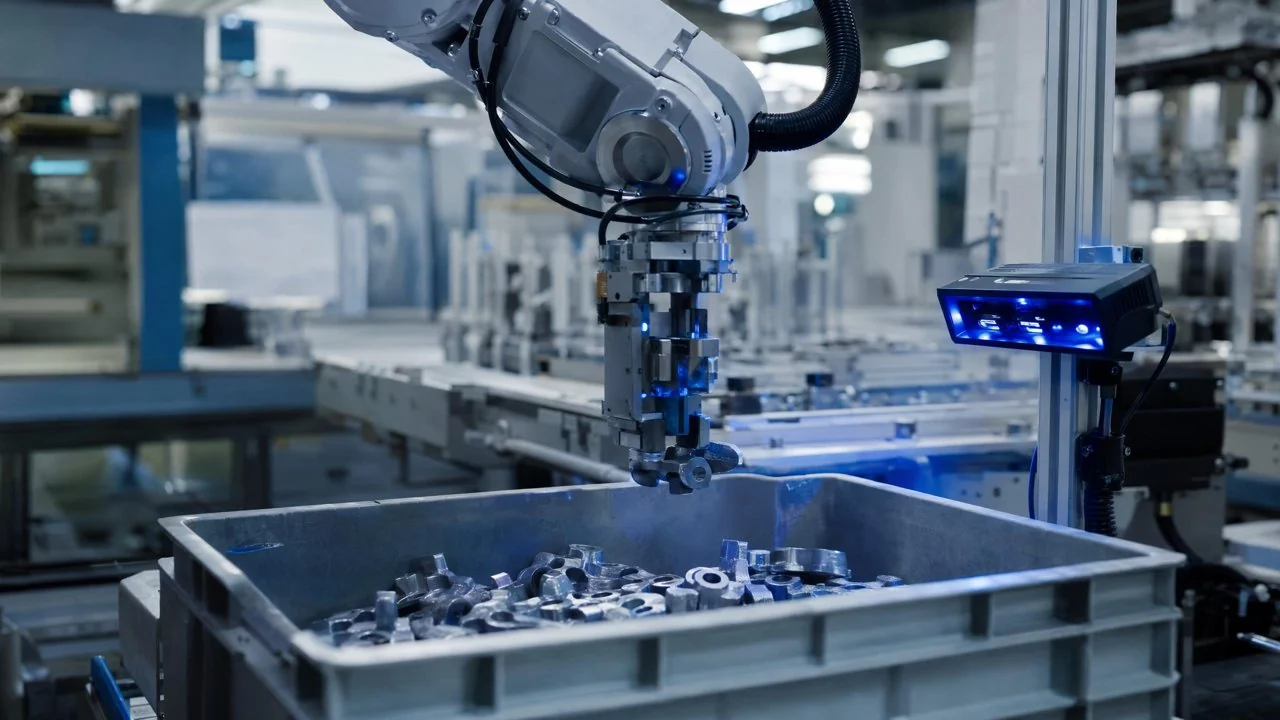
零部件製造中的上料工序看似簡單,但對散亂堆疊、表面光滑無特徵的零件,傳統自動化方案往往難以奏效。
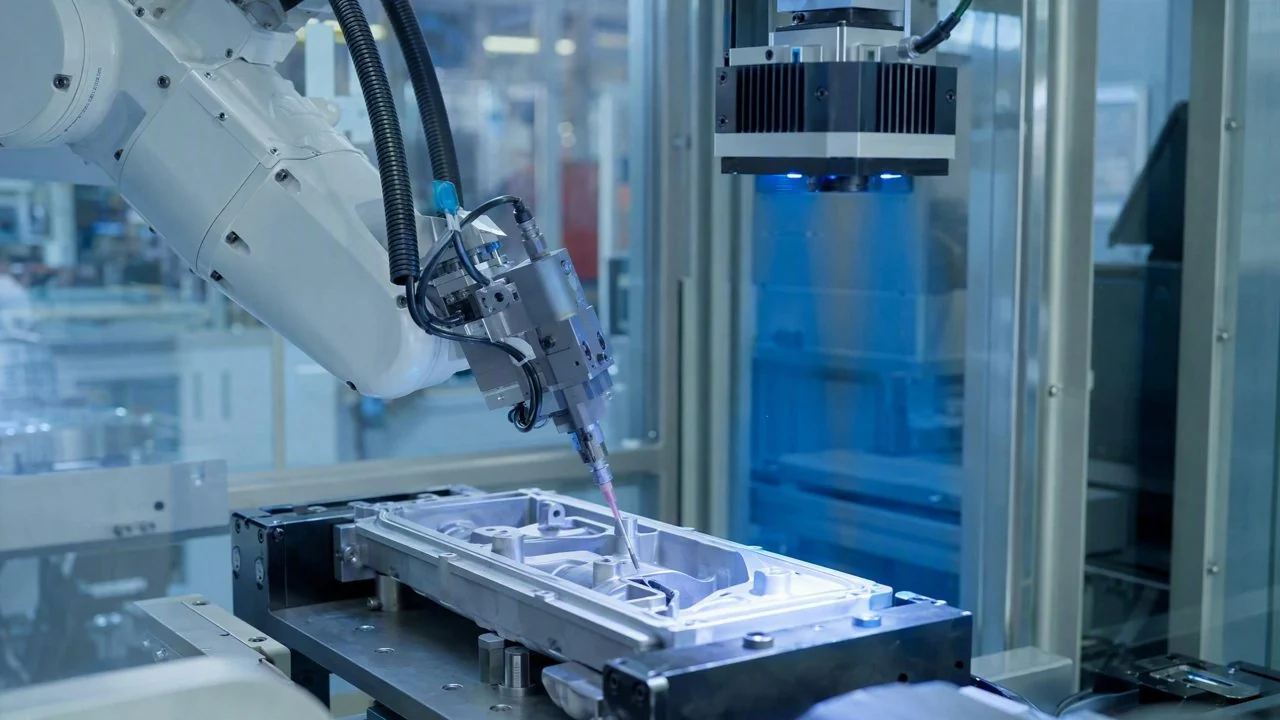
塗膠密封質量直接影響整車防水防塵效能,膠路斷裂、溢膠、缺膠等缺陷傳統檢測手段難以做到 100% 線上覆蓋。
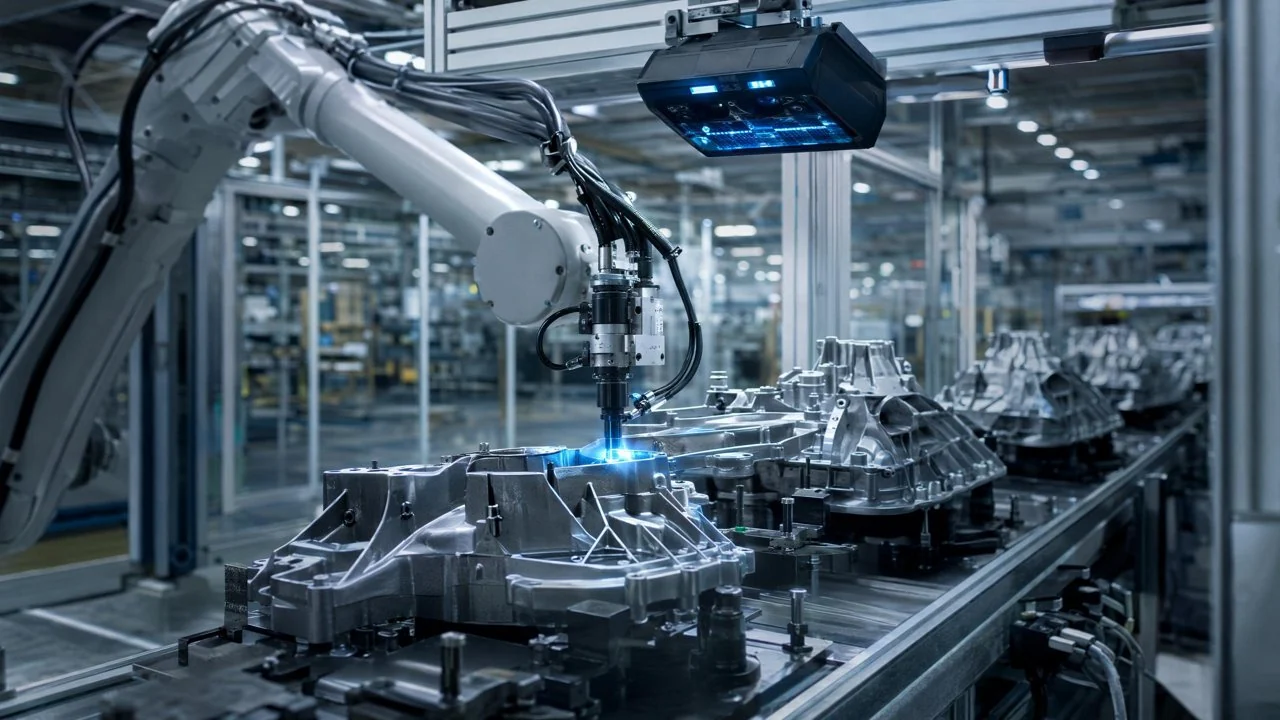
總成裝配環節的螺栓錯裝、漏裝是常見質量風險,人工檢測與傳統視覺方案對這類問題的攔截能力有限。
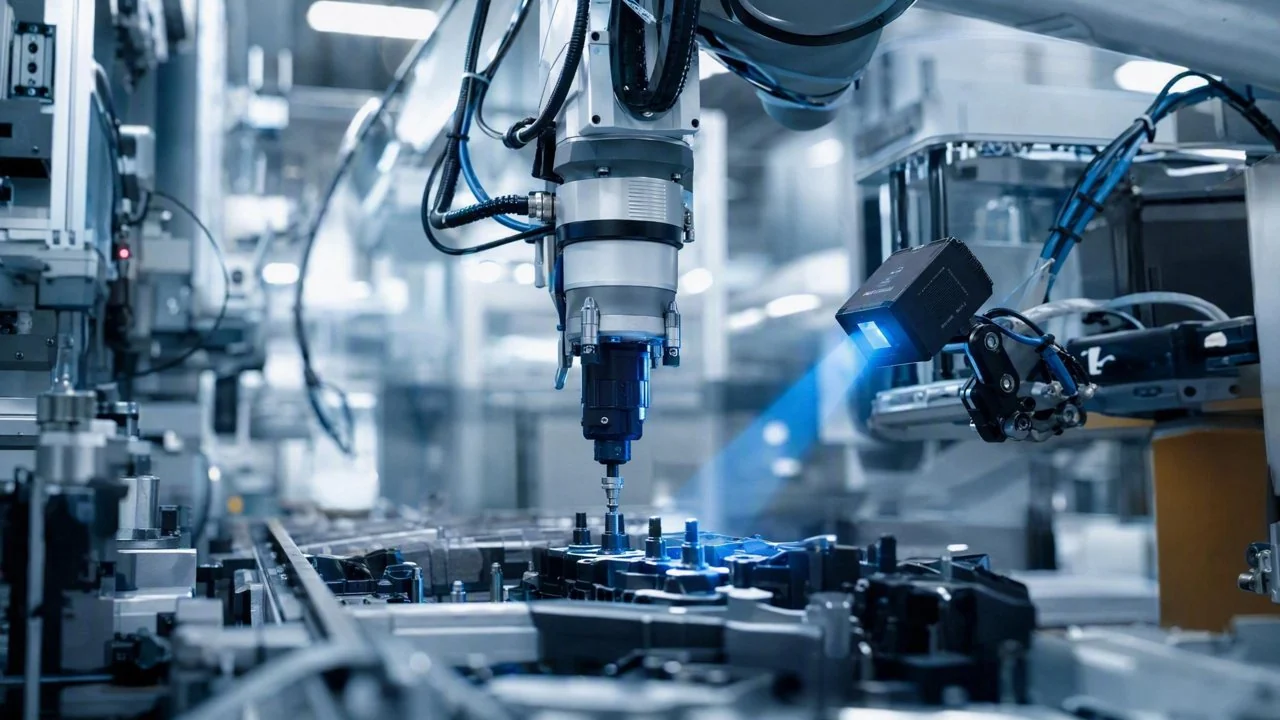
緊韌體擰緊工序既要保證高節拍生產,又要滿足全數檢驗要求,傳統方案難以兼顧效率與精度。
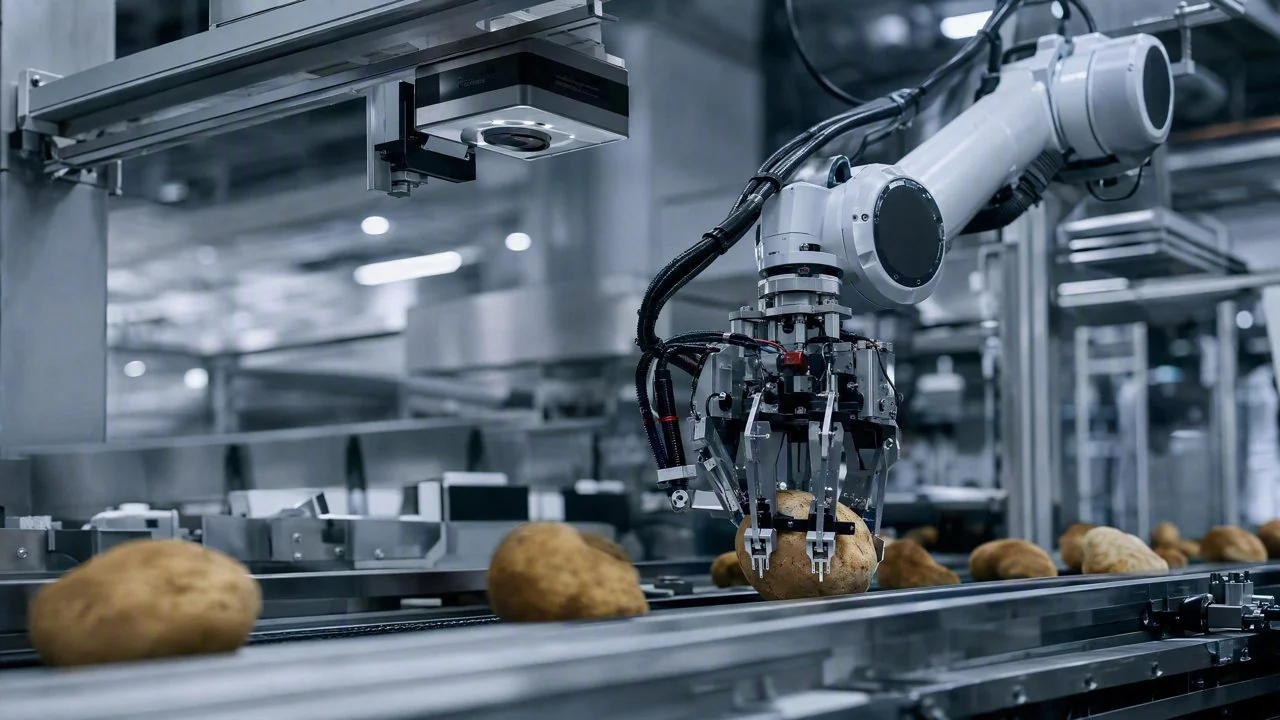
農產品成熟度分揀長期依賴人工經驗判斷,標準不一致、資料出廠等問題制約規模化應用。
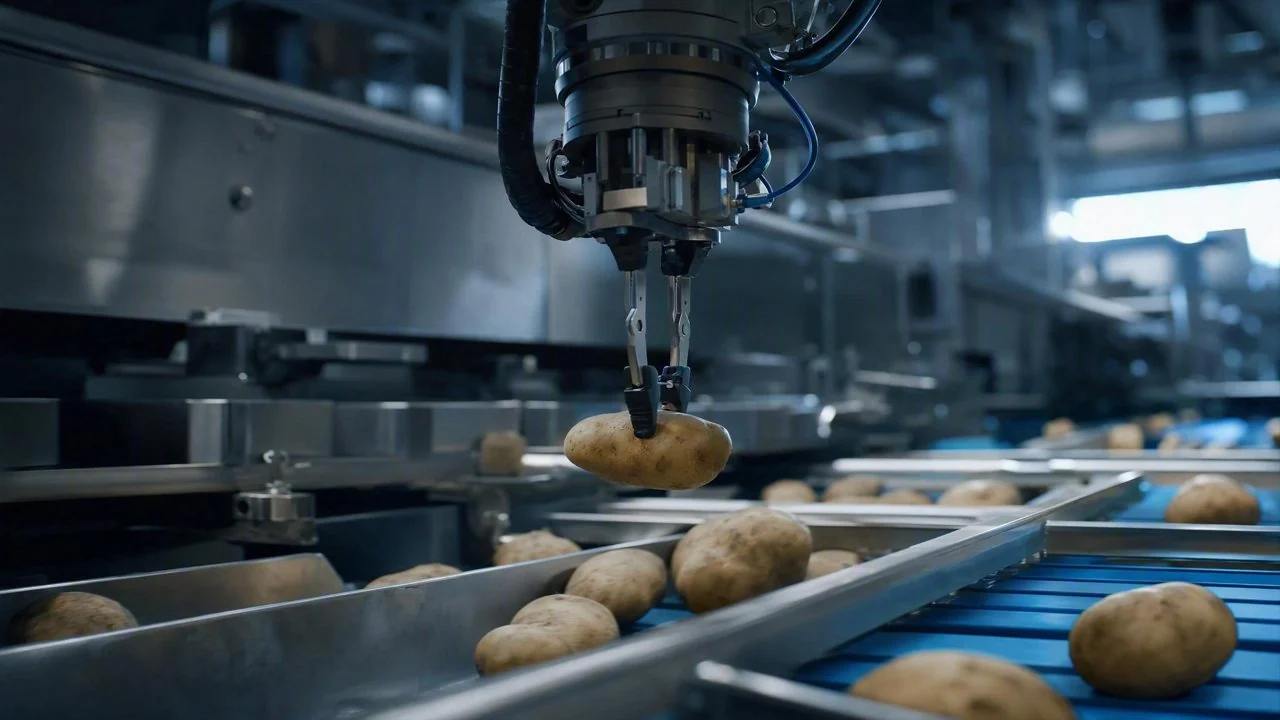
食品加工線的異物剔除與品質分級環節,誤報率壓降與複檢減負是提升效率的關鍵。
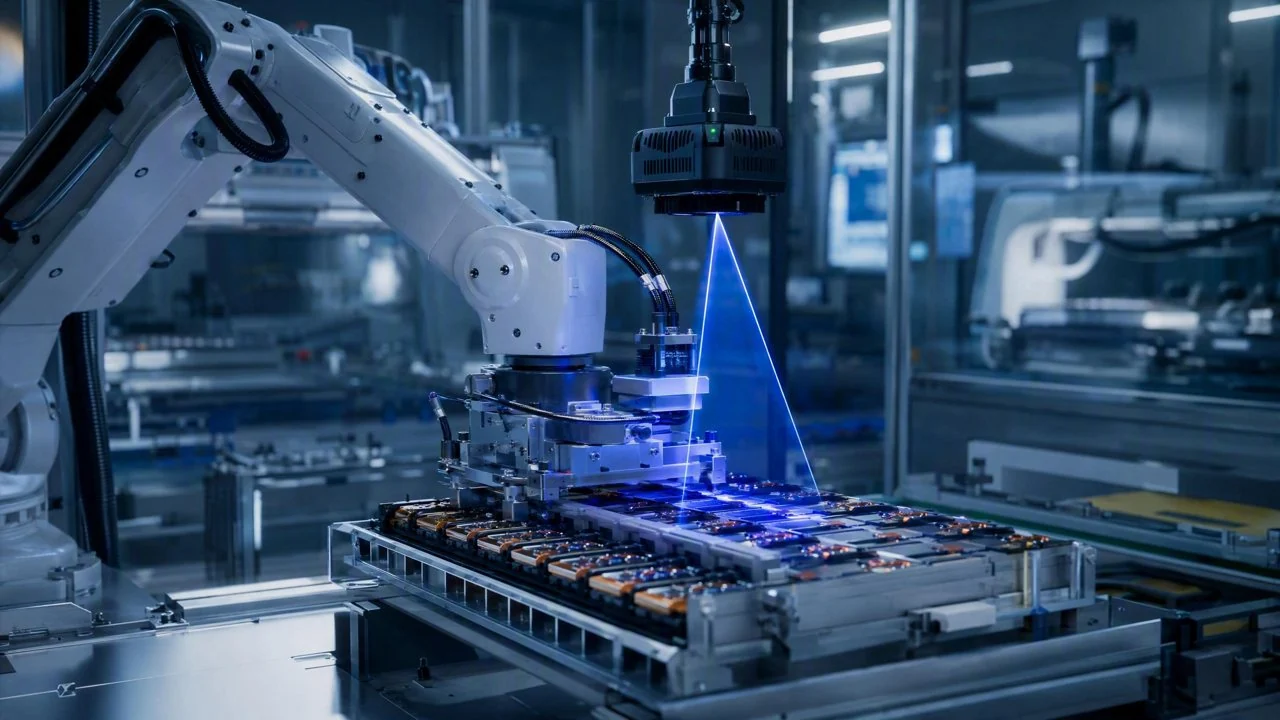
電池模組內部焊點錯位可能導致內阻升高、局部過熱甚至安全隱患,是電池製造的關鍵質量風險點。
為什麼不一樣 · WHY DAOAI
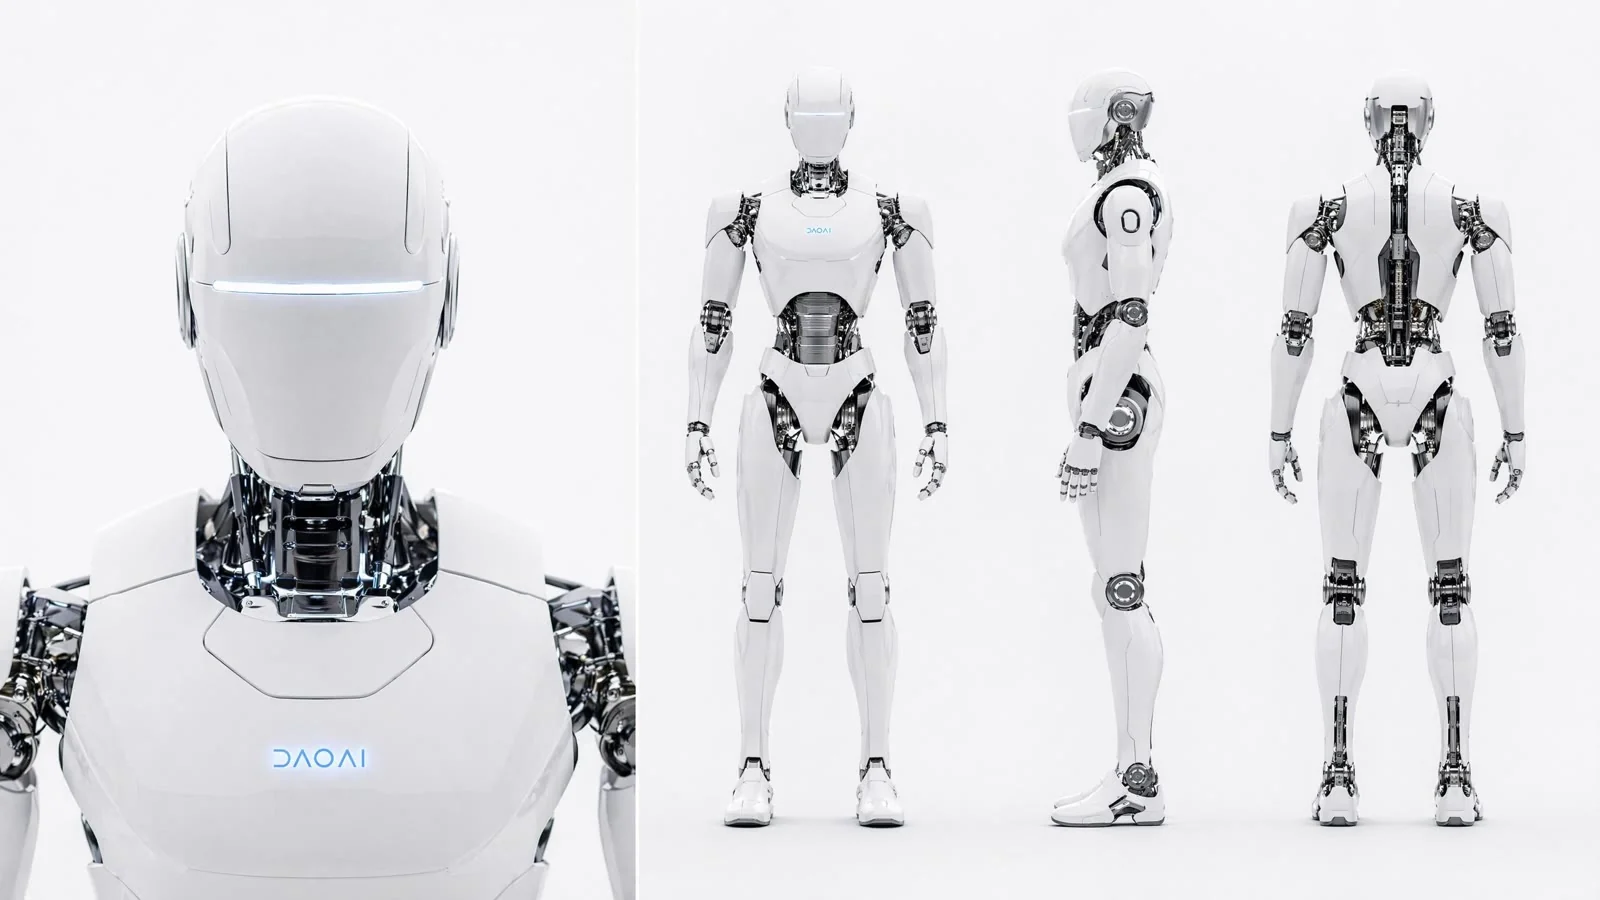
同行要麼只做視覺、要麼只做機械臂整合。我們從感測器、3D 成像到世界模型全棧自研 —— 質檢與引導共用一個底座,越用越聰明。
1 億+ 真實工業場景資料,持續打磨同一個空間理解模型。
八年駐廠、一條條產線沉澱出來的部署工程經驗。
相機一次成像,重建工件的三維點雲與位姿 —— 不依賴模板、不靠人畫特徵點。
世界模型理解空間、堆疊與遮擋關係,輸出每個工件的可抓取位姿與優先順序。
自動規劃無碰撞路徑,把抓取位姿對映到機械臂座標系,感知-推理-執行閉環。
工件隨意堆疊、互相遮擋也能逐個識別、規劃抓取。
來料位置不固定也能精準對位,省去精密治具。
不靠 CAD 模板,反光、暗色、異形件同樣穩。
±0.05mm 標定精度,抓得準、放得穩。
同一套視覺既做質檢,又給機器人導航,複用底座。
對接 ABB / KUKA / FANUC / 國產機器人,SDK / API 接入。
典型應用 · APPLICATIONS
螺栓、連接件、鑄件等散堆零件直接抓取上線。
毛坯 / 成品自動裝夾與轉運,替代人工搬運。
視覺對位引導裝配、打螺絲、插接與塗膠。
混合紙箱、托盤混碼的識別與拆碼垛。
小件、反光件、異形件的高精度抓取。
沿工件實際輪廓自適應規劃加工軌跡。
| 對比維度 | 傳統 2D 視覺 | 通用 3D 方案 | DaoAI 機器人視覺 |
|---|---|---|---|
| 來料要求 | 需固定位置 / 治具 | 有限堆疊 | 無序堆疊直接抓 |
| 建模方式 | 人工畫 ROI / 模板 | 依賴 CAD 模板 | 點雲 + 世界模型,無模板 |
| 反光 / 暗色件 | 易失效 | 適應性有限 | 多模態成像,穩定 |
| 資料安全 | — | 常需上雲 | 100% 本地,資料不出廠 |
| 持續最佳化 | 固定演算法 | 需廠商介入 | 從產線反饋持續學習 |
抓取相機規格 · BP SERIES SPECS
五款機型覆蓋 500–3000mm 工作距離:移動機械臂臂上眼、機械協作抓取、大件拆垛碼垛。雙攝像頭 + 結構光成像,0–40°C 浮動熱校準,IP65 工業級外殼。
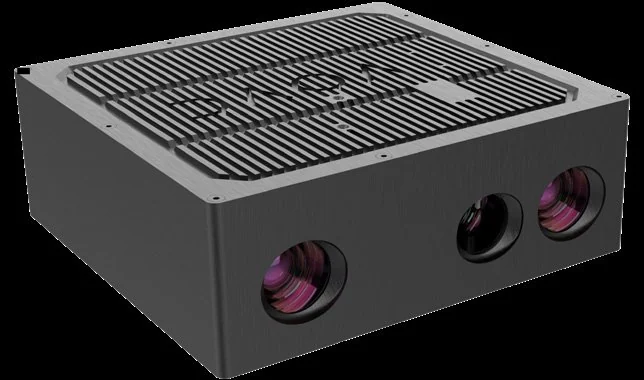
輕量化機體,藍光光柵掃描抗環境光,適合自主移動機械臂 Eye-in-hand。
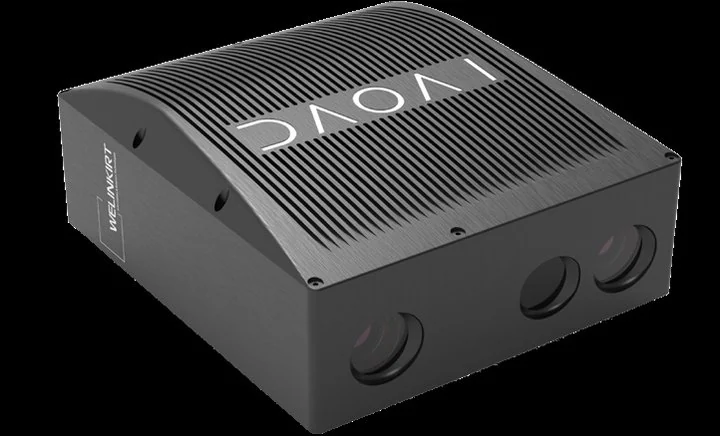
同 BP-AMR 機體,板載 GPU 把採集時間壓到 0.6–1.1 秒。
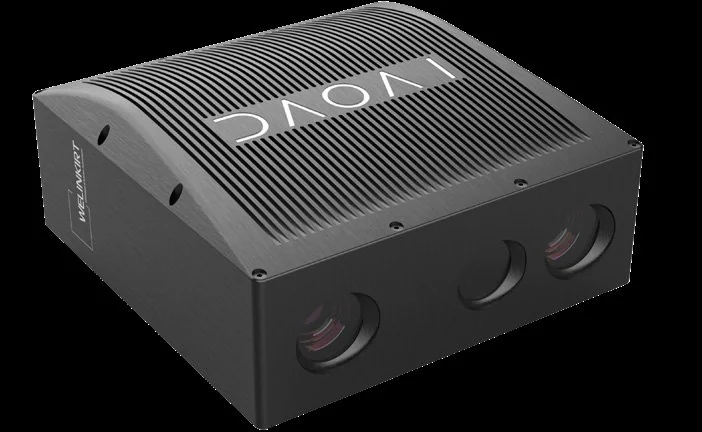
2.3MP 白光成像還原真實顏色,全系最高重複定位精度,相容臂上安裝。
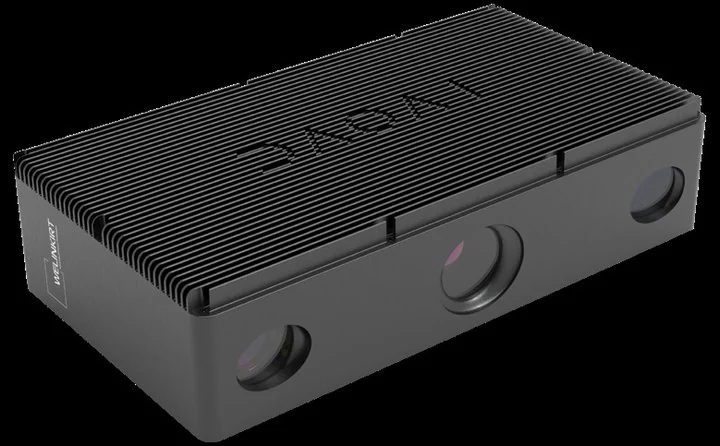
280mm 基線兼顧精度與視野,面向機械協作抓取與上下料。
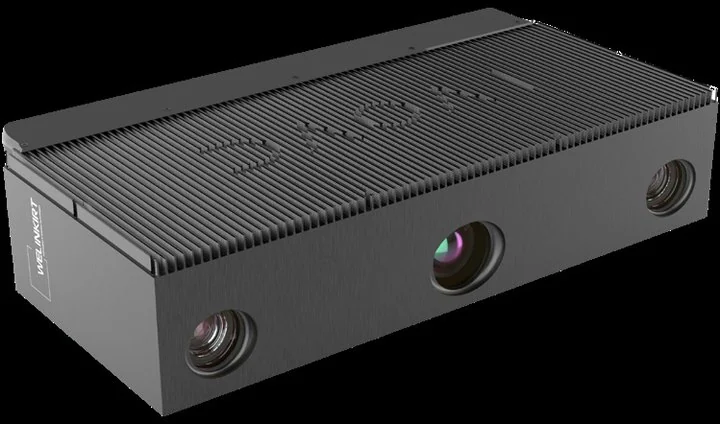
1725 × 971mm 視野,用於拆垛碼垛與大型零件裝載。
| 規格 | BP-AMR | BP-AMR-GPU | BP-S | BP-M | BP-L |
|---|---|---|---|---|---|
| 工作距離 / 測量距離 (mm) | 500–1000 | 500–1000 | 500–1000 | 800–1800 | 1000–3000 |
| 最佳視野 FOV (直徑 × 長度 mm) | 617 × 394 | 617 × 394 | 665 × 394 | 897 × 560 | 1725 × 971 |
| 影像解析度 | 1.6 MP | 1.6 MP | 2.3 MP | 2.3 MP | 2.3 MP |
| 基線 (mm) | 120 | 120 | 130 | 280 | 360 |
| 校準精度 ¹ (mm) | 0.2 | 0.2 | 0.07 | 0.25 | 0.32 |
| Z 重複定位精度 ² (mm) | 0.1 | 0.1 | 0.04 | 0.08 | 0.14 |
| 3D 影像採集時間 (秒) | 0.8–1.3 | 0.6–1.1 | 0.8–1.3 | 0.8–1.3 | 0.8–1.3 |
| 相機配置 | 雙攝 · 藍光 LED | 雙攝 · 藍光 LED | 雙攝 · 白光 LED | 雙攝 · 白光 LED | 雙攝 · 白光 LED |
| 尺寸 (mm) | 180 × 182 × 70 | 180 × 212 × 87 | 200 × 212 × 93 | 360 × 208 × 93 | 440 × 254 × 107 |
| 重量 (kg) | 1.5 | 2.1 | 2.3 | 5 | 5.2 |
← 左右滑動檢視完整規格 →
微鏈道愛 3D 相機共同規格 · 工作溫度 0–40°C · 通訊介面 乙太網 · 被動散熱 · IP65 工業級外殼 · 雙攝像頭結構提升熱穩定性,每臺出廠前經 58 小時溫度測試、按 0–40°C 做浮動熱校準 · 板載 NVIDIA® Jetson TX2 NX,1 秒內完成 3D 點雲採集 · Camera Studio 配置軟體,支援 C# / C++ API,3 分鐘安裝上線。
¹ 校準精度:在最佳視野與距離下採集標定板的平均測量誤差。² Z 重複定位精度:在最佳工作距離下掃描 15 次,全視野 100 個樣本點 Z 值的標準偏差。
DaoAI機器人視覺手眼標定精度可達±0.05mm,能實現亞毫米級手眼協調,讓機器人抓得準、放得穩,保障操作的精準度,適用於對精度要求高的工業場景。
傳統2D視覺需來料固定位置或使用治具,而DaoAI機器人視覺可對無序堆疊的物料直接抓取,無需固定位置和治具,大大提高了生產的靈活性和效率。
可以。DaoAI機器人視覺支援本地部署,資料不出廠,能保障企業資料安全。我們有八年駐廠沉澱的部署工程經驗,可確保穩定高效部署。
以上問答由人工智慧輔助生成,僅供參考;具體產品參數與服務承諾以商務溝通為準。