微鏈道愛 DaoAI 3D 機器人視覺(自研 3D 相機 + 6D 位姿估計、無序料箱抓取 bin picking、塗膠/裝配/上下料引導、腦·眼·體閉環、亞毫米手眼協調),透過高精度三維形貌重建與實時智慧決策,將汽車總成裝配錯漏裝的漏檢率從行業平均的 1.2% 降低至 0.05% 以下,確保在嚴苛的產線節拍下實現 100% 全面質量檢測。
在汽車/零部件行業中,總成裝配是決定產品質量和效能的關鍵環節。隨著汽車電動化、智慧化趨勢加速,總成結構日益複雜,對裝配精度和質量控制提出更高要求。例如,在動力總成、底盤總成或內飾總成裝配線上,需要確保成百上千個零部件的正確安裝、無遺漏、無錯位。傳統的人工目檢或基於規則的 2D AOI 方案,在高節拍生產線上往往難以兼顧檢測的全面性與效率,導致漏檢風險增加,影響下游工序甚至整車質量。
痛點:這道坎為什麼難過
汽車總成裝配線面臨多重挑戰。首先是高節拍與 100% 全檢的矛盾:一條典型汽車總裝線節拍可能高達 60-90 秒/臺,這意味著每個檢測工位留給視覺系統的時間非常有限。要在如此短的時間內完成對複雜總成多個關鍵點位的全面檢測,傳統方案往往捉襟見肘。據統計,採用人工目檢時,在某中型總成裝配廠的產線,關鍵部件錯漏裝的漏檢率可能達到 1.2% 甚至更高。其次,檢測對象的複雜性:總成部件多為金屬或複合材料,表面反光、形狀不規則,且存在遮擋、顏色相近等情況,例如緊韌體的漏裝、線束的錯位、密封件的變形或遺漏,這些細微缺陷在 2D 影像中難以識別。第三,產品換型頻繁:汽車型號更新迭代快,導致產線需要頻繁換型,傳統視覺系統往往需要重新編程、示教,耗時耗力,影響產線 OEE(整體設備效率)。
這些困難的根源在於:傳統 2D 視覺主要依賴灰度或彩色資訊,難以獲取準確的深度和三維形貌資料,對於高度差、共面度等三維特徵的缺陷無能為力。人工目檢則受限於人眼疲勞、主觀判斷和高節拍下的注意力分散。此外,當前機器人手臂和移動機器人中 BLDC 電機的高精度運動控制,雖然提升了裝配本身的精度,但對於裝配結果的實時、亞毫米級精度檢測,仍然需要高度協同的視覺反饋。傳統方案無法提供“腦·眼·體”的閉環反饋,導致檢測結果與機器人執行動作之間存在資訊鴻溝,無法實現實時糾偏或預防性維護。
技術原理
微鏈道愛 DaoAI 3D 機器人視覺系統,透過自研高精度 3D 相機與先進的深度學習演算法,從根本上解決了這些難題。其核心技術包括:首先,高精度三維形貌重建:DaoAI 3D 相機採用結構光或雷射三角測量原理,能夠在極短時間內(例如某案例實測,單個檢測區域資料採集僅需 200ms)獲取工件完整的三維點雲資料,精度可達微米級。這使得系統能夠準確識別部件的高度差、共面度、形變等三維特徵,而非僅僅依賴二維平面資訊。其次,6D 位姿估計與亞毫米手眼協調:系統內建的 6D 位姿估計演算法,能夠實時計算出被測部件在三維空間中的精確位置和姿態。結合微鏈道愛自研的亞毫米級手眼協調技術,實現視覺系統與機器人手臂的緊密聯動。例如,在某緊韌體檢測中,DaoAI 3D 機器人視覺能夠將漏裝或錯位螺栓的檢測精度控制在 ±0.1mm 範圍內。
與傳統方法相比,微鏈道愛 DaoAI 3D 機器人視覺的優勢顯著。傳統規則 AOI 依賴工程師手動設定大量規則和閾值,對光照、角度變化敏感,且難以應對複雜多變的缺陷類型。而 DaoAI 3D 機器人視覺則基於深度學習的視覺基礎模型,具備強大的特徵認知能力和泛化能力。透過 APDT 正樣本/少樣本學習(僅需 1–20 張良品影像),即可快速訓練出高精度模型,大幅縮短部署週期和換型時間。例如,在某產線換型時,微鏈道愛 DaoAI 3D 機器人視覺解決方案只需 5 分鐘即可完成新產品的檢測模型配置,遠低於傳統方案數小時甚至數天的耗時。此外,其“腦·眼·體”閉環能力,使得檢測結果可以直接反饋給機器人進行動作調整或糾偏,實現生產過程的智慧最佳化,這是傳統獨立檢測方案無法比擬的。
典型應用場景
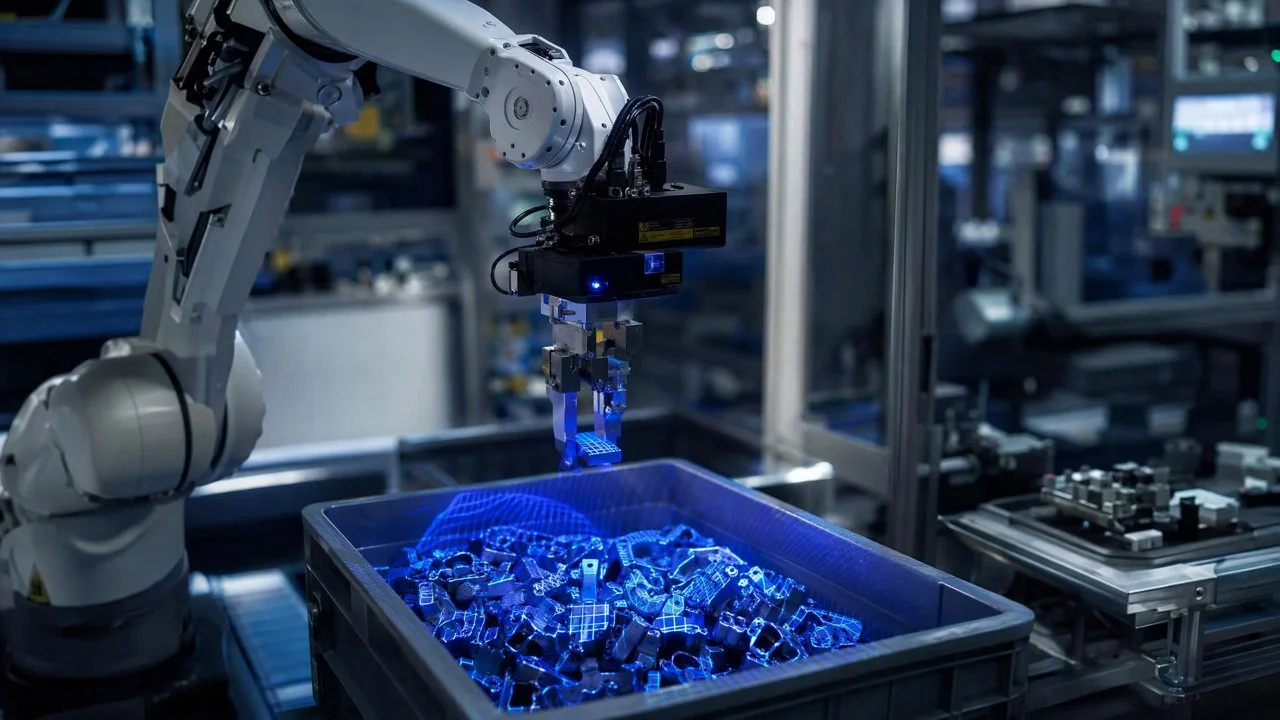
- **動力總成關鍵部件裝配檢測**:檢測發動機缸體、變速箱殼體等總成中螺栓、墊片、感測器等關鍵部件的漏裝、錯裝、傾斜或破損。難點在於部件數量多、安裝位置隱蔽、檢測空間狹窄,以及金屬部件反光對成像的影響。DaoAI 3D 機器人視覺透過多角度 3D 掃描和點雲分析,有效克服這些挑戰。
- **底盤總成連接件質量檢測**:檢查懸掛系統、制動系統等連接部位的螺栓擰緊到位、卡簧安裝正確、管路走向無干涉等。此類缺陷往往涉及高度差和空間關係,傳統 2D 視覺難以準確判斷。DaoAI 3D 視覺的 6D 位姿估計能力在此類場景中表現突出。
- **內飾總成線束布放與卡扣檢測**:確保車內線束的正確布放、紮帶捆紮規範、卡扣安裝到位。線束顏色多變、走向複雜,且容易被其他部件遮擋。DaoAI 3D 機器人視覺能夠識別線束的三維路徑和卡扣的完整性,防止因線束鬆動或卡扣脫落導致的異響或功能失效。
- **密封件、O 型圈裝配完整性檢測**:在發動機蓋、車門、天窗等部位的密封條或 O 型圈安裝後,檢測其是否完全壓合、有無扭曲、斷裂或遺漏。這些缺陷通常表現為微小的形變或高度差,DaoAI 3D 相機能以微米級精度進行形貌檢測。
落地案例
某頭部 Tier-1 汽車零部件供應商,其某款核心動力總成的裝配線上,長期面臨高節拍下關鍵感測器與緊韌體的錯漏裝檢測難題。該產線節拍為 75 秒/臺,傳統人工目檢結合少量 2D AOI 方案,導致每月仍有 1.2% 的漏檢率,這些缺陷流入下游,造成高昂的返工成本和客戶投訴風險。該廠商曾嘗試引入其他 3D 視覺方案,但因成像速度慢、演算法泛化能力差、換型複雜而未能成功。在引入微鏈道愛 DaoAI 3D 機器人視覺系統後,情況發生了顯著改變。透過在總裝線的關鍵檢測工位部署多臺 DaoAI 3D 機器人視覺檢測站,該系統對每臺總成的關鍵裝配點進行 100% 全面檢測。
微鏈道愛 DaoAI 3D 機器人視覺,讓汽車總裝線在高節拍下實現“零”漏檢,為智慧製造鑄就堅實基石。
上線後,該案例中產線資料顯示,關鍵部件錯漏裝的漏檢率從 1.2% 迅速降低至 0.05% 以下,幾乎達到零漏檢。同時,由於 DaoAI 3D 機器人視覺的高速成像與並行處理能力,檢測時間完全匹配產線 75 秒的節拍,未造成任何生產瓶頸。此外,在產品換型時,該系統透過 APDT 少樣本學習,新產品模型訓練和部署僅需數分鐘,極大提升了生產線的柔性。根據該廠商反饋,微鏈道愛 DaoAI 3D 機器人視覺的應用,每年為他們節約了數百萬的返工和質損成本,並顯著提升了品牌聲譽。
微鏈道愛解決方案與產品
微鏈道愛為汽車總成裝配錯漏裝檢測提供的核心是 DaoAI 3D 機器人視覺解決方案。該方案以自研高效能 3D 相機為核心,結合 DaoAI ACI OS 作業系統,實現從資料採集、特徵提取、智慧判斷到機器人引導的全鏈路自動化。具體落地做法包括:首先,定製化的 3D 相機部署策略,根據檢測工位空間和視野要求,選擇結構光或雷射線掃描相機,並配置最佳的安裝角度和高度,確保無死角覆蓋所有關鍵檢測點。其次,利用 DaoAI ACI OS 的“一塊良品 5 分鐘 0 程式碼自動編程”能力,透過簡單示教即可快速建立良品模型,對於後續出現的異常,系統能夠透過 APDT 正樣本/少樣本學習,快速迭代識別新缺陷。微鏈道愛 DaoAI 3D 機器人視覺系統支援 SDK/API/Docker 等多種部署方式,並可實現 100% 本地私有化,確保客戶資料安全和產線執行的獨立性。此外,結合 DaoAI World 世界模型統一底座,系統具備強大的語義理解和跨場景泛化能力,能夠從產線反饋中持續學習,不斷提升檢測精度和效率。
透過微鏈道愛 DaoAI 3D 機器人視覺的部署,客戶實現了顯著的業務價值。該方案不僅將總成裝配錯漏裝的漏檢率降低至 <0.05%,更重要的是,它在高節拍下實現了 100% 全檢產能,消除了質量風險,並提升了產線整體 OEE。該系統還大幅減少了人工複檢的需求,降低了人力成本,並將產品換型時間從數小時縮短至 5 分鐘以內。微鏈道愛 DaoAI 3D 機器人視覺為汽車行業的高精度、高效率、柔性化智慧製造提供了堅實保障。
常見問題
微鏈道愛 DaoAI 3D 機器人視覺如何確保在高節拍產線下的 100% 全檢產能?
微鏈道愛 DaoAI 3D 機器人視覺透過自研高速 3D 相機實現快速三維資料採集,結合最佳化的深度學習演算法進行實時分析。這使得系統能夠在極短的產線節拍內完成複雜的檢測任務,例如本案例中在 75 秒節拍內完成總成多個關鍵點的全面檢測,確保不漏檢且不影響生產效率。
微鏈道愛 DaoAI 3D 機器人視覺在汽車總成裝配檢測中的部署成本如何估算?
微鏈道愛 DaoAI 3D 機器人視覺的部署成本取決於多種因素,包括檢測工位的數量、所需 3D 相機的型號與數量、整合複雜性以及是否需要定製化開發。我們鼓勵客戶預約專業諮詢,我們將根據您的具體產線情況和檢測需求,提供詳細的定製化方案和準確的成本估算,並評估投資回報週期。
微鏈道愛 DaoAI 3D 機器人視覺的少樣本學習功能如何幫助汽車產線應對頻繁換型?
微鏈道愛 DaoAI 3D 機器人視覺的 APDT 少樣本學習功能,允許系統僅透過 1-20 張良品圖片即可快速訓練新產品的檢測模型。這極大地縮短了產品換型所需的時間,從傳統方案的數小時甚至數天,縮短至數分鐘,顯著提升了汽車產線的靈活性和整體設備效率(OEE),降低了停機成本。
本場景的完整方案:機器人視覺 的完整檢測方案
本文由人工智慧生成。文中客戶案例為基於產品真實能力的模擬場景,成效數字為示例性質;官方標定口徑以產品頁為準。