微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调),通过高精度三维形貌重建与实时智能决策,将汽车总成装配错漏装的漏检率从行业平均的 1.2% 降低至 0.05% 以下,确保在严苛的产线节拍下实现 100% 全面质量检测。
在汽车/零部件行业中,总成装配是决定产品质量和性能的关键环节。随着汽车电动化、智能化趋势加速,总成结构日益复杂,对装配精度和质量控制提出更高要求。例如,在动力总成、底盘总成或内饰总成装配线上,需要确保成百上千个零部件的正确安装、无遗漏、无错位。传统的人工目检或基于规则的 2D AOI 方案,在高节拍生产线上往往难以兼顾检测的全面性与效率,导致漏检风险增加,影响下游工序甚至整车质量。
痛点:这道坎为什么难过
汽车总成装配线面临多重挑战。首先是高节拍与 100% 全检的矛盾:一条典型汽车总装线节拍可能高达 60-90 秒/台,这意味着每个检测工位留给视觉系统的时间非常有限。要在如此短的时间内完成对复杂总成多个关键点位的全面检测,传统方案往往捉襟见肘。据统计,采用人工目检时,在某中型总成装配厂的产线,关键部件错漏装的漏检率可能达到 1.2% 甚至更高。其次,检测对象的复杂性:总成部件多为金属或复合材料,表面反光、形状不规则,且存在遮挡、颜色相近等情况,例如紧固件的漏装、线束的错位、密封件的变形或遗漏,这些细微缺陷在 2D 图像中难以识别。第三,产品换型频繁:汽车型号更新迭代快,导致产线需要频繁换型,传统视觉系统往往需要重新编程、示教,耗时耗力,影响产线 OEE(整体设备效率)。
这些困难的根源在于:传统 2D 视觉主要依赖灰度或彩色信息,难以获取准确的深度和三维形貌数据,对于高度差、共面度等三维特征的缺陷无能为力。人工目检则受限于人眼疲劳、主观判断和高节拍下的注意力分散。此外,当前机器人手臂和移动机器人中 BLDC 电机的高精度运动控制,虽然提升了装配本身的精度,但对于装配结果的实时、亚毫米级精度检测,仍然需要高度协同的视觉反馈。传统方案无法提供“脑·眼·体”的闭环反馈,导致检测结果与机器人执行动作之间存在信息鸿沟,无法实现实时纠偏或预防性维护。
技术原理
微链道爱 DaoAI 3D 机器人视觉系统,通过自研高精度 3D 相机与先进的深度学习算法,从根本上解决了这些难题。其核心技术包括:首先,高精度三维形貌重建:DaoAI 3D 相机采用结构光或激光三角测量原理,能够在极短时间内(例如某案例实测,单个检测区域数据采集仅需 200ms)获取工件完整的三维点云数据,精度可达微米级。这使得系统能够准确识别部件的高度差、共面度、形变等三维特征,而非仅仅依赖二维平面信息。其次,6D 位姿估计与亚毫米手眼协调:系统内置的 6D 位姿估计算法,能够实时计算出被测部件在三维空间中的精确位置和姿态。结合微链道爱自研的亚毫米级手眼协调技术,实现视觉系统与机器人手臂的紧密联动。例如,在某紧固件检测中,DaoAI 3D 机器人视觉能够将漏装或错位螺栓的检测精度控制在 ±0.1mm 范围内。
与传统方法相比,微链道爱 DaoAI 3D 机器人视觉的优势显著。传统规则 AOI 依赖工程师手动设置大量规则和阈值,对光照、角度变化敏感,且难以应对复杂多变的缺陷类型。而 DaoAI 3D 机器人视觉则基于深度学习的视觉基础模型,具备强大的特征认知能力和泛化能力。通过 APDT 正样本/少样本学习(仅需 1–20 张良品图像),即可快速训练出高精度模型,大幅缩短部署周期和换型时间。例如,在某产线换型时,微链道爱 DaoAI 3D 机器人视觉解决方案只需 5 分钟即可完成新产品的检测模型配置,远低于传统方案数小时甚至数天的耗时。此外,其“脑·眼·体”闭环能力,使得检测结果可以直接反馈给机器人进行动作调整或纠偏,实现生产过程的智能优化,这是传统独立检测方案无法比拟的。
典型应用场景
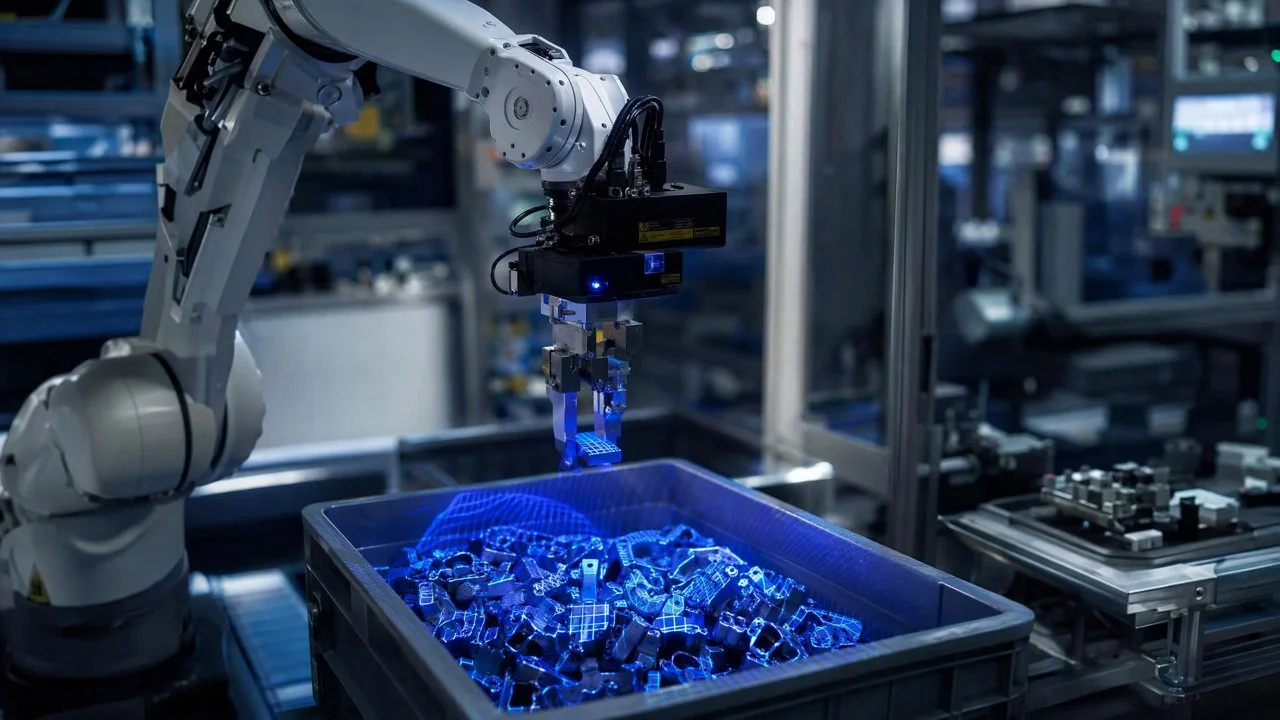
- **动力总成关键部件装配检测**:检测发动机缸体、变速箱壳体等总成中螺栓、垫片、传感器等关键部件的漏装、错装、倾斜或破损。难点在于部件数量多、安装位置隐蔽、检测空间狭窄,以及金属部件反光对成像的影响。DaoAI 3D 机器人视觉通过多角度 3D 扫描和点云分析,有效克服这些挑战。
- **底盘总成连接件质量检测**:检查悬挂系统、制动系统等连接部位的螺栓拧紧到位、卡簧安装正确、管路走向无干涉等。此类缺陷往往涉及高度差和空间关系,传统 2D 视觉难以准确判断。DaoAI 3D 视觉的 6D 位姿估计能力在此类场景中表现突出。
- **内饰总成线束布放与卡扣检测**:确保车内线束的正确布放、扎带捆扎规范、卡扣安装到位。线束颜色多变、走向复杂,且容易被其他部件遮挡。DaoAI 3D 机器人视觉能够识别线束的三维路径和卡扣的完整性,防止因线束松动或卡扣脱落导致的异响或功能失效。
- **密封件、O 型圈装配完整性检测**:在发动机盖、车门、天窗等部位的密封条或 O 型圈安装后,检测其是否完全压合、有无扭曲、断裂或遗漏。这些缺陷通常表现为微小的形变或高度差,DaoAI 3D 相机能以微米级精度进行形貌检测。
落地案例
某头部 Tier-1 汽车零部件供应商,其某款核心动力总成的装配线上,长期面临高节拍下关键传感器与紧固件的错漏装检测难题。该产线节拍为 75 秒/台,传统人工目检结合少量 2D AOI 方案,导致每月仍有 1.2% 的漏检率,这些缺陷流入下游,造成高昂的返工成本和客户投诉风险。该厂商曾尝试引入其他 3D 视觉方案,但因成像速度慢、算法泛化能力差、换型复杂而未能成功。在引入微链道爱 DaoAI 3D 机器人视觉系统后,情况发生了显著改变。通过在总装线的关键检测工位部署多台 DaoAI 3D 机器人视觉检测站,该系统对每台总成的关键装配点进行 100% 全面检测。
微链道爱 DaoAI 3D 机器人视觉,让汽车总装线在高节拍下实现“零”漏检,为智能制造铸就坚实基石。
上线后,该案例中产线数据显示,关键部件错漏装的漏检率从 1.2% 迅速降低至 0.05% 以下,几乎达到零漏检。同时,由于 DaoAI 3D 机器人视觉的高速成像与并行处理能力,检测时间完全匹配产线 75 秒的节拍,未造成任何生产瓶颈。此外,在产品换型时,该系统通过 APDT 少样本学习,新产品模型训练和部署仅需数分钟,极大提升了生产线的柔性。根据该厂商反馈,微链道爱 DaoAI 3D 机器人视觉的应用,每年为他们节约了数百万的返工和质损成本,并显著提升了品牌声誉。
微链道爱解决方案与产品
微链道爱为汽车总成装配错漏装检测提供的核心是 DaoAI 3D 机器人视觉解决方案。该方案以自研高性能 3D 相机为核心,结合 DaoAI ACI OS 操作系统,实现从数据采集、特征提取、智能判断到机器人引导的全链路自动化。具体落地做法包括:首先,定制化的 3D 相机部署策略,根据检测工位空间和视野要求,选择结构光或激光线扫描相机,并配置最佳的安装角度和高度,确保无死角覆盖所有关键检测点。其次,利用 DaoAI ACI OS 的“一块良品 5 分钟 0 代码自动编程”能力,通过简单示教即可快速建立良品模型,对于后续出现的异常,系统能够通过 APDT 正样本/少样本学习,快速迭代识别新缺陷。微链道爱 DaoAI 3D 机器人视觉系统支持 SDK/API/Docker 等多种部署方式,并可实现 100% 本地私有化,确保客户数据安全和产线运行的独立性。此外,结合 DaoAI World 世界模型统一底座,系统具备强大的语义理解和跨场景泛化能力,能够从产线反馈中持续学习,不断提升检测精度和效率。
通过微链道爱 DaoAI 3D 机器人视觉的部署,客户实现了显著的业务价值。该方案不仅将总成装配错漏装的漏检率降低至 <0.05%,更重要的是,它在高节拍下实现了 100% 全检产能,消除了质量风险,并提升了产线整体 OEE。该系统还大幅减少了人工复检的需求,降低了人力成本,并将产品换型时间从数小时缩短至 5 分钟以内。微链道爱 DaoAI 3D 机器人视觉为汽车行业的高精度、高效率、柔性化智能制造提供了坚实保障。
常见问题
微链道爱 DaoAI 3D 机器人视觉如何确保在高节拍产线下的 100% 全检产能?
微链道爱 DaoAI 3D 机器人视觉通过自研高速 3D 相机实现快速三维数据采集,结合优化的深度学习算法进行实时分析。这使得系统能够在极短的产线节拍内完成复杂的检测任务,例如本案例中在 75 秒节拍内完成总成多个关键点的全面检测,确保不漏检且不影响生产效率。
微链道爱 DaoAI 3D 机器人视觉在汽车总成装配检测中的部署成本如何估算?
微链道爱 DaoAI 3D 机器人视觉的部署成本取决于多种因素,包括检测工位的数量、所需 3D 相机的型号与数量、集成复杂性以及是否需要定制化开发。我们鼓励客户预约专业咨询,我们将根据您的具体产线情况和检测需求,提供详细的定制化方案和准确的成本估算,并评估投资回报周期。
微链道爱 DaoAI 3D 机器人视觉的少样本学习功能如何帮助汽车产线应对频繁换型?
微链道爱 DaoAI 3D 机器人视觉的 APDT 少样本学习功能,允许系统仅通过 1-20 张良品图片即可快速训练新产品的检测模型。这极大地缩短了产品换型所需的时间,从传统方案的数小时甚至数天,缩短至数分钟,显著提升了汽车产线的灵活性和整体设备效率(OEE),降低了停机成本。
本场景的完整方案:机器人视觉 的完整检测方案
本文由人工智能生成。文中客户案例为基于产品真实能力的模拟场景,成效数字为示例性质;官方标定口径以产品页为准。