
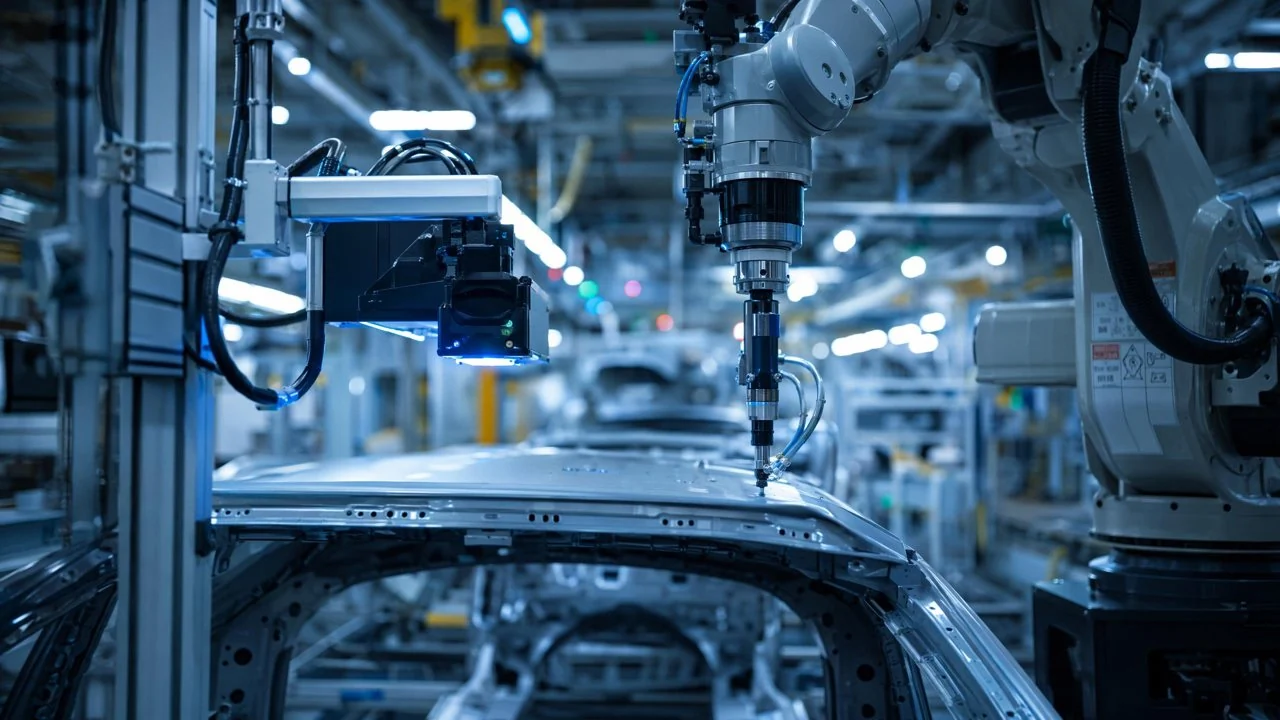
在具身資料市場融資熱潮的背景下,機器人視覺技術迎來新的發展機遇。微鏈道愛的 DaoAI 3D 機器人視覺產品為汽車/零部件行業的緊韌體擰緊工序帶來了高效解決方案。
使用者場景:某頭部汽車零部件供應商的生產線上,負責汽車發動機缸體的組裝。在這個工序中,需要對發動機缸體上的多個緊韌體進行擰緊操作,檢測對象為各種規格的螺栓和螺母。這些緊韌體的擰緊質量直接影響發動機的效能和安全性,因此對擰緊過程的精度和穩定性要求極高。
痛點:具身資料市場的融資熱潮促使機器人視覺技術快速發展,但該供應商在緊韌體擰緊環節仍面臨諸多困境。傳統的擰緊作業依賴人工,不僅效率低下,而且容易出現漏檢和誤報。據統計,人工操作的漏檢率高達 3%,誤報率也達到 5%,導致大量產品需要進行復檢,增加了生產成本和時間。此外,隨著產品型號的不斷更新,換型時間長也是一個突出問題,每次換型需要花費 30 分鐘,嚴重影響了生產效率。同時,在當前智慧製造的趨勢下,滿足合規性要求對於供應商來說也變得越來越重要。
技術原理
DaoAI 3D 機器人視覺採用自研的 3D 相機,結合先進的 6D 位姿估計演算法,能夠精確獲取緊韌體的三維空間資訊。其成像原理基於結構光技術,透過向目標物體投射特定的結構光圖案,並利用相機捕捉反射光,從而重建出物體的三維形貌。在硬體方面,3D 相機具有高解析度和高精度的特點,能夠捕捉到微小的細節變化。這種技術之所以有效,是因為它可以在複雜的工業環境中準確識別緊韌體的位置和姿態,為後續的擰緊操作提供精確的引導。同時,透過腦·眼·體閉環的控制方式,機器人可以根據視覺系統反饋的資訊實時調整動作,實現亞毫米級的手眼協調。
- 結構光技術:透過投射特定圖案,利用反射光重建三維形貌。
- 6D 位姿估計演算法:精確計算緊韌體的位置和姿態。
- 腦·眼·體閉環控制:實現實時反饋和動作調整。
- 亞毫米手眼協調:確保擰緊操作的高精度。
微鏈道愛解決方案與產品
以 DaoAI 3D 機器人視覺為核心,微鏈道愛提供了一套完整的解決方案。該產品具有無序料箱抓取功能,能夠從雜亂的料箱中準確抓取所需的緊韌體,並將其放置到指定的擰緊位置。在塗膠、裝配和上下料引導方面,也能提供精確的視覺資訊,保證整個生產過程的高效進行。同時,結合 DaoAI World 世界模型的統一底座,實現語義理解和跨場景泛化,使得系統能夠快速適應不同產品型號的生產需求。在落地做法上,微鏈道愛提供了 SDK、API 和 Docker 等多種部署方式,支援 100% 本地私有化部署,確保資料不出廠。此外,還可以與該供應商的現有生產系統進行順暢整合,減少對現有產線的改造。
DaoAI 3D 機器人視覺,以先進技術實現汽車緊韌體擰緊的高精度與高效率。
量化成效:透過引入 DaoAI 3D 機器人視覺系統,該供應商取得了顯著的成效。漏檢率從 3% 降低到了 <0.2%,誤報率降低了 80%,大大減少了產品的複檢量。換型時間從 30 分鐘縮短到了 5 分鐘,提高了生產效率。同時,擰緊操作的精度達到了亞毫米級,保證了產品質量。
常見問題
DaoAI 3D 機器人視覺能適應不同規格的緊韌體嗎?
可以。該產品結合 DaoAI World 世界模型,可實現語義理解和跨場景泛化,能快速適應不同產品型號和規格的緊韌體生產需求。
部署 DaoAI 3D 機器人視覺系統會影響現有產線嗎?
不會。微鏈道愛提供多種部署方式,支援 100% 本地私有化部署,還能與現有生產系統順暢整合,減少對產線的改造。
使用該系統後,擰緊精度能達到多少?
使用該系統後,擰緊操作精度可達亞毫米級,能有效保證汽車發動機缸體等零部件的產品質量。
本場景的完整方案:汽車 / 零部件 行業解決方案
本文由人工智慧生成。文中客戶案例為基於產品真實能力的模擬場景,成效數字為示例性質;官方標定口徑以產品頁為準。