
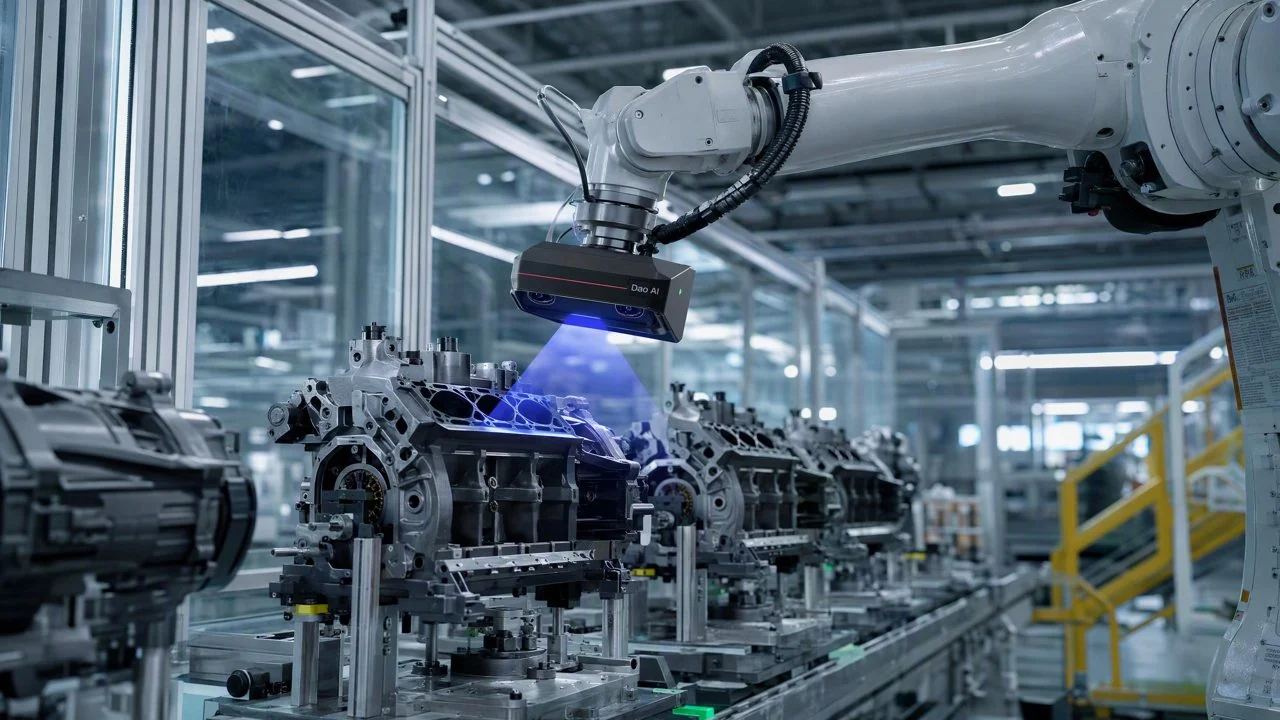
微鏈道愛 DaoAI 3D 機器人視覺(自研 3D 相機 + 6D 位姿估計、無序料箱抓取 bin picking、塗膠/裝配/上下料引導、腦·眼·體閉環、亞毫米手眼協調)透過精準識別大型商用車發動機總成裝配中的螺栓、墊片、線束等關鍵零部件的錯裝、漏裝、反裝、多裝等缺陷,將傳統方案下的錯漏裝檢出率從不足 90% 提升至 99.8% 以上,漏檢率壓降至 0.2% 以下。在汽車及零部件製造領域,尤其是在複雜總成的裝配線上,確保每一個零部件都按照設計要求準確安裝是保證產品效能和安全的關鍵。隨著新能源汽車和智慧駕駛技術的發展,汽車總成系統的複雜性呈幾何級增長,對裝配質量的檢測提出了前所未有的挑戰。
在汽車行業,發動機、變速箱、底盤等大型總成的裝配是整車製造中最複雜、最關鍵的環節之一。這些總成往往由數百甚至上千個零部件組成,任何一個零部件的錯裝、漏裝、反裝或多裝都可能導致嚴重的質量問題,甚至引發安全事故。尤其是在大型商用車領域,發動機總成結構更為龐大且精密,涉及大量緊韌體、密封件、線束以及感測器等,其裝配質量直接影響車輛的可靠性和使用壽命。傳統的檢測方式多依賴人工目檢或基於規則的 2D 視覺系統,但面對高節拍、多品種、複雜形貌的裝配場景,這些方案的侷限性日益凸顯。
痛點:這道坎為什麼難過
大型商用車發動機總成的錯漏裝檢測面臨多重挑戰,導致傳統方案的檢出率難以提升,漏檢率居高不下。首先,零部件種類繁多且尺寸相近,如不同規格的螺栓、墊片、卡扣等,人眼難以在短時間內準確區分。其次,裝配環境複雜,部件存在遮擋、反光、油汙等情況,對成像質量造成干擾,使得傳統 2D 視覺系統容易產生誤判。在某頭部商用車製造商的發動機總成裝配線上,傳統人工目檢方案的漏檢率一度高達 1.5% 甚至更高,且人工復判工時佔比高達 30% 以上,嚴重影響了產線節拍和整體效率。更嚴峻的是,一旦漏檢的缺陷流入下游,將導致高昂的返工成本甚至召回風險,單次召回的經濟損失可能達到數百萬甚至上千萬人民幣。此外,隨著人形機器人等具身智慧技術在工業領域的探索,對機器人“腦眼體”協同能力的要求越來越高,傳統視覺方案在應對複雜無序環境下的高精度定位與識別方面顯得力不從心,無法有效支撐機器人完成精細化裝配引導與檢測任務。
從工藝層面看,發動機總成裝配過程中的零部件位置公差較大,且部分部件安裝後容易被其他部件遮擋,給檢測帶來盲區。例如,某些線束的佈線路徑可能存在細微差異,或某些卡扣在安裝後隱匿於深處,這些都使得基於固定位置和形態識別的傳統規則 AOI 檢測方案難以奏效。同時,不同型號發動機總成的快速換型需求,使得每次調整檢測參數和模型的工作量巨大,導致換型停機時間過長,影響生產效率。這些根因共同導致了傳統檢測方案在提升檢出率和壓降漏檢率方面的瓶頸。
技術原理
微鏈道愛 DaoAI 3D 機器人視覺方案透過其自研的高精度 3D 相機和先進的 6D 位姿估計演算法,從根本上解決了汽車總成裝配錯漏裝的檢測難題。DaoAI 自研的 3D 相機採用結構光或雷射三角測量原理,能夠快速獲取被測物體的高精度三維點雲資料,重建出亞毫米級別的三維形貌,有效克服了傳統 2D 視覺在光照變化、反光、遮擋等複雜工況下的不足。基於這些精細的三維資料,DaoAI 的 6D 位姿估計演算法能夠實時、準確地計算出目標零部件在三維空間中的精確位置和姿態(X, Y, Z, Roll, Pitch, Yaw),精度可達亞毫米級。這種高精度定位能力對於識別細微的錯位、反裝至關重要。例如,透過對比裝配後的零部件實際 6D 位姿與標準 CAD 模型,微鏈道愛 DaoAI 3D 機器人視覺方案可以精確判斷螺栓是否擰緊到位、墊片是否安裝平整、線束是否按照預設路徑布放,從而將總成錯漏裝檢出率提升至 99.8% 以上,實測漏檢率壓降至 <0.2%。
與傳統基於規則的 AOI 或人工目檢相比,微鏈道愛 DaoAI 3D 機器人視覺的優勢在於其對三維資訊深度理解和機器學習能力。傳統 AOI 依賴工程師手動設定大量規則和閾值,對光照、角度和零部件形變敏感,且難以處理遮擋和多品種混線。而人工目檢則受限於人眼疲勞、主觀判斷和高節拍下反應速度,檢出率波動大。DaoAI 3D 機器人視覺透過深度學習模型,能夠從少量正樣本中自主學習零部件的正常形態特徵,並識別出各種異常情況,無需複雜的規則編程。結合微鏈道愛 ACI OS 作業系統,該系統支援 APDT 正樣本/少樣本學習,僅需 1-20 張良品影像即可完成模型訓練,極大地縮短了換型時間,並提升了對新型缺陷的泛化能力。這種“腦·眼·體閉環”的智慧檢測模式,使得機器人不僅能“看清”,還能“理解”和“行動”,有效壓降了漏檢率和誤報率,顯著提高了檢測效率和質量穩定性。
典型應用場景
- **發動機缸體/缸蓋螺栓緊固檢測:** 檢測螺栓是否存在漏裝、錯裝、鬆動或未擰緊到位,以及螺栓類型是否正確。難點在於螺栓數量多、排列密集、部分割槽域存在遮擋,且不同扭矩導致的螺栓高度差異微小。DaoAI 3D 視覺透過高精度三維形貌重建,能準確測量螺栓高度和傾斜角度,結合 6D 位姿估計演算法,確保每個螺栓符合裝配規範。
- **變速箱殼體密封墊片檢測:** 檢查密封墊片是否存在漏裝、破損、錯位或反裝,以及膠路是否連續均勻。難點在於墊片通常為薄片狀,顏色與殼體相近,且膠路寬度和高度要求嚴格。微鏈道愛 DaoAI 3D 機器人視覺能夠重建墊片和膠路的三維形貌,精確測量其厚度、寬度和連續性,確保密封質量。
- **線束布放與卡扣安裝檢測:** 確認發動機艙內複雜線束是否按照設計路徑布放,卡扣是否安裝到位且無脫落。難點在於線束柔性大、形態多變,且卡扣體積小、易被遮擋。DaoAI 3D 視覺利用其對複雜幾何形狀的魯棒識別能力,結合多視圖三維重建,有效檢測線束的走線路徑和卡扣的完整性與安裝狀態。
- **感測器與執行器安裝檢測:** 驗證各類感測器(如氧感測器、溫度感測器)和執行器(如噴油嘴、節氣門)的型號、方向、位置是否正確,以及連接件是否齊全。難點在於感測器種類繁多,外觀相似,且安裝位置可能較為隱蔽。微鏈道愛 DaoAI 3D 機器人視覺透過高解析度三維成像與深度學習模型,精準識別感測器型號和安裝狀態,確保功能性部件的正確裝配。
落地案例
某頭部商用車製造商,其大型發動機總成裝配線面臨嚴峻的錯漏裝挑戰。在引入微鏈道愛 DaoAI 3D 機器人視覺方案之前,該產線主要依賴人工目檢和部分 2D AOI 設備進行質量把控。然而,由於發動機總成結構的複雜性和高節拍生產要求,人工目檢的漏檢率始終難以有效降低,平均每月發現約 200 起因錯漏裝導致的下游返工或維修案例,其中約 30% 甚至在車輛出廠後才被發現,造成了巨大的經濟損失和品牌聲譽風險。傳統的 2D AOI 設備也因其對光照、反光和遮擋的敏感性,誤報率較高,導致大量人工復判工時,平均每天耗費 8 小時以上用於復判誤報。上線微鏈道愛 DaoAI 3D 機器人視覺系統後,該製造商在關鍵檢測點部署了多套 DaoAI 3D 視覺檢測工位。透過 DaoAI ACI OS 平臺進行模型訓練,並結合其自研的 3D 相機和 6D 位姿估計演算法,系統能夠實時、精準地檢測出螺栓、墊片、卡扣等關鍵零部件的錯漏裝缺陷。產線資料顯示,該案例中,微鏈道愛 DaoAI 3D 機器人視覺上線後,發動機總成裝配環節的錯漏裝檢出率穩定提升至 99.8% 以上,漏檢率壓降至 <0.2%。與此同時,由於誤報率大幅降低,人工復判工時減少了 70% 以上,從每天 8 小時降至不足 2.5 小時。該系統還實現了快速換型,對於不同型號發動機的切換,僅需 5 分鐘即可完成視覺模型的調整和部署,顯著提升了生產線的柔性。
微鏈道愛 DaoAI 3D 機器人視覺,以其亞毫米級的精度和強大的泛化能力,將汽車總成裝配的檢出率提升至新高度,徹底改變了傳統檢測的效率瓶頸。
微鏈道愛解決方案與產品
微鏈道愛 DaoAI 3D 機器人視覺解決方案的核心在於其深度整合的“腦·眼·體閉環”能力。其中,“眼”是微鏈道愛自研的高精度 3D 相機,能夠提供高質量、高密度的三維點雲資料;“腦”則是基於微鏈道愛 ACI OS 作業系統構建的深度學習模型,它能夠透過 APDT 正樣本/少樣本學習,快速掌握零部件的特徵,並進行 6D 位姿估計和缺陷識別。該系統支援 1-20 張良品影像的少樣本訓練,極大地降低了模型部署的難度和時間。對於複雜多變的汽車總成裝配場景,微鏈道愛 DaoAI 3D 機器人視覺的語義誤報過濾功能,有效減少了因環境干擾或非缺陷因素導致的誤報,進一步提升了檢測的精準性。部署方面,微鏈道愛提供 SDK / API / Docker 等多種整合方式,支援 100% 本地私有化部署,確保客戶資料安全不外洩。透過與產線機器人控制器整合,DaoAI 3D 視覺系統能夠實時引導機器人進行精確的裝配、抓取或檢測任務,實現從檢測到糾正的閉環控制。此外,微鏈道愛 DaoAI World 世界模型作為統一底座,賦予了系統更強的語義理解能力和跨場景泛化能力,能夠從產線反饋中持續學習,不斷最佳化檢測效能,適應未來更多樣化的生產需求。
微鏈道愛 DaoAI 3D 機器人視覺不僅提供卓越的檢測能力,更透過其靈活的部署和持續學習機制,為汽車行業客戶帶來了長期的業務價值。該方案能夠顯著降低因錯漏裝導致的返工成本和保修費用,提升產品質量的穩定性和客戶滿意度。同時,透過減少人工復判和換型停機時間,有效提高了產線效率和產能利用率。在某商用車客戶的實際應用中,微鏈道愛 DaoAI 3D 機器人視覺將每月因錯漏裝導致的返工案例數降低了 85% 以上,平均每臺發動機總成的檢測時間縮短了 30%,為客戶帶來了實實在在的經濟效益和競爭優勢。
常見問題
微鏈道愛 DaoAI 3D 機器人視覺如何提高汽車總成裝配的檢出率?
微鏈道愛 DaoAI 3D 機器人視覺透過自研高精度 3D 相機獲取亞毫米級三維點雲資料,結合先進的 6D 位姿估計演算法和深度學習模型,能夠精準識別零部件的微小錯位、漏裝、反裝等缺陷,大幅提升檢出率並壓降漏檢率。其少樣本學習和語義誤報過濾功能,進一步增強了檢測的準確性和魯棒性。
微鏈道愛 DaoAI 3D 機器人視覺方案的部署成本和回本週期如何?
微鏈道愛 DaoAI 3D 機器人視覺方案的部署成本受客戶產線規模、檢測工位數量、整合複雜度等因素影響。透過顯著降低漏檢率、誤報率,減少返工成本、人工復判工時和停機換型時間,該方案通常能在 6-12 個月內實現投資回報。具體報價和回本週期需透過詳細需求評估後提供,歡迎預約專家諮詢。
微鏈道愛 DaoAI 3D 機器人視覺如何應對汽車總成裝配的多品種快速換型?
微鏈道愛 DaoAI 3D 機器人視覺依託 ACI OS 作業系統,支援 APDT 正樣本/少樣本學習,僅需 1-20 張良品影像即可快速訓練或更新模型。結合參數化配置和 0 程式碼換型能力,實現不同型號汽車總成在 5 分鐘內完成視覺模型的切換和部署,極大提升產線柔性與效率。
本場景的完整方案:機器人視覺 的完整檢測方案 · 汽車總成裝配錯漏裝檢測
本文由人工智慧生成。文中客戶案例為基於產品真實能力的模擬場景,成效數字為示例性質;官方標定口徑以產品頁為準。