
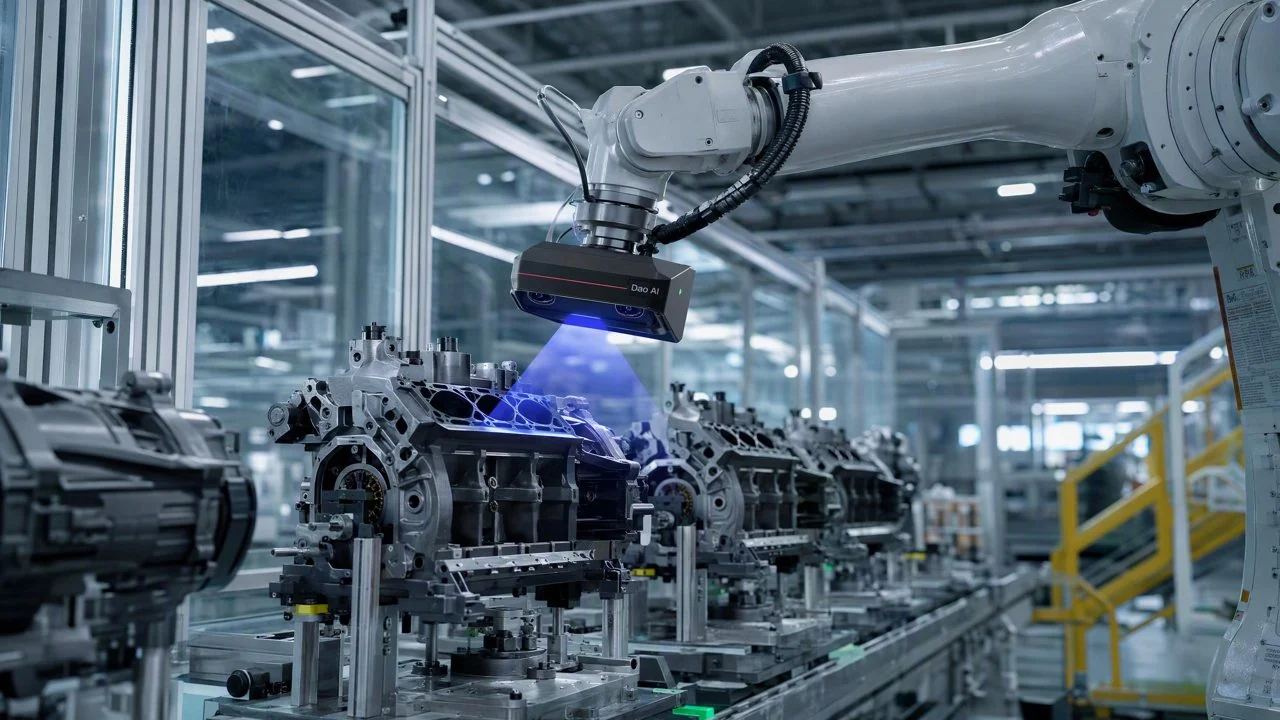
微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调)通过精准识别大型商用车发动机总成装配中的螺栓、垫片、线束等关键零部件的错装、漏装、反装、多装等缺陷,将传统方案下的错漏装检出率从不足 90% 提升至 99.8% 以上,漏检率压降至 0.2% 以下。在汽车及零部件制造领域,尤其是在复杂总成的装配线上,确保每一个零部件都按照设计要求准确安装是保证产品性能和安全的关键。随着新能源汽车和智能驾驶技术的发展,汽车总成系统的复杂性呈几何级增长,对装配质量的检测提出了前所未有的挑战。
在汽车行业,发动机、变速箱、底盘等大型总成的装配是整车制造中最复杂、最关键的环节之一。这些总成往往由数百甚至上千个零部件组成,任何一个零部件的错装、漏装、反装或多装都可能导致严重的质量问题,甚至引发安全事故。尤其是在大型商用车领域,发动机总成结构更为庞大且精密,涉及大量紧固件、密封件、线束以及传感器等,其装配质量直接影响车辆的可靠性和使用寿命。传统的检测方式多依赖人工目检或基于规则的 2D 视觉系统,但面对高节拍、多品种、复杂形貌的装配场景,这些方案的局限性日益凸显。
痛点:这道坎为什么难过
大型商用车发动机总成的错漏装检测面临多重挑战,导致传统方案的检出率难以提升,漏检率居高不下。首先,零部件种类繁多且尺寸相近,如不同规格的螺栓、垫片、卡扣等,人眼难以在短时间内准确区分。其次,装配环境复杂,部件存在遮挡、反光、油污等情况,对成像质量造成干扰,使得传统 2D 视觉系统容易产生误判。在某头部商用车制造商的发动机总成装配线上,传统人工目检方案的漏检率一度高达 1.5% 甚至更高,且人工复判工时占比高达 30% 以上,严重影响了产线节拍和整体效率。更严峻的是,一旦漏检的缺陷流入下游,将导致高昂的返工成本甚至召回风险,单次召回的经济损失可能达到数百万甚至上千万人民币。此外,随着人形机器人等具身智能技术在工业领域的探索,对机器人“脑眼体”协同能力的要求越来越高,传统视觉方案在应对复杂无序环境下的高精度定位与识别方面显得力不从心,无法有效支撑机器人完成精细化装配引导与检测任务。
从工艺层面看,发动机总成装配过程中的零部件位置公差较大,且部分部件安装后容易被其他部件遮挡,给检测带来盲区。例如,某些线束的布线路径可能存在细微差异,或某些卡扣在安装后隐匿于深处,这些都使得基于固定位置和形态识别的传统规则 AOI 检测方案难以奏效。同时,不同型号发动机总成的快速换型需求,使得每次调整检测参数和模型的工作量巨大,导致换型停机时间过长,影响生产效率。这些根因共同导致了传统检测方案在提升检出率和压降漏检率方面的瓶颈。
技术原理
微链道爱 DaoAI 3D 机器人视觉方案通过其自研的高精度 3D 相机和先进的 6D 位姿估计算法,从根本上解决了汽车总成装配错漏装的检测难题。DaoAI 自研的 3D 相机采用结构光或激光三角测量原理,能够快速获取被测物体的高精度三维点云数据,重建出亚毫米级别的三维形貌,有效克服了传统 2D 视觉在光照变化、反光、遮挡等复杂工况下的不足。基于这些精细的三维数据,DaoAI 的 6D 位姿估计算法能够实时、准确地计算出目标零部件在三维空间中的精确位置和姿态(X, Y, Z, Roll, Pitch, Yaw),精度可达亚毫米级。这种高精度定位能力对于识别细微的错位、反装至关重要。例如,通过对比装配后的零部件实际 6D 位姿与标准 CAD 模型,微链道爱 DaoAI 3D 机器人视觉方案可以精确判断螺栓是否拧紧到位、垫片是否安装平整、线束是否按照预设路径布放,从而将总成错漏装检出率提升至 99.8% 以上,实测漏检率压降至 <0.2%。
与传统基于规则的 AOI 或人工目检相比,微链道爱 DaoAI 3D 机器人视觉的优势在于其对三维信息深度理解和机器学习能力。传统 AOI 依赖工程师手动设置大量规则和阈值,对光照、角度和零部件形变敏感,且难以处理遮挡和多品种混线。而人工目检则受限于人眼疲劳、主观判断和高节拍下反应速度,检出率波动大。DaoAI 3D 机器人视觉通过深度学习模型,能够从少量正样本中自主学习零部件的正常形态特征,并识别出各种异常情况,无需复杂的规则编程。结合微链道爱 ACI OS 操作系统,该系统支持 APDT 正样本/少样本学习,仅需 1-20 张良品图像即可完成模型训练,极大地缩短了换型时间,并提升了对新型缺陷的泛化能力。这种“脑·眼·体闭环”的智能检测模式,使得机器人不仅能“看清”,还能“理解”和“行动”,有效压降了漏检率和误报率,显著提高了检测效率和质量稳定性。
典型应用场景
- **发动机缸体/缸盖螺栓紧固检测:** 检测螺栓是否存在漏装、错装、松动或未拧紧到位,以及螺栓类型是否正确。难点在于螺栓数量多、排列密集、部分区域存在遮挡,且不同扭矩导致的螺栓高度差异微小。DaoAI 3D 视觉通过高精度三维形貌重建,能准确测量螺栓高度和倾斜角度,结合 6D 位姿估计算法,确保每个螺栓符合装配规范。
- **变速箱壳体密封垫片检测:** 检查密封垫片是否存在漏装、破损、错位或反装,以及胶路是否连续均匀。难点在于垫片通常为薄片状,颜色与壳体相近,且胶路宽度和高度要求严格。微链道爱 DaoAI 3D 机器人视觉能够重建垫片和胶路的三维形貌,精确测量其厚度、宽度和连续性,确保密封质量。
- **线束布放与卡扣安装检测:** 确认发动机舱内复杂线束是否按照设计路径布放,卡扣是否安装到位且无脱落。难点在于线束柔性大、形态多变,且卡扣体积小、易被遮挡。DaoAI 3D 视觉利用其对复杂几何形状的鲁棒识别能力,结合多视图三维重建,有效检测线束的走线路径和卡扣的完整性与安装状态。
- **传感器与执行器安装检测:** 验证各类传感器(如氧传感器、温度传感器)和执行器(如喷油嘴、节气门)的型号、方向、位置是否正确,以及连接件是否齐全。难点在于传感器种类繁多,外观相似,且安装位置可能较为隐蔽。微链道爱 DaoAI 3D 机器人视觉通过高分辨率三维成像与深度学习模型,精准识别传感器型号和安装状态,确保功能性部件的正确装配。
落地案例
某头部商用车制造商,其大型发动机总成装配线面临严峻的错漏装挑战。在引入微链道爱 DaoAI 3D 机器人视觉方案之前,该产线主要依赖人工目检和部分 2D AOI 设备进行质量把控。然而,由于发动机总成结构的复杂性和高节拍生产要求,人工目检的漏检率始终难以有效降低,平均每月发现约 200 起因错漏装导致的下游返工或维修案例,其中约 30% 甚至在车辆出厂后才被发现,造成了巨大的经济损失和品牌声誉风险。传统的 2D AOI 设备也因其对光照、反光和遮挡的敏感性,误报率较高,导致大量人工复判工时,平均每天耗费 8 小时以上用于复判误报。上线微链道爱 DaoAI 3D 机器人视觉系统后,该制造商在关键检测点部署了多套 DaoAI 3D 视觉检测工位。通过 DaoAI ACI OS 平台进行模型训练,并结合其自研的 3D 相机和 6D 位姿估计算法,系统能够实时、精准地检测出螺栓、垫片、卡扣等关键零部件的错漏装缺陷。产线数据显示,该案例中,微链道爱 DaoAI 3D 机器人视觉上线后,发动机总成装配环节的错漏装检出率稳定提升至 99.8% 以上,漏检率压降至 <0.2%。与此同时,由于误报率大幅降低,人工复判工时减少了 70% 以上,从每天 8 小时降至不足 2.5 小时。该系统还实现了快速换型,对于不同型号发动机的切换,仅需 5 分钟即可完成视觉模型的调整和部署,显著提升了生产线的柔性。
微链道爱 DaoAI 3D 机器人视觉,以其亚毫米级的精度和强大的泛化能力,将汽车总成装配的检出率提升至新高度,彻底改变了传统检测的效率瓶颈。
微链道爱解决方案与产品
微链道爱 DaoAI 3D 机器人视觉解决方案的核心在于其深度集成的“脑·眼·体闭环”能力。其中,“眼”是微链道爱自研的高精度 3D 相机,能够提供高质量、高密度的三维点云数据;“脑”则是基于微链道爱 ACI OS 操作系统构建的深度学习模型,它能够通过 APDT 正样本/少样本学习,快速掌握零部件的特征,并进行 6D 位姿估计和缺陷识别。该系统支持 1-20 张良品图像的少样本训练,极大地降低了模型部署的难度和时间。对于复杂多变的汽车总成装配场景,微链道爱 DaoAI 3D 机器人视觉的语义误报过滤功能,有效减少了因环境干扰或非缺陷因素导致的误报,进一步提升了检测的精准性。部署方面,微链道爱提供 SDK / API / Docker 等多种集成方式,支持 100% 本地私有化部署,确保客户数据安全不外泄。通过与产线机器人控制器集成,DaoAI 3D 视觉系统能够实时引导机器人进行精确的装配、抓取或检测任务,实现从检测到纠正的闭环控制。此外,微链道爱 DaoAI World 世界模型作为统一底座,赋予了系统更强的语义理解能力和跨场景泛化能力,能够从产线反馈中持续学习,不断优化检测性能,适应未来更多样化的生产需求。
微链道爱 DaoAI 3D 机器人视觉不仅提供卓越的检测能力,更通过其灵活的部署和持续学习机制,为汽车行业客户带来了长期的业务价值。该方案能够显著降低因错漏装导致的返工成本和保修费用,提升产品质量的稳定性和客户满意度。同时,通过减少人工复判和换型停机时间,有效提高了产线效率和产能利用率。在某商用车客户的实际应用中,微链道爱 DaoAI 3D 机器人视觉将每月因错漏装导致的返工案例数降低了 85% 以上,平均每台发动机总成的检测时间缩短了 30%,为客户带来了实实在在的经济效益和竞争优势。
常见问题
微链道爱 DaoAI 3D 机器人视觉如何提高汽车总成装配的检出率?
微链道爱 DaoAI 3D 机器人视觉通过自研高精度 3D 相机获取亚毫米级三维点云数据,结合先进的 6D 位姿估计算法和深度学习模型,能够精准识别零部件的微小错位、漏装、反装等缺陷,大幅提升检出率并压降漏检率。其少样本学习和语义误报过滤功能,进一步增强了检测的准确性和鲁棒性。
微链道爱 DaoAI 3D 机器人视觉方案的部署成本和回本周期如何?
微链道爱 DaoAI 3D 机器人视觉方案的部署成本受客户产线规模、检测工位数量、集成复杂度等因素影响。通过显著降低漏检率、误报率,减少返工成本、人工复判工时和停机换型时间,该方案通常能在 6-12 个月内实现投资回报。具体报价和回本周期需通过详细需求评估后提供,欢迎预约专家咨询。
微链道爱 DaoAI 3D 机器人视觉如何应对汽车总成装配的多品种快速换型?
微链道爱 DaoAI 3D 机器人视觉依托 ACI OS 操作系统,支持 APDT 正样本/少样本学习,仅需 1-20 张良品图像即可快速训练或更新模型。结合参数化配置和 0 代码换型能力,实现不同型号汽车总成在 5 分钟内完成视觉模型的切换和部署,极大提升产线柔性与效率。
本场景的完整方案:机器人视觉 的完整检测方案 · 汽车总成装配错漏装检测
本文由人工智能生成。文中客户案例为基于产品真实能力的模拟场景,成效数字为示例性质;官方标定口径以产品页为准。