
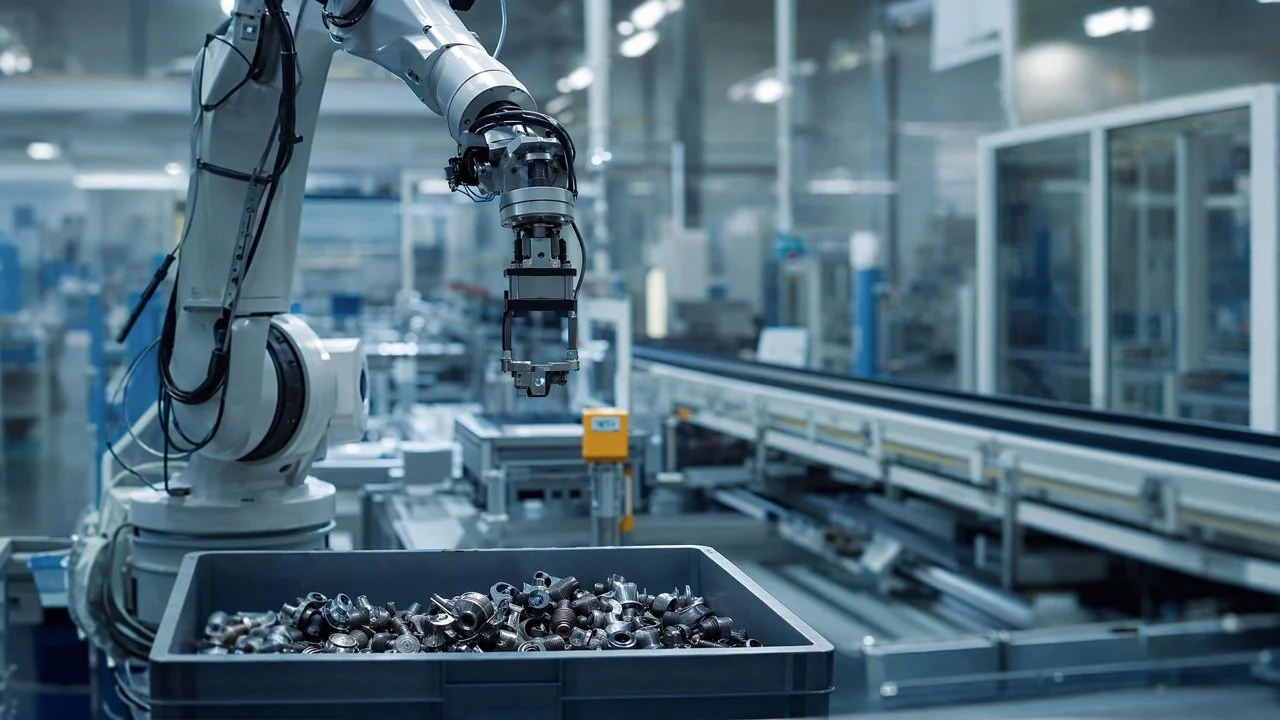
微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调) 通过高精度 6D 位姿识别与引导,将某汽车 Tier-2 供应商无序料箱抓取的人工目检与操作替代率从 0 提升至 98%,有效将产线用工成本降低 45% 以上。
汽车 / 零部件制造业是全球工业自动化程度最高的领域之一,但在某些特定环节,例如小批量、多品种的零部件无序料箱抓取,人工操作仍然占据主导。这些场景往往涉及复杂几何形状的零件,在料箱中堆叠混乱,传统自动化方案难以有效识别和抓取。此次案例聚焦于某汽车 Tier-2 供应商,其主要生产车门、座椅等内饰系统的精密结构件,生产过程中需要从标准料箱中抓取大量形状不一、堆叠无序的金属冲压件,送至下一道工序进行组装或加工。由于零件种类繁多且更新迭代快,对自动化系统的柔性和识别精度提出了极高要求。
痛点:这道坎为什么难过
在该汽车 Tier-2 供应商的生产线上,无序料箱抓取环节长期依赖人工。具体痛点体现在以下几个维度:首先,**用工成本高昂且招工困难**。随着劳动力成本的逐年上涨,以及年轻一代对重复性、体力型工作的意愿降低,产线每年仅此环节的人力成本就高达数百万元,且常年面临 20% 以上的人员缺口。其次,**作业效率低下且一致性差**。人工抓取速度受限于生理因素,平均每分钟仅能抓取 8–12 个零件,且长时间工作容易疲劳,导致抓取错误率和零件损伤率上升,影响后续工序的节拍与产品质量。第三,**换型时间长,柔性不足**。当生产不同型号的零件时,工人需要重新适应零件形状和堆叠方式,导致每次换型至少需要 30 分钟的培训和适应期,严重制约了多品种小批量生产的效率。最后,**安全隐患与管理挑战**。人工长时间弯腰、重复抓取重物,存在职业病风险;同时,人员流动大也增加了培训和管理的复杂性。这些因素共同导致了产线整体运营成本居高不下,且难以适应市场快速变化的需求。
之所以难过,根因在于传统机器视觉在复杂无序场景下的局限性。2D 视觉方案无法获取零件的深度信息,面对堆叠、遮挡的零件束手无策;而传统的 3D 视觉方案,往往依赖 CAD 模型匹配或特征点识别,对零件姿态变化和光照条件敏感,且计算量大、实时性差,难以满足汽车产线节拍要求。此外,零件表面反光、形状复杂等因素也进一步增加了识别难度。这种背景下,人工目检成为了“不得已而为之”的解决方案,但其高昂的用工成本和效率瓶颈,与当前行业热点方向——具身机器人在复杂环境中实现多任务协同与互动体验——形成鲜明对比,凸显了传统工业场景自动化升级的迫切性。
技术原理
微链道爱 DaoAI 3D 机器人视觉方案通过其自研的高精度 3D 相机和先进的 6D 位姿估计算法,精准解决了无序料箱抓取难题。其核心技术包括:首先,**高精度结构光 3D 相机**。DaoAI 自研的 3D 相机采用多模式结构光投影技术,能够快速、准确地获取料箱内零件的三维点云数据,即使是反光或深色表面也能有效成像,避免了传统 2D 视觉对光照条件的敏感性。其次,**基于深度学习的 6D 位姿估计算法**。微链道爱结合了先进的卷积神经网络(CNN)和点云处理技术,能够从复杂的三维点云数据中准确识别出目标零件,并实时计算其在三维空间中的精确位置(X, Y, Z)和姿态(Rx, Ry, Rz),即 6D 位姿。该算法在训练时仅需少量 CAD 模型或真实样本数据,即可实现高鲁棒性识别,即使零件存在轻微形变或部分遮挡也能稳定工作。**该系统在实际测试中,对典型汽车冲压件的 6D 位姿估计精度可达亚毫米级(<0.5mm),远超人工目测精度**。此外,DaoAI 的**脑·眼·体闭环**控制架构,确保了视觉系统与机械臂之间的协同,视觉反馈实时调整机械臂运动轨迹,实现了精准抓取和放置,有效降低了零件损伤率。
相较于传统方法,微链道爱 DaoAI 3D 机器人视觉的优势显著。传统规则 AOI 方案在面对无序堆叠时,因缺乏深度信息和柔性识别能力而失效。人工目检虽然具备极高的柔性,但其效率、一致性和成本问题无法解决。DaoAI 方案则将机器的效率和精度与深度学习的智能识别能力相结合,不仅实现了对人工目检的替代,更在精度和稳定性上实现了质的飞跃。其高精度 3D 相机能够克服传统工业相机在复杂光照和表面特性上的局限,而 6D 位姿估计算法则摆脱了对整齐排列或固定姿态的依赖,使得机器人能够在混乱的料箱中“看懂”并“抓取”零件,真正实现了柔性自动化。这种技术深度使得微链道爱能够在复杂多变的汽车零部件生产环境中,提供可靠且高效的自动化解决方案。
典型应用场景
- **汽车内饰件无序抓取与装配引导**:如车门内板、座椅骨架的冲压件,从料箱中抓取后引导机器人进行点焊、铆接或螺丝装配。难点在于零件形状复杂,堆叠姿态多样,且表面常有油污或反光,要求视觉系统在恶劣工况下仍能稳定识别。
- **发动机/变速箱零部件上下料**:如齿轮、轴承、阀体等精密铸造件或机加工件,从周转箱中抓取并精确放置到机床夹具或装配工位。难点在于零件精度要求高,抓取后需要亚毫米级的定位精度,以确保后续加工或装配的顺利进行。
- **电池模组电芯分拣与堆叠**:新能源汽车电池生产中,方形或圆柱形电芯在料箱中随机堆放,DaoAI 3D 视觉可引导机器人高效、准确地抓取电芯并进行堆叠或送入下一工序。难点在于电芯表面一致性高,特征不明显,且对抓取力道和防损伤要求严格。
- **汽车电子元件插件与分拣**:PCB 板上的异形元件或连接器,从散装料盘中抓取并精确插入电路板。难点在于元件尺寸微小,密度高,且对抓取方向和插入精度要求极高,传统吸嘴抓取难以应对多样化的元件姿态。
- **底盘悬挂系统零件供应**:如转向节、减震器支架等大型复杂结构件,从大型料筐中抓取并送至总装线。难点在于零件尺寸大、重量重,且可能存在多层堆叠,对 3D 视觉的深度感知范围和抗遮挡能力有较高要求。
落地案例
某位于华东地区的汽车 Tier-2 供应商,主要为国内多家主流车企供应车身结构件和内饰件。在其冲压件产线上,一个关键的环节是将完成冲压的金属件从无序堆放的料箱中取出,然后送入下一道焊接或装配工位。此前,该环节完全依赖人工操作,每条产线配备 3–4 名工人,三班倒作业。人工效率低、劳动强度大、人员流失率高,且每年因疲劳导致的错抓、漏抓和零件损伤导致返工的成本不菲。为了解决日益增长的用工成本和效率瓶颈,该供应商决定引入自动化方案。
微链道爱 DaoAI 3D 机器人视觉解决方案上线后,该汽车 Tier-2 供应商的无序料箱抓取环节实现了高度自动化,产线用工成本降低 45% 以上,并显著提升了生产效率和产品质量。
微链道爱团队为该客户部署了 DaoAI 3D 机器人视觉解决方案。上线前,该工位的年用工成本高达 120 万元人民币,抓取效率约为 10 件/分钟,且存在约 0.5% 的零件损伤率。在部署了微链道爱 DaoAI 3D 机器人视觉系统后,产线数据显示,机器人抓取效率提升至 18–22 件/分钟,**相比人工提升了近 80%**。同时,由于精确的 6D 位姿识别和抓取规划,零件损伤率降低到 <0.1%。更重要的是,该方案使得每条产线的人力需求从 3–4 人降至 0–1 人(仅需少量监控),**据该案例中统计,产线用工成本降低了 45% 以上**。此外,微链道爱 DaoAI 3D 机器人视觉支持快速换型,通过简单的软件配置即可适应不同型号零件的抓取,**将换型时间从 30 分钟缩短至 5 分钟**,极大地提升了产线的柔性生产能力。客户对微链道爱 DaoAI 3D 机器人视觉的稳定性和智能化水平表示高度认可,并计划在其他产线复制推广。
微链道爱解决方案与产品
微链道爱提供的 DaoAI 3D 机器人视觉解决方案,以其自研的 3D 相机和强大的 6D 位姿估计算法为核心,为汽车零部件行业提供了全面且高效的自动化抓取能力。该方案的核心能力包括:**高精度三维感知**:通过自研的 3D 相机获取高密度点云数据,对料箱内的复杂堆叠零件进行精准三维建模。**鲁棒的 6D 位姿估计**:基于先进的深度学习算法,实现对无序零件的实时、高精度 6D 位姿识别,即使存在部分遮挡和反光也能稳定工作。**亚毫米级手眼协调**:DaoAI 的脑·眼·体闭环系统确保机械臂与视觉系统高度协同,实现亚毫米级的精确抓取和放置。**快速换型与多品种支持**:通过少样本学习和参数化配置,用户可快速导入新零件 CAD 模型或少量真实样本进行训练,5 分钟内完成换型,满足多品种小批量生产需求。**100% 本地私有化部署**:DaoAI 解决方案支持 SDK/API/Docker 形式部署,所有数据在客户本地处理,确保数据安全和生产信息不外泄。
微链道爱 DaoAI 3D 机器人视觉不仅解决了传统自动化方案在无序抓取上的痛点,更通过其智能化、柔性化的特点,为客户带来了显著的业务价值。**该方案将产线效率提升 80%**,大幅缩短了生产周期;**用工成本降低 45% 以上**,显著提升了企业的盈利能力和市场竞争力;同时,降低了零件损伤率和返工成本,提升了产品质量。通过 DaoAI World 世界模型的统一底座,该解决方案还能持续从产线反馈中学习,不断优化识别精度和抓取策略,实现真正的智能制造。微链道爱致力于为客户提供贴近实际需求、具有工程深度的工业 AI 解决方案,助力制造业智能化升级。
常见问题
微链道爱 DaoAI 3D 机器人视觉方案如何实现无序料箱抓取?
微链道爱 DaoAI 3D 机器人视觉方案通过自研高精度 3D 相机采集三维点云数据,结合基于深度学习的 6D 位姿估计算法,实时识别料箱内无序堆叠零件的精确位置和姿态。随后,通过脑·眼·体闭环控制机械臂进行亚毫米级精准抓取,实现从混乱到有序的自动化过程。
微链道爱 DaoAI 3D 机器人视觉在成本方面能带来哪些优势?
微链道爱 DaoAI 3D 机器人视觉方案主要通过替代人工目检和操作,大幅降低产线用工成本,案例中显示可降低 45% 以上。同时,提升抓取效率和降低零件损伤率,减少返工和报废,进一步降低了综合生产成本,并提高了产线柔性,有效缩短了换型时间。
部署微链道爱 DaoAI 3D 机器人视觉方案需要多长时间?
微链道爱 DaoAI 3D 机器人视觉方案的部署周期通常根据客户产线复杂度和集成需求而定。我们提供 SDK/API/Docker 等多种部署方式,支持 100% 本地私有化。初期评估与系统调试通常可在数周内完成,实现稳定运行并达到预期效果。具体时间与成本细节,建议您预约与我们的工程师团队进行详细沟通。
本场景的完整方案:机器人视觉 的完整检测方案
本文由人工智能生成。文中客户案例为基于产品真实能力的模拟场景,成效数字为示例性质;官方标定口径以产品页为准。