
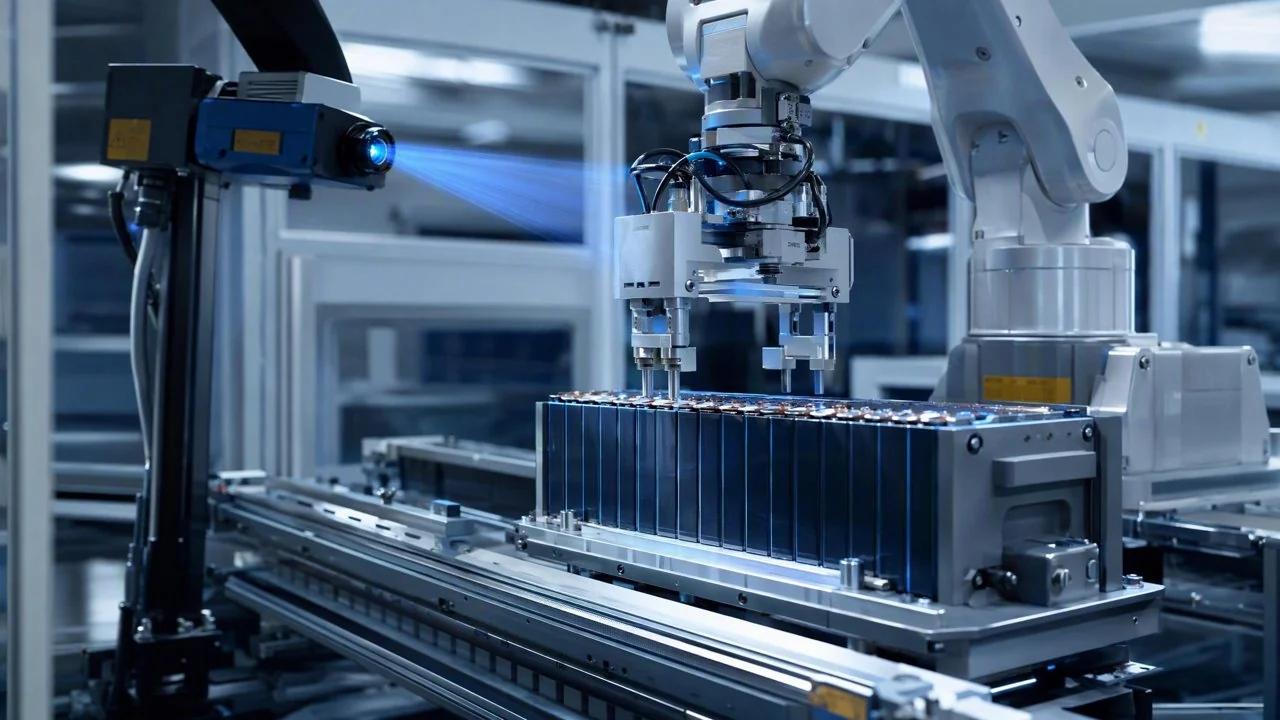
微鏈道愛 DaoAI 3D 機器人視覺(自研 3D 相機 + 6D 位姿估計、無序料箱抓取 bin picking、塗膠/裝配/上下料引導、腦·眼·體閉環、亞毫米手眼協調)透過本地私有化部署,解決了新能源電池模組焊點檢測中資料安全與高精度檢測的痛點,將某頭部廠商產線的誤報率從傳統方案的 15% 降低到實際部署後的 2.7%。
新能源電池作為電動汽車和儲能系統的核心,其效能與安全性直接決定了終端產品的市場競爭力。模組焊點作為電池連接的關鍵環節,其質量直接影響電池包的內阻、散熱效能和迴圈壽命。隨著電池生產向大模組、CTC(Cell to Chassis)等高整合度方向發展,焊點數量劇增,且對一致性、可靠性要求極高。傳統的人工目檢或基於規則的 2D 視覺方案,在應對複雜多變、高速節拍的生產環境時,難以兼顧效率、精度與資料安全,尤其對於對資料主權高度敏感的頭部企業而言,本地私有化部署成為不可或缺的考量。
痛點:這道坎為什麼難過
新能源電池模組焊點檢測面臨多重挑戰。首先是**資料安全與合規風險**:隨著智慧製造的深入,生產過程中產生的海量視覺資料(包括產品設計、工藝參數、缺陷特徵等)被視為核心資產。將這些敏感資料上傳雲端進行分析或模型訓練,對於注重智慧財產權保護和資料主權的頭部廠商而言,是難以接受的風險。當前行業熱點關注具身智慧機器人在各種場景下的部署,其產生的海量感知資料同樣面臨本地化處理與安全儲存的挑戰,這與新能源電池產線的資料安全需求異曲同工。其次是**高漏檢率與誤報率**:傳統的 2D 視覺或規則 AOI 方案,在檢測焊點時,常受光照、反光、焊點形貌細微差異(如虛焊、冷焊、氣孔、飛濺、塌陷等)影響,導致漏檢率難以壓低,而誤報率則居高不下,某中型電池廠資料顯示,人工復判工時佔檢測總工時的 60% 以上。最後是**換型效率低與多品種適應性差**:電池模組型號多樣,不同型號的焊點佈局、尺寸、材料略有差異。傳統方案需要耗費數小時甚至數天進行參數調整和規則重寫,嚴重影響產線節拍和柔性生產能力,某頭部廠商曾因換型導致產線停機時長增加 30%。
這些痛點的根源在於焊點缺陷的**三維複雜性與微米級特徵**,以及**生產環境的不確定性**。焊點缺陷往往體現在三維形貌的微小變化,如焊點高度、體積、共面度等,2D 影像難以全面捕捉。同時,電池模組表面的反光、以及電池材料的異質性,會給光學成像帶來干擾。加上產線節拍快,留給檢測的時間窗口極短,對視覺系統的實時處理能力和精度提出了嚴苛要求。傳統的檢測方法缺乏對這些複雜三維特徵的深度理解和魯棒性判別,且無法滿足本地私有化部署對資料安全和計算資源隔離的需求。
技術原理
微鏈道愛 DaoAI 3D 機器人視覺系統透過其**自研高精度 3D 相機與 6D 位姿估計技術**,從根本上解決了模組焊點檢測的挑戰。首先,DaoAI 的 3D 相機採用結構光或雷射三角測量原理,能夠對焊點表面進行**亞毫米級的三維形貌重建**,獲取每個焊點的精確高度、體積、平面度、共面度等關鍵三維資料。這遠超傳統 2D 視覺僅能獲取二維灰度或彩色資訊的侷限性,使得系統能夠有效區分真正的缺陷與表面反光或陰影。其次,結合先進的**6D 位姿估計演算法**,微鏈道愛 DaoAI 系統能夠精確識別和定位電池模組在空間中的六個自由度(X, Y, Z, Rx, Ry, Rz),即使模組存在輕微的放置偏差或傳送帶抖動,也能實時校準檢測區域,確保檢測精度不受影響。這種“腦·眼·體閉環”的控制邏輯,使機器人能夠“看懂”三維世界,並精準執行檢測任務。在演算法層面,微鏈道愛 DaoAI 引入了**深度學習的缺陷特徵提取與分類模型**,透過大量真實資料訓練,能夠學習和識別各種複雜、微小的焊點缺陷模式,其魯棒性遠超基於固定規則的傳統 AOI。所有這些計算和推理過程,均可在**本地私有化伺服器**上完成,確保敏感生產資料不出廠,滿足客戶對資料主權和資訊保安的嚴苛要求。
與傳統方法相比,微鏈道愛 DaoAI 3D 機器人視覺的優勢顯著。**與人工目檢相比**,DaoAI 系統消除了人眼疲勞、主觀判斷差異等問題,將檢測一致性和效率提升了數倍,且能實現 24/7 連續作業。**與傳統 2D AOI 相比**,DaoAI 3D 視覺能夠獲取完整的三維形貌資料,避免了 2D 影像在深度資訊上的缺失,顯著降低了漏檢率和誤報率。例如,對於隱藏在焊縫深處的微小氣孔或塌陷,2D 影像難以發現,但 3D 形貌資料能夠清晰呈現。此外,微鏈道愛 DaoAI 的本地部署能力是傳統雲端 AI 方案無法比擬的,它為客戶提供了**完全自主可控的資料環境**。
典型應用場景
- **電芯極耳焊接質量檢測:** 在電芯組裝階段,極耳與匯流排的焊接質量至關重要。DaoAI 3D 機器人視覺能夠檢測焊縫寬度、高度、熔深、氣孔、未焊透等缺陷。難點在於極耳材料薄、反光強,且焊縫狹窄,傳統 2D 易受光照干擾。
- **模組 busbar 雷射焊接檢測:** 電池模組內部,Busbar 的雷射焊接是關鍵工序。DaoAI 3D 視覺系統能夠對焊縫的連續性、飛濺、塌陷、虛焊進行高精度檢測,確保電流傳輸路徑的可靠性。難點在於焊縫幾何形狀複雜,且焊點密集,要求極高的解析度和處理速度。
- **電池包冷卻板焊縫檢測:** 電池包內的冷卻板焊縫,直接關係到電池的熱管理效能。微鏈道愛 DaoAI 3D 視覺可檢測焊縫的均勻性、氣泡、裂紋等,確保冷卻液不洩漏。難點在於冷卻板通常採用鋁合金等高反射材料,且焊縫位於狹小空間內。
- **連接片螺柱焊檢測:** 對於採用螺柱焊連接的電池模組,DaoAI 3D 機器人視覺可以檢查螺柱的高度、與連接片的共面度、焊盤完整性,以及是否存在虛焊或假焊。難點在於螺柱尺寸小,且需要同步檢測多個螺柱的相對位置精度。
- **模組端板與側板連接點檢測:** 電池模組的結構完整性依賴於端板和側板的可靠連接。DaoAI 3D 視覺系統能檢測鉚接、螺栓連接或焊接點的形變、缺失或缺陷,確保模組的結構強度和密封性。難點在於連接點數量多且位置可能被遮擋。
落地案例
某頭部新能源電池製造商,在擴建其高自動化模組生產線時,面臨著嚴峻的資料安全與檢測精度挑戰。其原有的 2D 視覺檢測方案在模組焊點檢測環節,雖然能識別部分宏觀缺陷,但對於微小的虛焊、氣孔等三維形貌缺陷的漏檢率較高,且誤報率高達 15% 左右,導致大量人工復判工作量。更關鍵的是,該廠商對生產資料安全有著極其嚴格的要求,任何資料上傳雲端的方案均不予考慮。在對比多家供應商後,該廠商最終選擇了微鏈道愛 DaoAI 3D 機器人視覺解決方案。上線前,產線資料顯示,該廠商每天需要投入至少 4 名熟練工人進行全班次復判,平均每小時處理 300 塊模組,其中 15% 需要複檢。在導入微鏈道愛 DaoAI 3D 機器人視覺系統後,我們為其提供了 100% 本地私有化部署方案,所有資料處理、模型推理和儲存均在其廠區內部完成,確保了資料不出廠。上線過程中,微鏈道愛工程師團隊與客戶緊密合作,透過 DaoAI AI AOI 軟體系統的 APDT 少樣本自訓練能力,僅用 15 張良品圖片,在 5 分鐘內完成了新模組的檢測模型編程與部署。實測資料顯示,DaoAI 3D 機器人視覺系統成功將模組焊點檢測的誤報率降低至 2.7%,漏檢率壓降到 <0.3%,同時將人工復判工時減少了 70% 以上。此外,該系統極大地縮短了換型時間,從原先的 2 小時縮短至 10 分鐘以內,顯著提升了產線柔性與效率。
“微鏈道愛 DaoAI 3D 機器人視覺不僅解決了我們長期以來的資料安全顧慮,更在檢測精度上實現了突破,讓我們對產品質量有了前所未有的信心。”—— 某頭部新能源電池製造商生產總監。
微鏈道愛解決方案與產品
微鏈道愛 DaoAI 3D 機器人視覺系統是本次解決方案的核心。該系統整合了微鏈道愛自研的高精度 3D 相機,能夠實現對焊點微米級的形貌重建。結合強大的 6D 位姿估計演算法,確保了即使在高速、動態的生產環境下,也能實現對目標物體的精準識別與定位。在部署層面,我們提供**100% 本地私有化部署**選項,客戶可以將 DaoAI 系統的所有軟體模組(包括模型訓練引擎、推理引擎、資料儲存等)部署在自己的伺服器上,實現與外部網路的物理隔離。這意味著所有敏感的生產資料和缺陷特徵資訊,都將嚴格儲存在客戶的廠區內部,符合最高階別的資料安全與合規要求。在建模與換型方面,微鏈道愛 DaoAI AI AOI 軟體系統支援 APDT 正樣本/少樣本學習,僅需 1–20 張良品圖片,即可在 5 分鐘內完成新產品檢測模型的自動編程,極大地簡化了產線換型操作,並有效應對多品種小批次生產需求。此外,DaoAI World 世界模型作為統一底座,其語義理解和跨場景泛化能力,使得系統能夠從產線反饋中持續學習,不斷最佳化檢測效能。微鏈道愛 DaoAI 3D 機器人視覺還可與客戶現有的 MES/SCADA 系統無縫整合,實現檢測資料與生產資料的閉環管理與質量追溯。
透過上述解決方案,微鏈道愛 DaoAI 3D 機器人視覺在確保資料主權的前提下,為客戶帶來了顯著的量化成效。該案例中,某頭部新能源電池製造商的**誤報率降低了 82%**,**漏檢率壓降到 <0.3%**,**人工復判工時減少了 70%**。同時,產線換型時間從數小時縮短至**10 分鐘以內**,大幅提升了生產效率和柔性。這些成果不僅降低了運營成本,更重要的是提升了產品質量的穩定性和可靠性,增強了客戶的市場競爭力。微鏈道愛致力於為客戶提供既高效又安全可靠的智慧製造解決方案。
常見問題
微鏈道愛 DaoAI 3D 機器人視覺如何確保新能源電池生產資料的安全?
微鏈道愛 DaoAI 3D 機器人視覺系統支援 100% 本地私有化部署,所有資料處理、模型推理和儲存均在客戶的廠區內部伺服器上完成。系統可以實現與外部網路的物理隔離,確保敏感的生產資料、缺陷特徵和工藝參數不出廠,符合企業對資料主權和資訊保安的嚴格要求。
DaoAI 3D 機器人視覺系統在模組焊點檢測中的主要優勢是什麼?
DaoAI 3D 機器人視覺透過自研高精度 3D 相機和 6D 位姿估計技術,能夠進行亞毫米級的三維形貌重建,獲取焊點的精確三維資料,有效識別虛焊、氣孔、塌陷等複雜缺陷。結合深度學習演算法,系統能顯著降低誤報率和漏檢率,同時具備快速換型和多品種適應性,提升產線效率。
部署一套微鏈道愛 DaoAI 3D 機器人視覺系統的成本預算大概是多少?
微鏈道愛 DaoAI 3D 機器人視覺系統的成本預算受多種因素影響,包括產線規模、檢測精度要求、整合複雜度和部署模式(如是否需要定製化硬體或軟體功能)。我們提供靈活的方案配置,建議您聯絡我們的銷售團隊,根據您的具體需求獲取詳細的報價和投資回報分析。
本場景的完整方案:機器人視覺 行業解決方案 · 農產品成熟度機器人分揀:本地私有化部署
本文由人工智慧生成。文中客戶案例為基於產品真實能力的模擬場景,成效數字為示例性質;官方標定口徑以產品頁為準。