
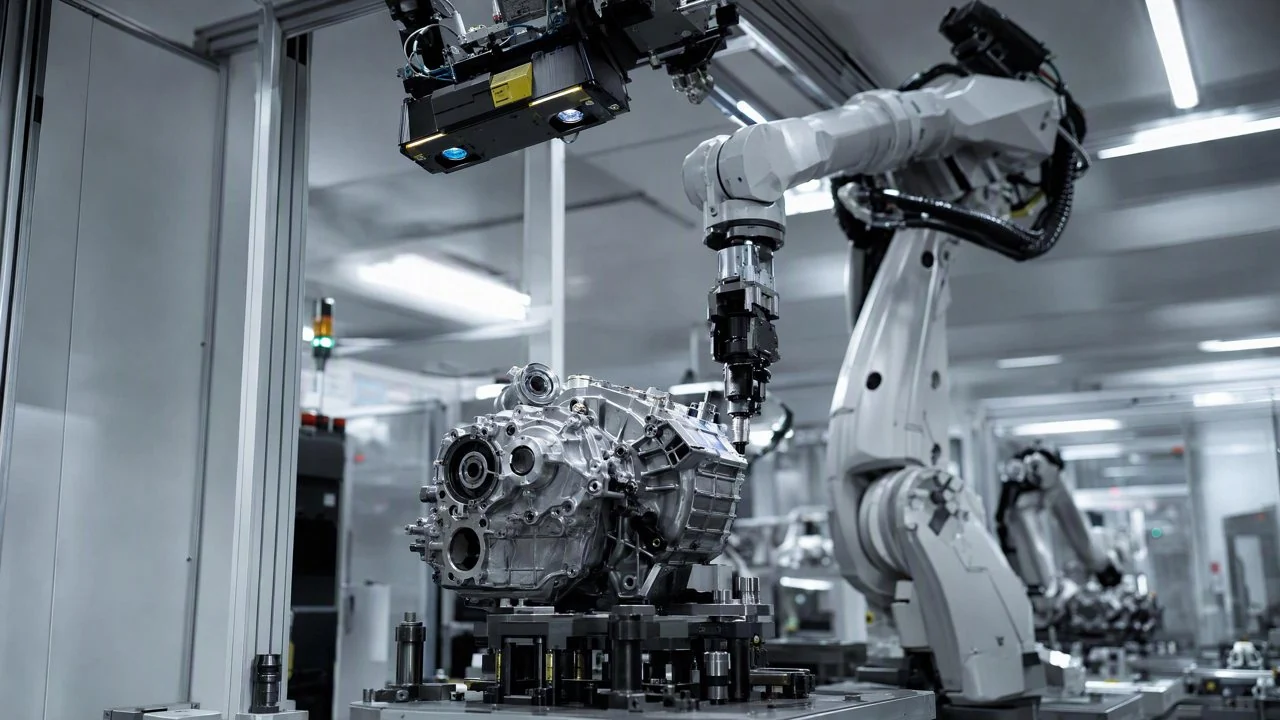
微鏈道愛 DaoAI 3D 機器人視覺(自研 3D 相機 + 6D 位姿估計、無序料箱抓取 bin picking、塗膠/裝配/上下料引導、腦·眼·體閉環、亞毫米手眼協調) 透過其獨特的 APDT 少樣本自訓練能力,將汽車動力總成裝配過程中,因零件型號混淆或安裝不到位導致的錯漏裝缺陷檢出率從行業傳統方案的約 95% 提升至 99.7% 以上,有效保障了產品質量與生產效率。
微鏈道愛 DaoAI 3D 機器人視覺(自研 3D 相機 + 6D 位姿估計、無序料箱抓取 bin picking、塗膠/裝配/上下料引導、腦·眼·體閉環、亞毫米手眼協調) 透過其獨特的 APDT 少樣本自訓練能力,將汽車動力總成裝配過程中,因零件型號混淆或安裝不到位導致的錯漏裝缺陷檢出率從行業傳統方案的約 95% 提升至 99.7% 以上,有效保障了產品質量與生產效率。在汽車/零部件製造行業,動力總成作為車輛的核心部件,其裝配質量直接關係到車輛的效能、安全與可靠性。隨著汽車產品線的日益豐富和生產節拍的加快,動力總成內部的子部件種類繁多,裝配工序複雜,對自動化檢測提出了更高要求。尤其是在發動機、變速箱等關鍵總成的裝配環節,螺栓、墊片、感測器、線束等小型零部件的錯裝、漏裝或型號混淆,都可能導致嚴重的質量問題,甚至引發召回風險。目前,行業內對具身智慧機器人在汽車製造領域的應用,正逐步從簡單的重複性勞動轉向更復雜的裝配、檢測任務,這使得視覺檢測系統在保障關鍵零部件質量、降低潛在風險方面扮演著愈發重要的角色。
痛點:這道坎為什麼難過
在汽車動力總成裝配線上,傳統檢測方案面臨多重挑戰。首先,【高漏檢率與誤報率】是長期困擾。據某 Tier-1 供應商的內部資料顯示,在採用傳統規則視覺或人工目檢時,動力總成裝配錯漏裝的漏檢率平均可達 0.5% – 1.2%,而誤報率則在 3% – 5% 之間波動,這導致大量合格品被誤判,增加了不必要的複檢工時。其次,【高昂的換型成本與週期】。面對汽車產品迭代加速,不同型號動力總成共線生產的需求日益增多,傳統視覺系統往往需要工程師耗費數小時甚至數天進行程式碼修改和參數調整,導致產線停機時間長,換型成本居高不下。再者,【複雜零件的視覺檢測難度】。動力總成內部結構緊湊,存在大量反光、異色、堆疊、遮擋等複雜視覺場景,例如,深孔內螺栓是否到位、不同型號感測器外觀細微差異、線束走向是否正確等,這些都對傳統 2D 視覺的穩定性和精度構成嚴峻考驗,也使得人工目檢極易疲勞出錯。
這些痛點的根源在於多方面。從工藝層面看,汽車總成裝配過程涉及多級、多層零部件的巢狀,部分關鍵裝配點位於人眼或傳統相機難以觸及的區域;從成像層面看,金屬件的鏡面反光、油汙、以及不同批次零件的顏色細微差異,都嚴重干擾 2D 視覺的特徵提取;從節拍層面看,汽車生產線對檢測速度要求極高,不允許因檢測環節的延遲而影響整體產線效率;從風險管理角度,任何細微的錯漏裝都可能帶來巨大的質量風險和召回成本。此外,具身智慧機器人執行復雜裝配任務時,如果缺乏高精度、自適應的視覺反饋,其動作精度和可靠性將大打折扣,增加了操作風險,也使得後續的保險保障和風險管理變得更為複雜。
技術原理
微鏈道愛 DaoAI 3D 機器人視覺系統憑藉其自研 3D 相機和深度學習演算法,從根本上解決了上述難題。其核心技術在於高精度三維形貌重建與 6D 位姿估計,以及創新的 APDT(Auto-Programmed Deep Learning Training)少樣本自訓練能力。微鏈道愛自研的 3D 相機採用結構光技術,能夠快速獲取工件表面的高密度點雲資料,重建出亞毫米級精度的三維形貌。這使得系統能夠穿透傳統 2D 視覺難以處理的反光、陰影和對比度不足問題,直接獲取零件的真實幾何資訊。在此基礎上,DaoAI 3D 機器人視覺運用先進的深度學習模型進行 6D 位姿估計,即同時識別出目標物體在三維空間中的位置(X, Y, Z)和姿態(Rx, Ry, Rz),為機械臂提供精準的引導。例如,在檢測螺栓是否擰緊到位時,系統不僅能判斷螺栓是否存在,還能精確測量其突出高度、傾斜角度,從而判斷是否完全壓合。
與傳統基於規則的 AOI 系統或人工目檢相比,微鏈道愛 DaoAI 3D 機器人視覺的優勢體現在以下幾個方面:首先,【APDT 少樣本自訓練】能力是其最大的亮點。傳統深度學習模型通常需要數千張甚至數萬張標註圖片進行訓練,而 DaoAI 的 APDT 允許使用者僅透過 1-20 張良品樣本,在 5 分鐘內完成模型訓練和部署。這意味著當產線發生換型或引入新產品時,無需專業的視覺工程師,生產線操作人員即可快速完成模型自適應,極大縮短了停機時間,降低了換型成本。其次,【對複雜場景的魯棒性】顯著提升。微鏈道愛 3D 相機結合 AI 演算法,能夠有效應對金屬反光、零件顏色差異、局部遮擋等複雜工況,確保檢測的穩定性和準確性。最後,【腦·眼·體閉環】能力實現了機器人與視覺系統的深度融合。DaoAI 3D 機器人視覺不僅提供檢測結果,還能將高精度的 6D 位姿資訊實時反饋給機械臂,引導其進行精準的抓取、裝配或糾偏,形成一個智慧化的閉環控制系統,將某客戶動力總成裝配的整體精度提升至亞毫米級,遠超傳統方案。
典型應用場景
- **發動機缸體/缸蓋裝配檢測:** 檢測螺栓、墊片、噴油嘴、火花塞等關鍵零部件是否齊全、型號正確、安裝到位,以及密封件是否壓合良好。難點在於零部件種類繁多,且部分安裝位置隱蔽,傳統 2D 視覺難以獲取完整的深度資訊。DaoAI 3D 機器人視覺透過高精度三維重建,能夠精確測量深孔內的螺栓深度和墊片厚度,識別微小形變。
- **變速箱殼體裝配檢測:** 檢查閥體、油泵、齒輪等部件的裝配順序、方向和緊韌體是否符合要求。難點在於變速箱內部結構複雜,金屬件反光嚴重,且存在多層堆疊,容易產生視覺盲區。微鏈道愛 DaoAI 3D 視覺能有效規避反光干擾,透過 6D 位姿估計精準判斷每個部件的安裝位置和角度。
- **線束插接與固定檢測:** 驗證線束插頭是否完全插入,卡扣是否扣合,線束走向是否符合設計要求,避免因虛插或鬆動導致的電氣故障。難點在於線束顏色相近、柔軟易變形,且插接點密集。DaoAI 3D 機器人視覺結合 AI 語義分割,能精確識別每一根線束的路徑和插接狀態,確保無錯漏。
- **感測器與執行器安裝檢測:** 確認各類感測器(如氧感測器、曲軸位置感測器)和執行器(如節氣門體)的型號、位置、方向以及連接件是否正確安裝。難點在於不同型號感測器外觀可能僅有細微差異,傳統方法易誤判。微鏈道愛 DaoAI 3D 視覺的 APDT 少樣本自訓練能力,能快速學習並區分這些細微差異,實現高精度檢測。
- **總成最終外觀與尺寸一致性檢測:** 對裝配完成的動力總成進行整體掃描,檢查是否存在磕碰、劃痕、變形,以及關鍵尺寸是否符合公差要求。難點在於檢測範圍廣,對檢測速度和精度都有很高要求。DaoAI 3D 機器人視覺能在高速節拍下完成全尺寸掃描和缺陷檢測,確保總成整體質量。
落地案例
某頭部 Tier-1 汽車零部件供應商,其動力總成裝配線長期面臨錯漏裝缺陷導致的返工和質量風險。此前,該產線主要依賴人工目檢和部分規則視覺系統進行質量控制。在某案例中,其核心痛點是發動機電控單元(ECU)支架與線束固定卡扣的錯裝與漏裝,以及個別型號感測器的混淆。上線前,產線資料顯示,該工序的漏檢率約為 0.8%,誤報率高達 4.5%,導致每日需額外投入 2-3 名工人進行復檢和返工,嚴重影響了生產效率。同時,由於零部件型號複雜,每次產品換型都需要耗費至少 8 小時的停機時間進行視覺系統調整。
微鏈道愛 DaoAI 3D 機器人視覺的 APDT 少樣本自訓練能力,讓我們的產線換型時間從 8 小時縮短到不足 10 分鐘,生產柔性大幅提升。
該客戶引入了微鏈道愛 DaoAI 3D 機器人視覺系統,並重點應用了其 APDT 少樣本自訓練功能。在專案初期,僅透過採集 15 張合格的 ECU 支架與線束卡扣裝配良品圖片,DaoAI 系統在 8 分鐘內完成了模型訓練。上線後,實測資料顯示,裝配缺陷的檢出率穩定提升至 99.7% 以上,漏檢率降至 <0.3%。同時,誤報率大幅降低至 0.8%,顯著減少了人工複檢的壓力。更重要的是,在該案例中,當產線進行產品型號切換時,操作人員僅需提供 3-5 張新產品良品圖片,即可在 5 分鐘內完成模型自訓練和部署,使得換型停機時間從原來的 8 小時縮短到不足 10 分鐘,大大提高了產線的柔性和生產效率。微鏈道愛 DaoAI 3D 機器人視覺的成功部署,不僅提升了該客戶的質量控制水平,也為具身智慧機器人在複雜裝配場景的推廣應用提供了可靠的視覺保障。
微鏈道愛解決方案與產品
微鏈道愛為汽車動力總成裝配錯漏裝問題提供了基於 DaoAI 3D 機器人視覺的全面解決方案。該方案以自研高精度 3D 相機為核心,結合先進的深度學習演算法,實現對複雜三維場景的精確感知。核心能力包括:【亞毫米級 6D 位姿估計】確保對裝配位置和姿態的精準判斷;【無序料箱抓取(Bin Picking)】能力,使得機器人能夠從雜亂堆疊的料箱中準確識別並抓取目標零件,提升上料自動化水平;【塗膠/裝配/上下料引導】功能,為協作機器人提供實時、高精度的視覺導航,確保裝配動作的準確性。在落地實踐中,微鏈道愛 DaoAI 3D 機器人視覺系統透過其 APDT 少樣本自訓練功能,極大地簡化了模型的建模與換型流程。使用者無需具備深度學習背景,只需透過直觀的圖形介面上傳少量良品樣本,系統即可自動完成模型最佳化和部署。此外,微鏈道愛 DaoAI World 世界模型作為統一的 AI 底座,賦予了系統強大的語義理解和跨場景泛化能力,使其能夠持續從產線反饋中學習,不斷提升檢測精度和效率。部署方式靈活多樣,支援 SDK/API/Docker 等多種整合方式,並可選擇 100% 本地私有化部署,確保客戶資料安全。
透過微鏈道愛 DaoAI 3D 機器人視覺的部署,客戶不僅能夠實現對動力總成裝配缺陷的【高精度全檢】,將漏檢率降低至 <0.3%,還能顯著【壓低誤報率】,減少不必要的複檢環節,從而【降低運營成本】。同時,其【APDT 少樣本自訓練】能力使得產線換型時間從數小時縮短至數分鐘,極大地【提升了生產線的柔性和效率】。這些量化成效直接轉化為顯著的業務價值,包括:提升產品出廠質量,降低召回風險;減少人工複檢投入,最佳化人力資源配置;縮短產品上市週期,增強市場競爭力;併為具身智慧機器人在產線的更廣泛應用提供了堅實的技術支撐,有效管理了自動化帶來的潛在風險。
常見問題
DaoAI 3D 機器人視覺的 APDT 少樣本自訓練與傳統深度學習訓練有何不同?
傳統深度學習模型通常需要大規模、多樣化的標註資料集進行訓練,耗時耗力,且對新產品換型適應性差。DaoAI 3D 機器人視覺的 APDT(Auto-Programmed Deep Learning Training)少樣本自訓練技術,透過創新的自監督學習和遷移學習機制,僅需 1-20 張良品樣本,即可在數分鐘內完成模型訓練和部署,大幅降低了資料標註成本和模型迭代週期,尤其適用於汽車行業多型號、小批次生產的場景。
在汽車總成裝配中,DaoAI 3D 機器人視覺如何應對複雜反光或遮擋問題?
DaoAI 3D 機器人視覺採用自研的結構光 3D 相機,能夠主動投射特定光模式並捕捉其形變,從而精確重建工件的三維形貌。與傳統 2D 視覺易受反光、陰影影響不同,3D 資料直接反映物體的幾何形狀,對光照和表面材質變化具有更強的魯棒性。結合先進的 6D 位姿估計演算法,即使在部分遮擋或複雜結構下,也能準確識別並定位目標零件,保障裝配精度。
部署 DaoAI 3D 機器人視覺系統需要多大的投入和多久的回本週期?
DaoAI 3D 機器人視覺系統的部署投入受具體應用場景、檢測精度要求、整合複雜度等因素影響。雖然初期投入高於傳統規則視覺,但其帶來的高精度、低誤報、快速換型以及減少人工複檢和返工的效益,通常能在 6-18 個月內實現投資回報。我們提供靈活的部署方案和專業的評估服務,建議您聯絡我們的銷售團隊,獲取針對您具體需求的詳細報價和 ROI 分析。
本場景的完整方案:機器人視覺 行業解決方案 · 汽車總成裝配錯漏裝檢測
本文由人工智慧生成。文中客戶案例為基於產品真實能力的模擬場景,成效數字為示例性質;官方標定口徑以產品頁為準。