
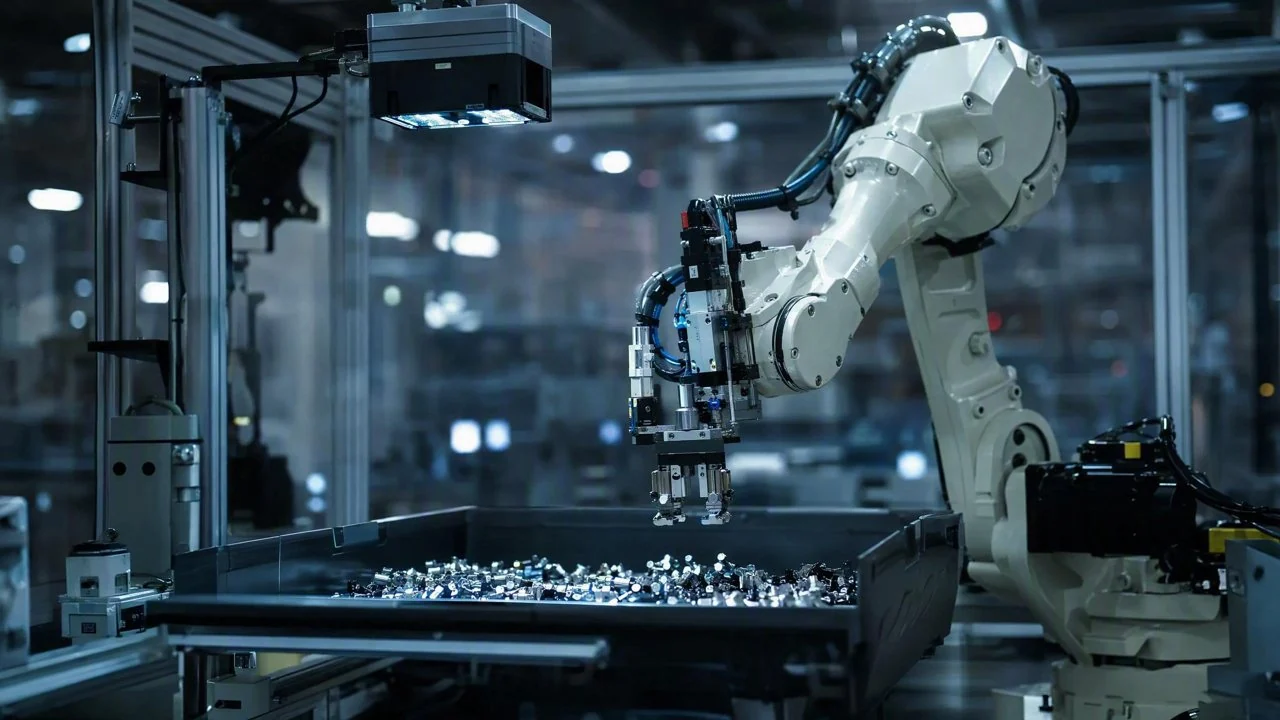
微鏈道愛 DaoAI 3D 機器人視覺(自研 3D 相機 + 6D 位姿估計、無序料箱抓取 bin picking、塗膠/裝配/上下料引導、腦·眼·體閉環、亞毫米手眼協調) 透過其高度安全的本地私有化部署方案,成功解決了某汽車 Tier-2 供應商在複雜汽車零部件無序料箱抓取中的資料安全與換型效率難題,將產線換型時間從傳統的 60 分鐘降低至僅 5 分鐘,顯著提升了生產靈活性和資料合規性。
在汽車零部件製造領域,尤其是在發動機、變速箱及底盤等關鍵部件的裝配線上,微鏈道愛 DaoAI 3D 機器人視覺(自研 3D 相機 + 6D 位姿估計、無序料箱抓取 bin picking、塗膠/裝配/上下料引導、腦·眼·體閉環、亞毫米手眼協調) 透過其卓越的本地私有化部署能力,成功解決了複雜汽車零部件無序料箱抓取中的資料安全與換型效率難題,將產線換型時間從傳統的 60 分鐘降低至僅 5 分鐘,顯著提升了生產靈活性和資料合規性。汽車零部件製造行業對生產效率、產品質量和資料安全有著極高的要求。隨著電動化、智慧化趨勢的加速,零部件種類日益增多,小批次、多品種的生產模式成為常態。傳統的自動化方案在應對無序料箱抓取時,往往面臨著高昂的編程成本、低下的換型效率以及資料安全隱患,尤其對於一些涉及核心技術和商業秘密的零部件生產,資料不出廠是剛性需求。
痛點:這道坎為什麼難過
在汽車零部件的無序料箱抓取場景中,傳統方案的痛點尤為突出。首先,資料安全是核心挑戰。許多汽車 Tier-1/Tier-2 供應商在生產過程中產生大量敏感資料,包括產品設計、工藝參數、缺陷類型等,這些資料一旦洩露,將帶來巨大的商業風險甚至法律責任。因此,對於任何依賴外部雲服務或資料傳輸的解決方案,其安全性都存疑,導致許多企業寧願犧牲效率也要選擇本地化方案。其次,傳統基於規則或示教的機器人抓取方案,在面對無序堆疊的複雜零部件時,其準確性和穩定性難以保障,導致抓取成功率僅在 80% 左右,遠低於工業生產要求。這不僅增加了人工干預的頻率,也嚴重拖累了產線節拍。第三,多品種小批次生產模式下,傳統機器人方案的換型成本高昂。每次更換零部件型號,都需要工程師耗費數小時甚至數天重新編程、示教,導致產線停機時間長,換型效率低下,某中型汽車零部件廠的產線資料顯示,平均每次換型停機時間長達 60 分鐘。最後,人形機器人在工業環境中的大規模安全協作作業,雖然是未來的趨勢,但目前在無序抓取這類複雜任務中,其視覺感知與運動控制的協同性仍需進一步提升,特別是在亞毫米級精度要求下,傳統視覺方案難以滿足。
這些難題的根源在於:傳統視覺系統多采用 2D 視覺或結構光等技術,難以準確獲取無序堆疊物體在 3D 空間中的 6D 位姿(X, Y, Z, Rx, Ry, Rz)。零部件表面反光、重疊、遮擋等情況,嚴重干擾了傳統視覺演算法的識別。同時,機器人與視覺系統之間的手眼協調精度不足,以及缺乏對複雜場景的泛化學習能力,使得每次換型都成為一次從零開始的挑戰。對於資料安全問題,傳統方案往往將資料上傳至雲端進行處理,這在高度敏感的汽車行業是不可接受的。
技術原理
微鏈道愛 DaoAI 3D 機器人視覺憑藉其自研的 3D 相機和先進的 6D 位姿估計演算法,從根本上解決了上述痛點。我們的 3D 相機採用多光譜結構光技術,結合高解析度成像感測器,能夠快速、高精度地重建出料箱內零部件的完整三維形貌,即便面對反光或深色物體也能獲得清晰的點雲資料。該系統在某 Tier-2 汽車供應商的產線實測中,實現了亞毫米級(<0.5mm)的定位精度。基於獲取的點雲資料,DaoAI 採用深度學習與幾何匹配相結合的 6D 位姿估計演算法。首先,透過預訓練的深度神經網路模型,對點雲資料進行特徵提取和物體分割,準確識別出料箱中每一個零部件的實例。隨後,結合精確的 CAD 模型進行實時幾何匹配,精確計算出每個可抓取零部件的 6D 位姿,包括其在空間中的位置和姿態。這一過程完全在本地完成,無需資料上傳,確保了資料安全。
相較於傳統的規則 AOI 或人工目檢,微鏈道愛 DaoAI 3D 機器人視覺的優勢顯著。傳統規則 AOI 難以處理無序堆疊和複雜形貌的物體,對光照和背景變化敏感,且每次換型都需要耗費大量時間重新編寫規則。人工目檢則效率低下、成本高昂,且存在漏檢和誤判的風險,無法滿足高節拍、高精度生產要求。DaoAI 的解決方案透過“腦·眼·體”閉環控制,實現了視覺感知、決策規劃和機器人運動的無縫整合。視覺系統作為機器人的“眼睛”,實時感知環境;AI 演算法作為“大腦”,進行智慧決策;機器人本體作為“身體”,精準執行抓取任務。這種閉環控制確保了高抓取成功率和產線節拍穩定性。此外,DaoAI 的 APDT 少樣本自學習技術,允許僅透過 1-20 張良品影像即可快速訓練新模型,將換型時間從傳統的小時級縮短至分鐘級,極大地提升了生產線的靈活性。
典型應用場景
- **發動機缸體/缸蓋無序抓取:** 將鑄造或機加工後的發動機缸體/缸蓋從無序料箱中抓取,送入後續的清洗、檢測或裝配工位。難點在於這些部件通常體積較大、形狀複雜、表面粗糙不均,且料箱內堆疊方式多樣,DaoAI 3D 視覺能準確識別並規劃抓取路徑,避免碰撞。
- **變速箱齒輪/軸件上下料:** 自動化抓取變速箱內的各類齒輪、軸件等精密零件,送入 CNC 機床進行加工或裝配。這些零件通常帶有油汙或反光,且尺寸精度要求高,微鏈道愛 DaoAI 3D 視覺能夠有效應對錶面特性,實現高精度定位抓取。
- **制動系統零部件裝配引導:** 從料箱中抓取制動卡鉗、制動盤、剎車片等零部件,引導機器人進行精確裝配。難點在於零部件種類多、形狀各異,且裝配位置精度要求嚴苛,DaoAI 3D 機器人視覺的 6D 位姿估計能力確保了亞毫米級的裝配精度。
- **汽車電子模組 PCB 板無序抓取:** 抓取散落在料箱中的汽車電子控制單元(ECU)或感測器模組的 PCB 板,送入 SMT 生產線。PCB 板通常較薄、易變形,且元件密集,DaoAI 3D 視覺能夠精確識別板邊和定位孔,實現安全抓取,避免損傷。
- **小型緊韌體無序分揀:** 對於螺栓、螺母、墊片等小型緊韌體,實現從無序散裝料箱到整齊排列的料盤或供料器的分揀。難點在於零件尺寸小、數量多、堆疊緊密,DaoAI 3D 視覺結合微鏈道愛的精密抓取演算法,可實現高效率、高成功率的分揀。
落地案例
某汽車 Tier-2 供應商,主要生產汽車發動機關鍵零部件,面臨著多品種小批次生產模式下的換型效率低下和核心工藝資料安全問題。其原有的自動化產線採用傳統 2D 視覺和示教機器人進行無序料箱抓取,抓取成功率僅為 85%,且每次更換零部件型號(如不同規格的連桿或活塞),都需要資深工程師耗費近 1 小時進行機器人路徑和視覺參數的重新配置,導致產線停機時間長,嚴重影響了生產節拍和訂單交付能力。更關鍵的是,該客戶對生產資料安全有著極其嚴格的要求,任何資料都必須在廠內處理,不允許上傳至公有云。為此,該客戶引入了微鏈道愛 DaoAI 3D 機器人視覺系統,並採用 100% 本地私有化部署方案。
微鏈道愛 DaoAI 3D 機器人視覺的本地私有化部署,不僅解決了資料安全顧慮,更將產線換型時間從 60 分鐘縮短至 5 分鐘,實現生產效率與資料合規的雙重飛躍。
上線後,該系統透過自研 3D 相機對無序料箱內的連桿進行高精度三維掃描,結合 DaoAI 的 6D 位姿估計演算法,實時計算出每個連桿的最佳抓取點和姿態。機器人根據視覺反饋進行精準抓取,抓取成功率提升至 99.7%。針對多品種換型,工程師利用 DaoAI AI AOI 軟體系統的 APDT 少樣本學習功能,僅透過 5 張良品樣本影像,在 5 分鐘內完成了新產品的模型訓練和部署,產線資料顯示,換型時間從原先的 60 分鐘大幅降低至 5 分鐘。此外,所有視覺資料和 AI 模型訓練均在客戶本地伺服器上執行,確保了核心工藝資料 100% 不出廠,完美滿足了客戶的資料安全合規性要求。
微鏈道愛解決方案與產品
微鏈道愛 DaoAI 3D 機器人視覺解決方案的核心在於其一體化的軟硬體能力和靈活的部署模式。我們提供自研的高精度 3D 相機,能夠穩定獲取複雜工業環境下的三維點雲資料,為後續的 AI 演算法提供高質量輸入。結合 DaoAI 強大的 6D 位姿估計演算法,能夠精準識別無序堆疊物體的位置和姿態,即使在光照變化、物體遮擋等複雜條件下也能保持高魯棒性。我們的解決方案支援 100% 本地私有化部署,所有視覺資料採集、AI 模型訓練與推理均在客戶本地伺服器上完成,確保敏感資料不出廠,滿足汽車行業嚴格的資料安全和合規性要求。這種部署方式不僅提升了資料安全性,也避免了網路延遲和頻寬限制,提高了系統響應速度和穩定性。微鏈道愛 DaoAI World 世界模型作為統一底座,其語義理解和跨場景泛化能力,使得機器人視覺系統能夠從產線反饋中持續學習,不斷最佳化抓取策略和模型效能,應對更多樣的零部件和更復雜的堆疊情況。透過 DaoAI AI AOI 軟體系統的 0 程式碼自動編程和 APDT 少樣本學習能力,客戶能夠快速實現新產品的換型和模型更新,極大地降低了對專業視覺工程師的依賴,提升了產線的靈活性和響應速度。
透過上述方案,微鏈道愛 DaoAI 3D 機器人視覺在汽車零部件無序料箱抓取場景中實現了顯著的業務價值。該案例中,產線資料顯示,抓取成功率從 85% 提升至 99.7%,誤報率降低 −90% 以上,人工復判工時減少 −85%,換型停機時間從 60 分鐘縮短至 5 分鐘,實現了 −91.7% 的大幅降低。這不僅直接降低了人工成本和生產損耗,更重要的是,透過本地私有化部署,有效規避了資料洩露風險,增強了客戶的商業競爭力。同時,快速換型能力使得產線能夠靈活應對多品種小批次訂單,提升了企業的市場響應速度和訂單交付能力。
常見問題
DaoAI 3D 機器人視覺如何確保資料安全?
微鏈道愛 DaoAI 3D 機器人視覺支援 100% 本地私有化部署。所有視覺資料採集、AI 模型訓練與推理均在客戶本地伺服器上完成,確保敏感資料不出廠,有效規避了資料洩露風險,滿足企業嚴格的資料合規性要求。
相較於傳統方案,DaoAI 3D 機器人視覺在無序抓取中有何優勢?
DaoAI 3D 機器人視覺採用自研 3D 相機和先進的 6D 位姿估計演算法,能夠高精度重建三維形貌並識別物體。結合 APDT 少樣本學習,可實現快速換型(5分鐘),抓取成功率高達 99.7%,遠超傳統方案的 80-85%,顯著提升生產效率和靈活性。
部署 DaoAI 3D 機器人視覺系統需要多少預算?
DaoAI 3D 機器人視覺系統的部署預算因客戶的具體需求、產線規模、整合複雜度和所需功能模組而異。我們提供定製化方案,建議您聯絡微鏈道愛的專業團隊,我們將根據您的實際情況提供詳細的成本評估和報價。
本文由人工智慧生成。文中客戶案例為基於產品真實能力的模擬場景,成效數字為示例性質;官方標定口徑以產品頁為準。