
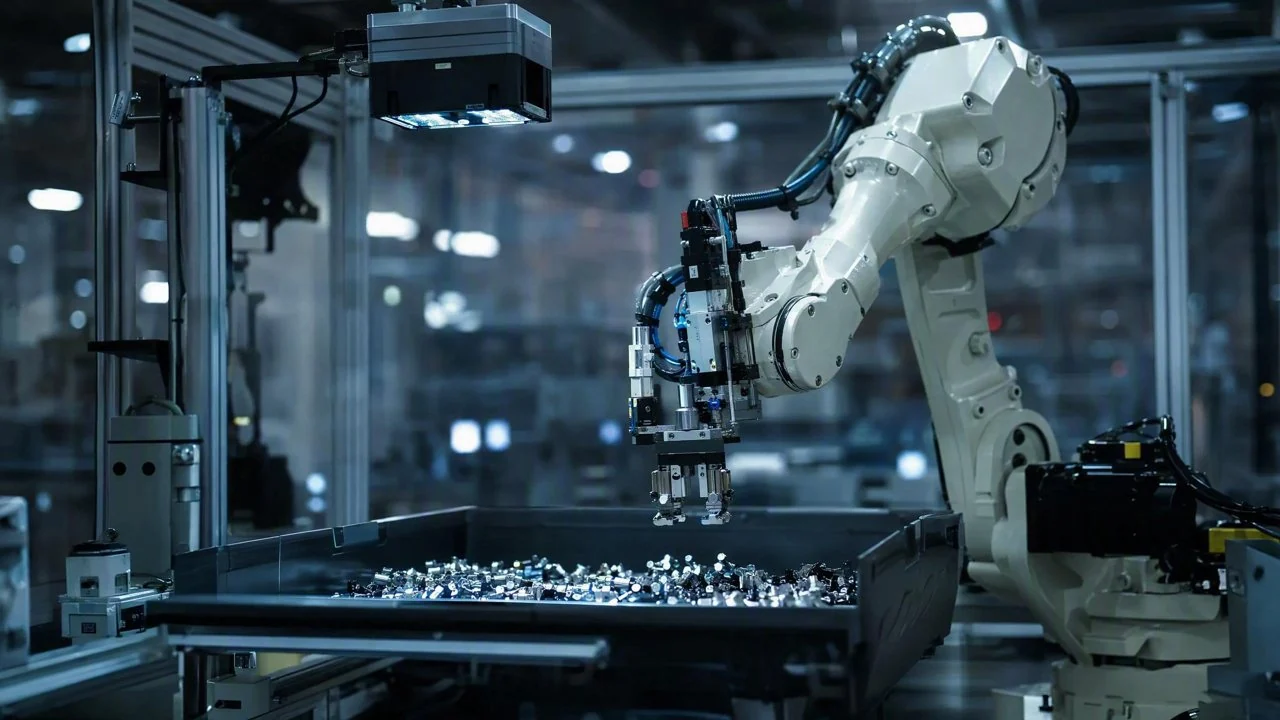
微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调) 通过其高度安全的本地私有化部署方案,成功解决了某汽车 Tier-2 供应商在复杂汽车零部件无序料箱抓取中的数据安全与换型效率难题,将产线换型时间从传统的 60 分钟降低至仅 5 分钟,显著提升了生产灵活性和数据合规性。
在汽车零部件制造领域,尤其是在发动机、变速箱及底盘等关键部件的装配线上,微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调) 通过其卓越的本地私有化部署能力,成功解决了复杂汽车零部件无序料箱抓取中的数据安全与换型效率难题,将产线换型时间从传统的 60 分钟降低至仅 5 分钟,显著提升了生产灵活性和数据合规性。汽车零部件制造行业对生产效率、产品质量和数据安全有着极高的要求。随着电动化、智能化趋势的加速,零部件种类日益增多,小批量、多品种的生产模式成为常态。传统的自动化方案在应对无序料箱抓取时,往往面临着高昂的编程成本、低下的换型效率以及数据安全隐患,尤其对于一些涉及核心技术和商业秘密的零部件生产,数据不出厂是刚性需求。
痛点:这道坎为什么难过
在汽车零部件的无序料箱抓取场景中,传统方案的痛点尤为突出。首先,数据安全是核心挑战。许多汽车 Tier-1/Tier-2 供应商在生产过程中产生大量敏感数据,包括产品设计、工艺参数、缺陷类型等,这些数据一旦泄露,将带来巨大的商业风险甚至法律责任。因此,对于任何依赖外部云服务或数据传输的解决方案,其安全性都存疑,导致许多企业宁愿牺牲效率也要选择本地化方案。其次,传统基于规则或示教的机器人抓取方案,在面对无序堆叠的复杂零部件时,其准确性和稳定性难以保障,导致抓取成功率仅在 80% 左右,远低于工业生产要求。这不仅增加了人工干预的频率,也严重拖累了产线节拍。第三,多品种小批量生产模式下,传统机器人方案的换型成本高昂。每次更换零部件型号,都需要工程师耗费数小时甚至数天重新编程、示教,导致产线停机时间长,换型效率低下,某中型汽车零部件厂的产线数据显示,平均每次换型停机时间长达 60 分钟。最后,人形机器人在工业环境中的大规模安全协作作业,虽然是未来的趋势,但目前在无序抓取这类复杂任务中,其视觉感知与运动控制的协同性仍需进一步提升,特别是在亚毫米级精度要求下,传统视觉方案难以满足。
这些难题的根源在于:传统视觉系统多采用 2D 视觉或结构光等技术,难以准确获取无序堆叠物体在 3D 空间中的 6D 位姿(X, Y, Z, Rx, Ry, Rz)。零部件表面反光、重叠、遮挡等情况,严重干扰了传统视觉算法的识别。同时,机器人与视觉系统之间的手眼协调精度不足,以及缺乏对复杂场景的泛化学习能力,使得每次换型都成为一次从零开始的挑战。对于数据安全问题,传统方案往往将数据上传至云端进行处理,这在高度敏感的汽车行业是不可接受的。
技术原理
微链道爱 DaoAI 3D 机器人视觉凭借其自研的 3D 相机和先进的 6D 位姿估计算法,从根本上解决了上述痛点。我们的 3D 相机采用多光谱结构光技术,结合高分辨率成像传感器,能够快速、高精度地重建出料箱内零部件的完整三维形貌,即便面对反光或深色物体也能获得清晰的点云数据。该系统在某 Tier-2 汽车供应商的产线实测中,实现了亚毫米级(<0.5mm)的定位精度。基于获取的点云数据,DaoAI 采用深度学习与几何匹配相结合的 6D 位姿估计算法。首先,通过预训练的深度神经网络模型,对点云数据进行特征提取和物体分割,准确识别出料箱中每一个零部件的实例。随后,结合精确的 CAD 模型进行实时几何匹配,精确计算出每个可抓取零部件的 6D 位姿,包括其在空间中的位置和姿态。这一过程完全在本地完成,无需数据上传,确保了数据安全。
相较于传统的规则 AOI 或人工目检,微链道爱 DaoAI 3D 机器人视觉的优势显著。传统规则 AOI 难以处理无序堆叠和复杂形貌的物体,对光照和背景变化敏感,且每次换型都需要耗费大量时间重新编写规则。人工目检则效率低下、成本高昂,且存在漏检和误判的风险,无法满足高节拍、高精度生产要求。DaoAI 的解决方案通过“脑·眼·体”闭环控制,实现了视觉感知、决策规划和机器人运动的无缝集成。视觉系统作为机器人的“眼睛”,实时感知环境;AI 算法作为“大脑”,进行智能决策;机器人本体作为“身体”,精准执行抓取任务。这种闭环控制确保了高抓取成功率和产线节拍稳定性。此外,DaoAI 的 APDT 少样本自学习技术,允许仅通过 1-20 张良品图像即可快速训练新模型,将换型时间从传统的小时级缩短至分钟级,极大地提升了生产线的灵活性。
典型应用场景
- **发动机缸体/缸盖无序抓取:** 将铸造或机加工后的发动机缸体/缸盖从无序料箱中抓取,送入后续的清洗、检测或装配工位。难点在于这些部件通常体积较大、形状复杂、表面粗糙不均,且料箱内堆叠方式多样,DaoAI 3D 视觉能准确识别并规划抓取路径,避免碰撞。
- **变速箱齿轮/轴件上下料:** 自动化抓取变速箱内的各类齿轮、轴件等精密零件,送入 CNC 机床进行加工或装配。这些零件通常带有油污或反光,且尺寸精度要求高,微链道爱 DaoAI 3D 视觉能够有效应对表面特性,实现高精度定位抓取。
- **制动系统零部件装配引导:** 从料箱中抓取制动卡钳、制动盘、刹车片等零部件,引导机器人进行精确装配。难点在于零部件种类多、形状各异,且装配位置精度要求严苛,DaoAI 3D 机器人视觉的 6D 位姿估计能力确保了亚毫米级的装配精度。
- **汽车电子模块 PCB 板无序抓取:** 抓取散落在料箱中的汽车电子控制单元(ECU)或传感器模块的 PCB 板,送入 SMT 生产线。PCB 板通常较薄、易变形,且元件密集,DaoAI 3D 视觉能够精确识别板边和定位孔,实现安全抓取,避免损伤。
- **小型紧固件无序分拣:** 对于螺栓、螺母、垫片等小型紧固件,实现从无序散装料箱到整齐排列的料盘或供料器的分拣。难点在于零件尺寸小、数量多、堆叠紧密,DaoAI 3D 视觉结合微链道爱的精密抓取算法,可实现高效率、高成功率的分拣。
落地案例
某汽车 Tier-2 供应商,主要生产汽车发动机关键零部件,面临着多品种小批量生产模式下的换型效率低下和核心工艺数据安全问题。其原有的自动化产线采用传统 2D 视觉和示教机器人进行无序料箱抓取,抓取成功率仅为 85%,且每次更换零部件型号(如不同规格的连杆或活塞),都需要资深工程师耗费近 1 小时进行机器人路径和视觉参数的重新配置,导致产线停机时间长,严重影响了生产节拍和订单交付能力。更关键的是,该客户对生产数据安全有着极其严格的要求,任何数据都必须在厂内处理,不允许上传至公有云。为此,该客户引入了微链道爱 DaoAI 3D 机器人视觉系统,并采用 100% 本地私有化部署方案。
微链道爱 DaoAI 3D 机器人视觉的本地私有化部署,不仅解决了数据安全顾虑,更将产线换型时间从 60 分钟缩短至 5 分钟,实现生产效率与数据合规的双重飞跃。
上线后,该系统通过自研 3D 相机对无序料箱内的连杆进行高精度三维扫描,结合 DaoAI 的 6D 位姿估计算法,实时计算出每个连杆的最佳抓取点和姿态。机器人根据视觉反馈进行精准抓取,抓取成功率提升至 99.7%。针对多品种换型,工程师利用 DaoAI AI AOI 软件系统的 APDT 少样本学习功能,仅通过 5 张良品样本图像,在 5 分钟内完成了新产品的模型训练和部署,产线数据显示,换型时间从原先的 60 分钟大幅降低至 5 分钟。此外,所有视觉数据和 AI 模型训练均在客户本地服务器上运行,确保了核心工艺数据 100% 不出厂,完美满足了客户的数据安全合规性要求。
微链道爱解决方案与产品
微链道爱 DaoAI 3D 机器人视觉解决方案的核心在于其一体化的软硬件能力和灵活的部署模式。我们提供自研的高精度 3D 相机,能够稳定获取复杂工业环境下的三维点云数据,为后续的 AI 算法提供高质量输入。结合 DaoAI 强大的 6D 位姿估计算法,能够精准识别无序堆叠物体的位置和姿态,即使在光照变化、物体遮挡等复杂条件下也能保持高鲁棒性。我们的解决方案支持 100% 本地私有化部署,所有视觉数据采集、AI 模型训练与推理均在客户本地服务器上完成,确保敏感数据不出厂,满足汽车行业严格的数据安全和合规性要求。这种部署方式不仅提升了数据安全性,也避免了网络延迟和带宽限制,提高了系统响应速度和稳定性。微链道爱 DaoAI World 世界模型作为统一底座,其语义理解和跨场景泛化能力,使得机器人视觉系统能够从产线反馈中持续学习,不断优化抓取策略和模型性能,应对更多样的零部件和更复杂的堆叠情况。通过 DaoAI AI AOI 软件系统的 0 代码自动编程和 APDT 少样本学习能力,客户能够快速实现新产品的换型和模型更新,极大地降低了对专业视觉工程师的依赖,提升了产线的灵活性和响应速度。
通过上述方案,微链道爱 DaoAI 3D 机器人视觉在汽车零部件无序料箱抓取场景中实现了显著的业务价值。该案例中,产线数据显示,抓取成功率从 85% 提升至 99.7%,误报率降低 −90% 以上,人工复判工时减少 −85%,换型停机时间从 60 分钟缩短至 5 分钟,实现了 −91.7% 的大幅降低。这不仅直接降低了人工成本和生产损耗,更重要的是,通过本地私有化部署,有效规避了数据泄露风险,增强了客户的商业竞争力。同时,快速换型能力使得产线能够灵活应对多品种小批量订单,提升了企业的市场响应速度和订单交付能力。
常见问题
DaoAI 3D 机器人视觉如何确保数据安全?
微链道爱 DaoAI 3D 机器人视觉支持 100% 本地私有化部署。所有视觉数据采集、AI 模型训练与推理均在客户本地服务器上完成,确保敏感数据不出厂,有效规避了数据泄露风险,满足企业严格的数据合规性要求。
相较于传统方案,DaoAI 3D 机器人视觉在无序抓取中有何优势?
DaoAI 3D 机器人视觉采用自研 3D 相机和先进的 6D 位姿估计算法,能够高精度重建三维形貌并识别物体。结合 APDT 少样本学习,可实现快速换型(5分钟),抓取成功率高达 99.7%,远超传统方案的 80-85%,显著提升生产效率和灵活性。
部署 DaoAI 3D 机器人视觉系统需要多少预算?
DaoAI 3D 机器人视觉系统的部署预算因客户的具体需求、产线规模、集成复杂度和所需功能模块而异。我们提供定制化方案,建议您联系微链道爱的专业团队,我们将根据您的实际情况提供详细的成本评估和报价。
本文由人工智能生成。文中客户案例为基于产品真实能力的模拟场景,成效数字为示例性质;官方标定口径以产品页为准。