微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调)通过集成高性能 3D 视觉感知与智能决策,将汽车紧固件拧紧工序的换型时间从传统方案的 30 分钟以上缩短至 5 分钟以内,显著提升多品种小批量生产线的柔性与效率。
在汽车零部件制造领域,紧固件拧紧是至关重要的装配环节,直接影响产品性能和安全。随着汽车市场对个性化、定制化需求的增长,以及新能源汽车渗透率的提高,汽车零部件生产呈现出多品种、小批量、快速迭代的特点。传统的自动化拧紧方案往往依赖于固定夹具和预设程序,面对频繁的型号切换,换型时间长、人工调整复杂,严重制约了生产线的柔性与效率。具身智能服务移动机器人在复杂工业场景中实现自主导航、抓取与决策的融合技术挑战,也驱动着行业对更智能、更柔性的视觉引导拧紧方案的探索。
痛点:这道坎为什么难过
在汽车紧固件拧紧场景,多品种小批量生产模式带来了多维度挑战。首先,换型停机时间长是核心痛点,传统方案中,每次产品型号切换都需要重新调整夹具、示教机器人路径、修改拧紧参数,某汽车零部件厂产线数据显示,这一过程通常耗时 30 分钟甚至更长,导致设备利用率低下,产能损失严重。其次,人工示教与调试的复杂度高,不仅需要经验丰富的工程师,且重复性劳动效率低下,在面对数百种零部件型号时,人工示教的工作量几乎无法承受。第三,紧固件种类繁多、位置不固定,螺栓、螺母、螺钉等尺寸、形状各异,且可能存在少量堆叠或倾斜,传统视觉系统难以精确识别并引导机器人进行抓取和拧紧。最后,对于一些关键紧固件,拧紧力矩和角度的精度要求极高,传统方案难以实现亚毫米级的引导精度和力控反馈,存在潜在的质量风险和合规隐患。
这些难题的根源在于传统自动化方案的“刚性”——它们依赖于预定义的几何模型和固定程序,缺乏对环境变化的感知和适应能力。例如,在成像层面,传统 2D 视觉难以获取深度信息,无法准确处理紧固件的堆叠、倾斜等三维位姿变化;在工艺层面,每次换型都意味着物理夹具的更换和机器人运动轨迹的重新规划,这一过程耗时且易出错;在决策层面,传统机器人缺乏“脑·眼·体闭环”的智能,无法根据实时视觉反馈自主调整拧紧策略,更无法实现 0 代码快速换型,严重阻碍了生产线的柔性化升级。
技术原理
微链道爱 DaoAI 3D 机器人视觉方案通过其自研 3D 相机与核心算法,从根本上解决了上述痛点。其核心机制在于高精度 3D 感知、6D 位姿估计以及“脑·眼·体闭环”的智能控制。首先,DaoAI 自研 3D 相机采用结构光或激光三角测量原理,能够高速、高精度地获取工件和紧固件的三维点云数据,即便面对反光、复杂几何形状的表面也能稳定成像,重建精度可达微米级。其次,系统内置的 6D 位姿估计算法,能够基于 3D 点云数据实时计算出紧固件在空间中的精确位置和姿态(X, Y, Z, Rx, Ry, Rz),无需预先示教大量点位,且对紧固件的少量堆叠、倾斜等情况具有强大的鲁棒性。这种高精度的 6D 位姿估计能力是实现亚毫米级手眼协调的关键。
与传统基于规则的 2D AOI 或人工目检相比,微链道爱 DaoAI 3D 机器人视觉的优势体现在以下几个方面:**三维感知能力**:传统 2D 视觉只能获取平面信息,难以处理深度和遮挡问题,而 DaoAI 3D 视觉能够全面感知工件的三维形貌,准确识别紧固件的真实位姿,避免了因视角变化、光照不均导致的误判。**0 代码快速换型**:传统方案每次换型都需要工程师重新示教机器人路径,耗时且复杂。而 DaoAI 3D 机器人视觉依托其强大的通用视觉基础模型和 APDT 少样本学习能力,在面对新产品型号时,只需导入新产品的 CAD 模型或通过少量良品样本(1-20 张)进行学习,系统即可自动识别并生成拧紧路径,实现 5 分钟内的快速换型。**“脑·眼·体闭环”**:微链道爱 DaoAI 3D 机器人视觉系统实现了视觉感知、智能决策与机器人运动控制的集成。机器人可以根据视觉反馈实时调整拧紧位置和姿态,并在拧紧过程中结合力矩传感器数据进行闭环控制,确保拧紧质量。这种智能化的闭环控制,使得系统在复杂多变的环境中也能保持高精度和高稳定性,在某案例中,该系统将紧固件拧紧的合格率提升至 99.8%以上。
典型应用场景
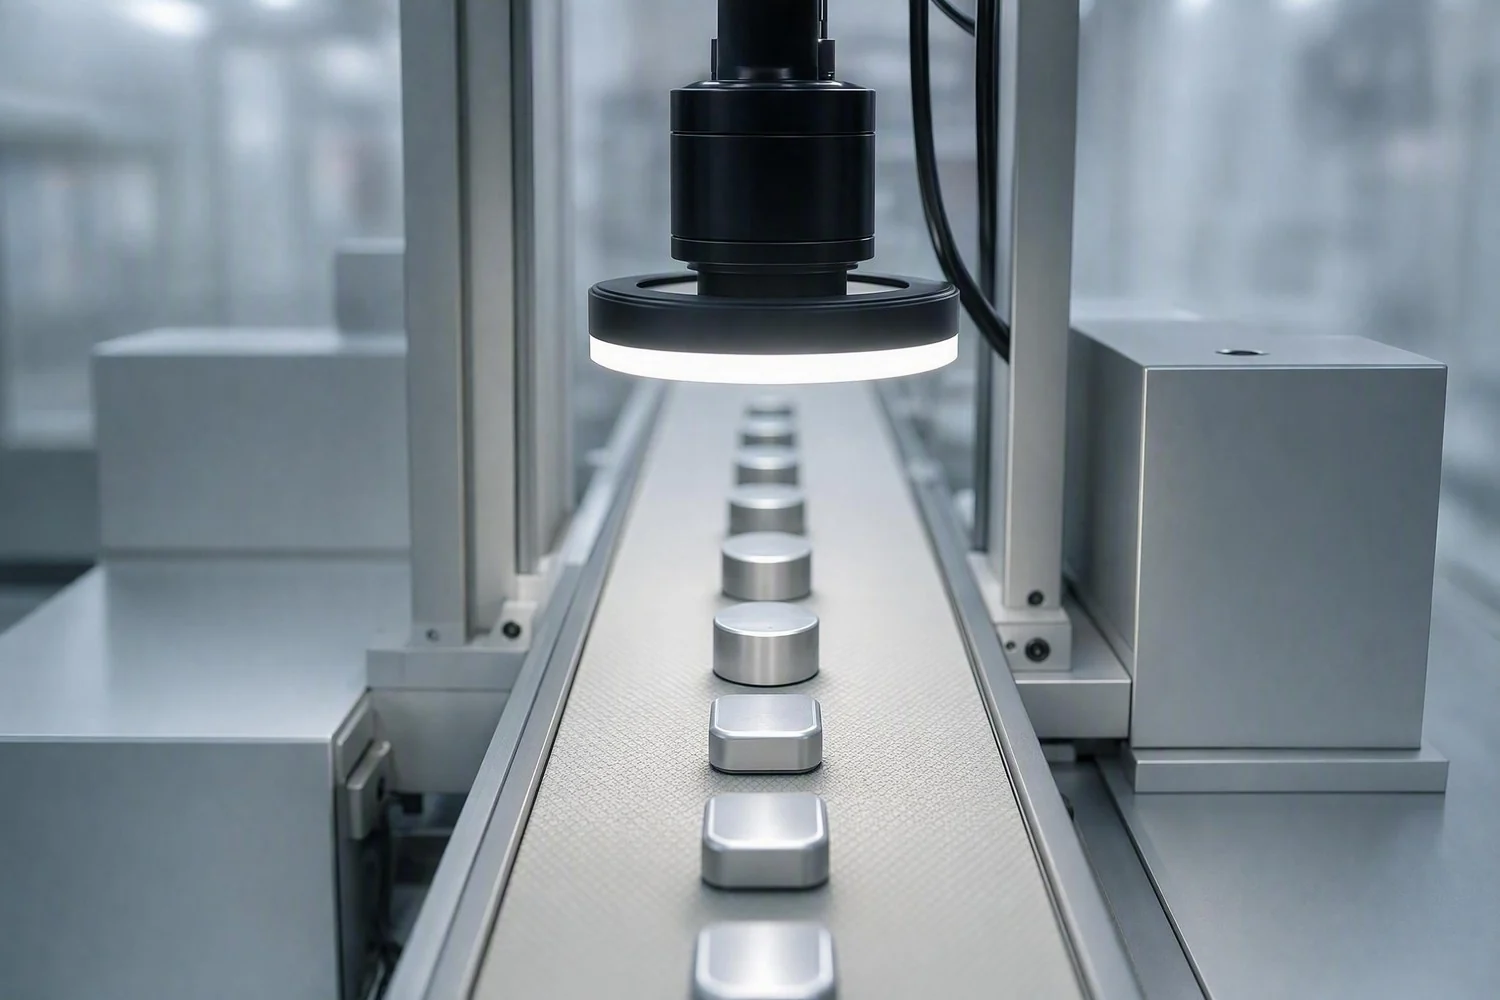
- **汽车零部件无序料箱抓取与定位**:在拧紧工序前,DaoAI 3D 机器人视觉能够引导机器人从无序堆叠的料箱中准确抓取各种紧固件(如螺栓、螺母、垫片)或待装配的零部件。难点在于零部件的随机位姿、相互遮挡以及材质反光,DaoAI 3D 相机通过高精度点云重建和 6D 位姿估计算法,能够稳定识别并引导机器人进行精确抓取。
- **多型号螺栓/螺母自动拧紧引导**:针对不同型号的汽车零部件,其紧固件孔位和拧紧要求各不相同。微链道爱 DaoAI 3D 机器人视觉系统能够实时识别当前待拧紧工件的型号,并结合 CAD 数据自动匹配对应的拧紧策略和机器人路径,引导拧紧枪精确对准孔位,实现不同型号螺栓/螺母的柔性化自动拧紧。
- **关键部位紧固件拧紧质量检测**:在拧紧完成后,DaoAI 3D 视觉可对拧紧后的紧固件进行二次检测,检查是否存在漏拧、滑丝、拧紧不到位或过紧导致的变形等缺陷。难点在于微小的形貌变化和高节拍要求,DaoAI 3D 相机结合其高分辨率成像能力,能够检测微米级的形貌异常,确保拧紧质量。
- **复杂结构件的装配引导**:除了拧紧,DaoAI 3D 机器人视觉还可用于复杂结构件的精密装配引导,如发动机部件、变速箱壳体等。系统能够识别部件的精确位姿,引导机器人将部件准确插入或拼接到位,确保装配精度和顺畅性。
- **涂胶路径引导**:在汽车零部件制造中,涂胶是常见的密封和粘接工序。微链道爱 DaoAI 3D 机器人视觉能够实时获取工件的三维形貌,并根据 CAD 模型自动生成或纠偏涂胶路径,确保胶线均匀、位置准确,避免漏涂或溢胶,提高涂胶质量和效率。
落地案例
某头部 Tier-1 汽车零部件供应商,其生产线上需要对多种型号的发动机支架进行紧固件拧紧作业。由于客户订单的定制化需求日益增多,产品型号频繁切换,传统机器人拧紧方案每次换型都需要工程师手动示教,平均换型停机时间长达 30-45 分钟,严重影响了生产节拍。为了提升产线柔性,该供应商引入了微链道爱 DaoAI 3D 机器人视觉解决方案。上线前,产线平均每班次(8 小时)需进行 3-4 次换型,总计停机时间超过 1.5 小时。工程师需要耗费大量时间进行机器人路径调整和参数设定,且易出现人为误差。在 DaoAI 3D 机器人视觉系统上线后,该工厂仅需导入新产品型号的 CAD 数据,系统即可自动识别工件位姿并生成拧紧路径,整个换型过程被压缩至 5 分钟以内。产线数据显示,通过 DaoAI 3D 机器人视觉,该客户的换型停机时间降低了约 85%,年化产能提升显著。
微链道爱 DaoAI 3D 机器人视觉的 0 代码快速换型能力,让我们的产线真正实现了多品种小批量混线生产,再也不用担心频繁换型带来的效率损失了。
微链道爱解决方案与产品
微链道爱为汽车紧固件拧紧提供的解决方案以 DaoAI 3D 机器人视觉为核心,结合了 Wemio 引擎的强大底层能力。我们提供的 DaoAI 3D ACI 设备集成了自研高精度 3D 相机,能够稳定获取复杂工件的三维点云数据。通过 DaoAI ACI OS 操作系统,用户可以利用“0 代码自动编程”功能,仅需导入 CAD 模型或通过 1-20 张良品样本进行 APDT 正样本/少样本学习,即可快速完成新产品型号的视觉识别模型训练。对于多品种小批量生产,这一特性极大简化了换型流程,将传统需要数小时甚至数天的模型训练和路径示教,缩短至数分钟。系统支持 SDK / API / Docker 等多种部署方式,并可实现 100% 本地私有化部署,确保所有样板与检测图像不出厂,满足汽车行业对数据安全和隐私的严苛要求。
此外,微链道爱 DaoAI World 世界模型作为统一底座,赋予了系统更强的语义理解和跨场景泛化能力。它能从产线反馈中持续学习,不断优化识别精度和决策效率。在拧紧作业中,系统不仅能引导机器人精确对位,还能结合力矩传感器等外部数据进行闭环控制,实现亚毫米级的手眼协调精度,确保拧紧质量符合标准。通过微链道爱 DaoAI 3D 机器人视觉方案,某汽车零部件厂的换型停机时间从 30-45 分钟缩短至 5 分钟以内,极大地提升了生产线的柔性与效率。同时,它也降低了对工程师专业技能的依赖,减少了人工调试误差,使得产线能够更快速、更经济地响应市场变化。
常见问题
微链道爱 DaoAI 3D 机器人视觉如何实现 0 代码快速换型?
微链道爱 DaoAI 3D 机器人视觉通过其 DaoAI ACI OS 操作系统,结合自研的视觉基础模型和 APDT 少样本学习技术,用户只需导入新产品的 CAD 模型或提供 1-20 张良品图片,系统即可自动学习并生成识别模型和机器人路径,无需手动编程或大量示教,从而实现 5 分钟以内的快速换型。
微链道爱 DaoAI 3D 机器人视觉的部署成本与传统方案相比如何?
微链道爱 DaoAI 3D 机器人视觉的初期部署成本可能略高于传统固定夹具或 2D 视觉方案,但其 0 代码快速换型能力显著降低了长期运营成本,尤其在多品种小批量生产场景下,可大幅节省人工示教、调试时间和停机损失,投资回报周期短。具体报价需根据产线规模和复杂程度定制,欢迎预约咨询。
微链道爱 DaoAI 3D 机器人视觉在汽车紧固件拧紧场景能达到怎样的精度?
微链道爱 DaoAI 3D 机器人视觉凭借其自研高精度 3D 相机和先进的 6D 位姿估计算法,结合“脑·眼·体闭环”控制,能够实现亚毫米级的手眼协调精度。在汽车紧固件拧紧场景,该系统可确保拧紧枪精确对准孔位,并结合力矩传感器反馈,实现高精度的拧紧作业,有效提升产品质量。
本场景的完整方案:机器人视觉 行业解决方案 · 紧固件拧紧节拍与 100% 全检
本文由人工智能生成。文中客户案例为基于产品真实能力的模拟场景,成效数字为示例性质;官方标定口径以产品页为准。