
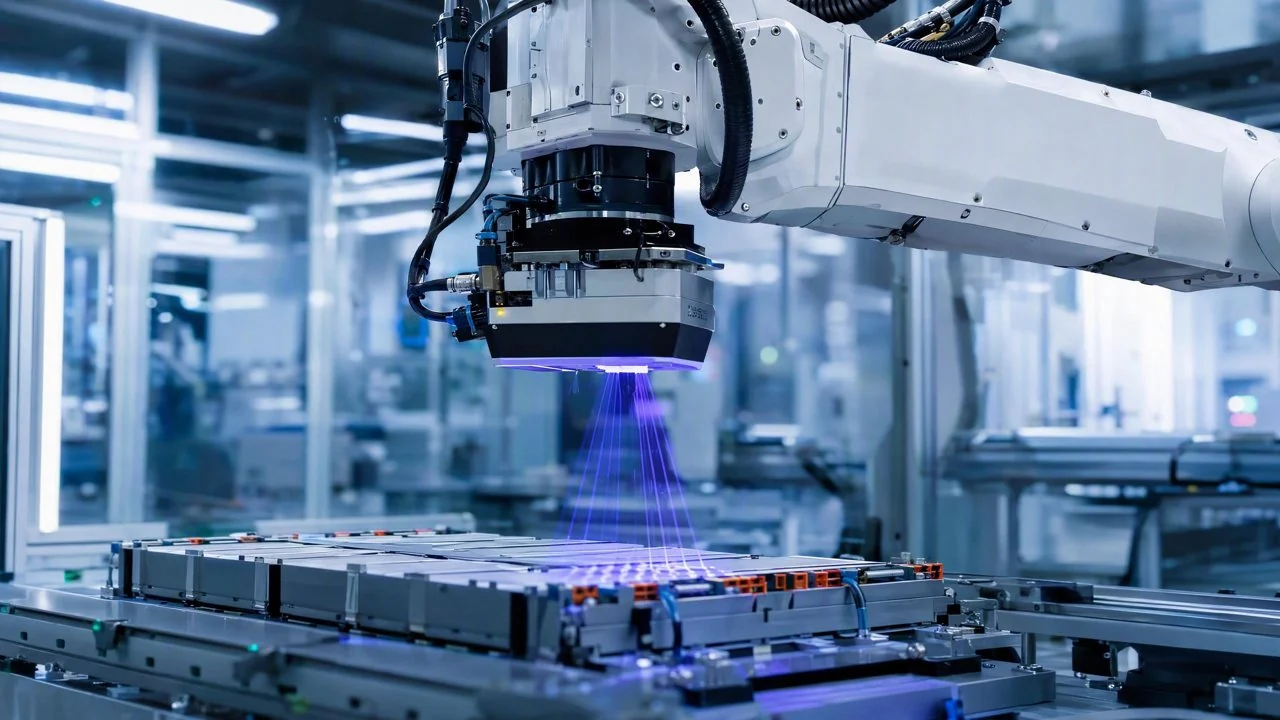
微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调)通过结合先进的 3D 成像与 AI 模型,解决了新能源电池模组在多品种小批量生产中焊点检测的快速换型难题,将传统人工示教或规则编程导致的换型停机时间从平均 30 分钟大幅缩短至 5 分钟以内。
新能源电池行业正经历快速迭代与多元化发展,尤其在储能、电动汽车等细分市场,客户对电池模组的定制化需求日益增长,导致产线面临多品种、小批量的生产模式。在这种模式下,电池模组的焊点质量直接关系到电池的性能与安全,是关键的检测环节。然而,传统的焊点检测方案在面对频繁的产品切换时,往往效率低下,成为制约产能提升的瓶颈。微链道爱 DaoAI 3D 机器人视觉方案,正是为了应对这一挑战而生,它通过高精度 3D 视觉技术与智能 AI 算法,确保了焊点检测的质量,同时大幅提升了产线的柔性与换型效率。
痛点:这道坎为什么难过
在新能源电池模组焊点检测中,传统方案的痛点主要集中在以下几个方面:首先,**换型停机时间长**:对于多品种小批量生产,每次产品切换都需要重新示教机器人或调整检测参数,平均停机时间可达 30 分钟,严重影响产线节拍。其次,**人工示教复杂且精度受限**:焊点位置、形状、高度等信息复杂,传统人工示教耗时耗力,且难以达到亚毫米级的检测精度。第三,**漏检与误报率居高不下**:由于电池模组焊点存在反光、阴影、微小形变等复杂情况,传统 2D 视觉或规则 AOI 难以准确识别,导致漏检率可能高达 1.5%,误报率则在 5%左右,增加了人工复检的负担。最后,**数据孤岛与追溯困难**:缺乏统一的视觉平台和数据闭环,使得缺陷数据难以有效追溯与分析,阻碍了工艺优化。
造成这些困难的根源在于:新能源电池模组焊点通常采用激光焊接,焊点表面可能存在高度不一、颜色不均、轻微氧化等视觉挑战。传统 2D 成像受光照和角度影响大,难以获取真实的焊点三维形貌信息。而规则 AOI 系统需要工程师手动编写大量规则,对微小的工艺波动不敏感,且在面对新型缺陷或换型时,规则库的维护成本极高,无法满足快速迭代的需求。结合当前人形机器人通用运动控制系统(“小脑”)在复杂任务执行中对快速学习与泛化的需求,可以看出,传统刚性编程模式已无法适应未来工业自动化对柔性与智能化的更高要求。
技术原理
微链道爱 DaoAI 3D 机器人视觉通过其核心技术,有效克服了上述挑战。该方案采用自研高精度 3D 相机,能够快速获取焊点的完整三维点云数据,重建出亚毫米级的真实形貌。结合先进的 6D 位姿估计算法,系统能精确感知电池模组在空间中的位置与姿态,引导机械臂进行精准检测。其核心优势在于“脑·眼·体闭环”控制系统,这使得机器人不仅拥有“眼睛”的感知能力,更有“大脑”的决策智能和“身体”的精准执行。面对不同型号的电池模组,微链道爱 DaoAI 3D 机器人视觉系统只需通过少量良品样本进行快速学习,即可完成新产品的检测模型建立,实现 0 代码的快速换型。实测数据显示,该系统在处理复杂反光焊点时,能将漏检率压至 <0.4%,远优于传统方案。
与传统人工目检或规则 AOI 相比,微链道爱 DaoAI 3D 机器人视觉的优势在于其对三维信息的深度利用和 AI 模型的泛化能力。人工目检受限于人眼疲劳和主观判断,效率低且一致性差;规则 AOI 则依赖预设规则,对未知缺陷或形貌变化不敏感,且每次换型都需要耗费大量时间调整参数。而 DaoAI 3D 视觉通过深度学习和三维点云分析,能够自适应地识别各种焊点缺陷,如虚焊、裂纹、塌陷、短路、飞溅等,无需人工编写复杂规则。其“一块良品 5 分钟 0 代码自动编程”的能力,以及 APDT 正样本/少样本学习(1–20 张良品),极大地简化了部署与维护流程,显著提升了产线的柔性与效率。
典型应用场景
- **模组电芯连接片焊点检测**:检测电芯与连接片之间的焊点是否存在虚焊、假焊、开裂、氧化、短路等缺陷。难点在于焊点密集、尺寸微小且可能存在反光,DaoAI 3D 视觉通过多角度三维重建和缺陷特征提取,可精准识别。
- **Busbar 焊点形貌与共面度检测**:检查 Busbar 与电池电极的焊接点形貌是否完整、高度是否一致、是否存在塌陷或凸起,以及共面度是否符合标准。3D 相机可获取精确高度信息,结合算法评估共面度。
- **保护板焊点缺陷检测**:对电池保护板上的元器件焊点进行质量检查,如是否存在漏焊、多焊、焊锡量不足或过多、桥接等。DaoAI 3D 视觉能穿透轻微遮挡,识别隐藏缺陷。
- **模组连接器引脚焊接质量检测**:检测连接器引脚的焊接质量,包括引脚弯曲、错位、焊点饱满度等。6D 位姿估计能精确引导检测,确保每个引脚都被覆盖到,并对微米级形貌进行分析。
- **涂胶质量引导与检测**:在模组封装前,对密封胶的涂覆路径、宽度、高度进行实时引导与检测,确保涂胶均匀、无断裂、无溢胶。DaoAI 3D 机器人视觉可提供高精度三维引导,并对涂胶质量进行在线检测。
落地案例
某中型新能源电池模组制造商,主要生产多种型号的定制化储能电池模组,其产线面临频繁的品种切换,传统人工示教和规则编程的 AOI 设备导致每次换型停机时间长达 30 分钟,严重影响了生产效率。为了提升产线柔性并降低生产成本,该厂商引入了微链道爱 DaoAI 3D 机器人视觉解决方案。上线前,产线的年换型总停机时间约为 1500 小时;人工复检环节占用了大量人力,且存在 1.5%左右的漏检率。通过部署微链道爱 DaoAI 3D 机器人视觉系统,利用其 0 代码快速换型能力,该产线实现了多品种模组焊点检测的切换。上线后,产线数据显示,换型停机时间显著缩短至 5 分钟以内,模组焊点检测的整体检出率提升至 99.4%,误报率降低了约 80%,大幅减少了人工复检的工作量,有效提升了产线整体 OEE。
微链道爱 DaoAI 3D 机器人视觉,让新能源电池模组产线在面对多品种小批量挑战时,也能实现高效、精准的焊点质量控制与快速换型。
微链道爱解决方案与产品
微链道爱 DaoAI 3D 机器人视觉解决方案以其自研的 3D 相机为感知核心,结合强大的 AI 视觉基础模型,为新能源电池模组焊点检测提供了前所未有的柔性与效率。该方案的核心在于其“0 代码快速换型”能力,通过 DaoAI ACI OS 操作系统中的 APDT 正样本/少样本学习技术,工程师只需提供 1–20 张良品图片,系统即可在 5 分钟内自动生成新的检测模型,无需复杂的机器人示教或规则编写。这使得产线能够轻松应对多品种小批量生产模式,大幅缩短换型停机时间。此外,DaoAI World 世界模型作为统一底座,确保了语义理解和跨场景泛化能力,产线反馈数据可持续学习,进一步提升模型精度。微链道爱提供 SDK/API/Docker 等多种部署方式,支持 100% 本地私有化部署,确保客户数据安全不外泄。
通过微链道爱 DaoAI 3D 机器人视觉方案的部署,该案例中客户的产线换型停机时间从 30 分钟降低到 5 分钟,效率提升了 83%。同时,焊点检测的检出率稳定在 99.4%以上,漏检率降至 <0.6%,极大地提升了产品质量。误报率降低了约 80%,显著减少了人工复检的负担,使得每小时节省的人工复检工时成本可达 ¥694。这些量化成效不仅带来了直接的成本节约,更提升了客户的市场竞争力,加速了其在新能源领域的创新步伐。
常见问题
微链道爱 DaoAI 3D 机器人视觉如何实现 0 代码快速换型?
微链道爱 DaoAI 3D 机器人视觉通过其 DaoAI ACI OS 操作系统中的 APDT 正样本/少样本学习技术实现 0 代码快速换型。用户只需提供 1-20 张良品图片,系统即可在 5 分钟内自动生成新的检测模型,无需人工编写复杂代码或进行繁琐的机器人示教,极大地简化了新产品导入流程。
部署微链道爱 DaoAI 3D 机器人视觉解决方案的成本预算如何估算?
部署微链道爱 DaoAI 3D 机器人视觉解决方案的成本取决于多个因素,包括产线规模、检测工位数量、所需相机与机械臂配置、以及定制化集成需求等。我们提供灵活的软硬件搭配方案,建议您联系我们的销售团队,根据您的具体需求获取详细的报价与投资回报分析,以确保方案最优化。
微链道爱 DaoAI 3D 机器人视觉在新能源电池模组焊点检测中能识别哪些缺陷类型?
微链道爱 DaoAI 3D 机器人视觉能够识别新能源电池模组焊点上的多种缺陷,包括虚焊、假焊、开裂、氧化、短路、塌陷、凸起、焊锡量不足或过多、桥接、飞溅、以及引脚弯曲、错位等。凭借其高精度 3D 成像和 AI 算法,可穿透复杂光照和形貌干扰,提供全面的缺陷检测能力。
本场景的完整方案:机器人视觉 行业解决方案 · 电池模组焊点检测
本文由人工智能生成。文中客户案例为基于产品真实能力的模拟场景,成效数字为示例性质;官方标定口径以产品页为准。