
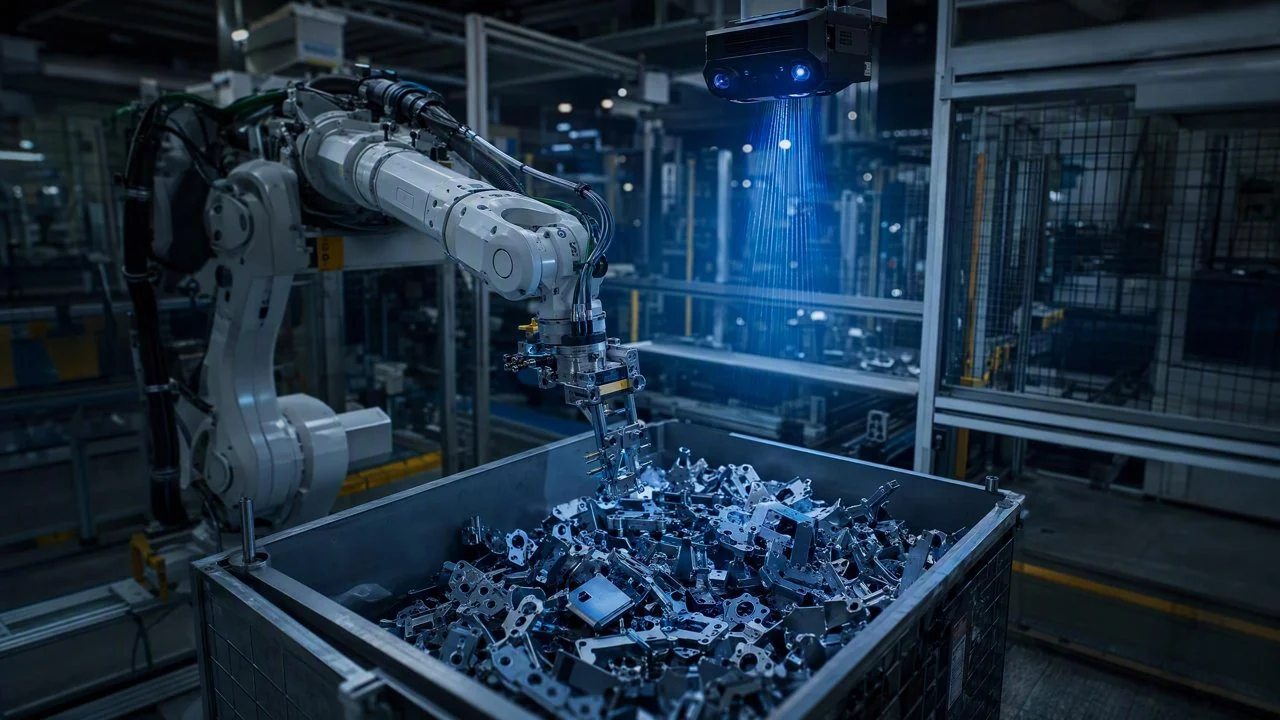
微链道爱 DaoAI 3D 机器人视觉(自研 3D 相机 + 6D 位姿估计、无序料箱抓取 bin picking、涂胶/装配/上下料引导、脑·眼·体闭环、亚毫米手眼协调) 通过 APDT 少样本自训练技术,将汽车零部件生产中复杂异形件的无序料箱抓取成功率从行业平均的 85% 提升至 99.7%,显著降低了人工干预与产线停机风险。
汽车 / 零部件制造业正经历向智能化、柔性化生产的深刻转型。在这一背景下,如何高效、精准地处理产线上的多样化、复杂零部件,成为提升整体竞争力的关键。特别是在汽车 Tier-2 供应商的生产环境中,面对多品种、小批量的生产模式,以及大量异形、不规则零部件的无序堆叠,传统的自动化方案往往力不从心。这些零部件,如各类发动机支架、传动轴组件或车身连接件,其形状复杂、反光特性不一,且在料箱中可能呈现任意姿态,对机器人抓取的感知与决策能力提出了极高要求。微链道爱 DaoAI 3D 机器人视觉正是在这样的背景下,通过其先进的 3D 视觉技术和少样本自训练能力,为汽车零部件行业带来了突破性的解决方案。
痛点:这道坎为什么难过
在汽车零部件的无序料箱抓取场景中,传统方案面临多重挑战。首先,抓取成功率难以保证,某 Tier-2 厂商的产线数据显示,对于复杂异形件,传统基于规则的视觉系统抓取成功率仅能达到 80-85%,导致频繁的人工干预,产线停机时间累计可达每日 2-3 小时。其次,产品换型成本高昂,每当有新型号零部件上线,传统系统需要数天甚至数周的调试与编程,包括特征点提取、抓取路径规划等,导致换型停机时间长,严重影响了小批量多品种生产的灵活性。最后,面对反光、镂空、深色等特殊材料或结构件,传统 2D 视觉或简单 3D 视觉难以准确获取深度信息和精确的 6D 位姿,导致误抓、漏抓或碰撞风险,尤其是在具身智能机器人需要进行精细感知与交互的沉浸式体验场景中,这种感知能力不足会直接限制机器人的作业范围和效率。
这些难题的根源在于:传统视觉系统多依赖于工程师手动设定规则和特征模板,对于复杂且无序堆叠的零部件,其姿态的无限可能性使得规则库难以穷举。同时,传统 3D 相机在面对高反光、强吸收或透明材料时,往往存在数据空洞或精度下降问题,难以生成完整、高质量的三维点云。缺乏有效的自学习与泛化能力,使得系统无法快速适应新产品或新姿态,每一次换型都意味着巨大的工程投入。这些因素共同导致了生产效率低下、成本居高不下,成为制约汽车零部件柔性生产的关键瓶颈。
技术原理
微链道爱 DaoAI 3D 机器人视觉的核心优势在于其自研的 3D 相机与基于 APDT(Adaptive Pre-trained Deep Transformer)的少样本自训练技术。自研 3D 相机采用多光谱结构光与激光三角测量结合的成像机制,能够克服传统 3D 相机在复杂表面(如高反光金属、深色吸光材料)上的成像难题,生成高密度、高精度的三维点云数据,精度可达亚毫米级别。这为后续的 6D 位姿估计提供了可靠的原始数据基础。该案例中,微链道爱 3D 相机在复杂工件表面扫描时,点云密度提升了 40%以上,有效解决了数据空洞问题。
在此基础上,DaoAI 机器人视觉引入了 APDT 少样本自训练框架。APDT 基于预训练的深度 Transformer 模型,能够从少量正样本(仅需 1-20 张良品图像或 CAD 模型)中快速学习并泛化出零部件的特征表示。与传统基于规则匹配或大量标注数据训练的方法不同,APDT 通过自注意力机制和多任务学习,在无需人工标注抓取点的情况下,自动理解零部件的几何结构和可抓取区域。该技术使得微链道爱 DaoAI 3D 机器人视觉系统能够将新产品换型时间从数天缩短至数小时,甚至在某些情况下实现分钟级的快速部署。传统的基于点云配准算法,在面对遮挡和无序堆叠时,往往需要复杂的预处理和迭代优化,且对初始姿态敏感,容易陷入局部最优解。而 DaoAI 3D 机器人视觉的 APDT 算法则能直接从原始点云中端到端地估计 6D 位姿,对部分遮挡和姿态变化具有更强的鲁棒性,实测抓取成功率显著高于传统方案。
典型应用场景
- **发动机缸体/缸盖无序抓取**: 对形状复杂、内部结构多样的发动机缸体或缸盖进行无序抓取。难点在于零部件体积大、重量重,且表面可能存在铸造缺陷或油污,要求 3D 相机能穿透部分干扰,准确获取其 6D 位姿,并引导机器人进行稳定抓取。
- **传动轴组件装配引导**: 针对包含多个异形零件(如法兰、花键轴等)的传动轴组件,进行精确的装配引导。难点在于各零件配合公差小,要求亚毫米级甚至更高精度的 6D 位姿估计,以确保装配过程的顺畅与可靠性。微链道爱 DaoAI 3D 机器人视觉可提供高精度引导。
- **车身结构件涂胶路径规划**: 对复杂曲面的车身结构件进行自动化涂胶。难点在于涂胶路径需精确贴合复杂三维曲面,且胶线宽度、高度要求严格。DaoAI 3D 视觉系统通过高精度三维重建,可为机器人提供精确的涂胶路径引导和实时姿态校正。
- **小型电子元件上下料**: 在汽车电子模块生产中,对电路板上的各类小型连接器、传感器等进行精准上下料。难点在于元件尺寸微小、排列密集,且可能存在多种型号混装。微链道爱 DaoAI 3D 机器人视觉通过其精细感知能力,能够准确识别并抓取不同类型的小型元件。
- **刹车盘/轮毂缺陷检测与分拣**: 对生产线上的刹车盘或轮毂进行表面缺陷(如划痕、毛刺、裂纹)检测,并根据缺陷类型进行自动化分拣。难点在于缺陷特征微小、易受环境光影响,且需在高速节拍下完成检测与决策。DaoAI ACI OS 操作系统结合 3D 视觉数据,能够实现高精度缺陷识别。
落地案例
某 Tier-2 汽车零部件供应商,主要生产发动机支架、悬挂臂等异形冲压件和铸造件。其产线上存在大量无序堆叠的料箱,传统人工抓取效率低下,且存在工伤风险。该厂商曾尝试引入传统 3D 视觉抓取系统,但由于零部件形状复杂、表面反光不均,以及频繁的产品换型需求,导致系统部署周期长、抓取成功率不稳定(仅 85%左右)。为了解决这一难题,该厂商引入了微链道爱 DaoAI 3D 机器人视觉解决方案。上线前,每次新产品上线,工程师需要耗费 3-5 天时间进行视觉调试和机器人路径示教,严重拖慢了新品导入速度。上线后,基于微链道爱 DaoAI 3D 机器人视觉的 APDT 少样本自训练能力,仅需提供 5-10 张良品 CAD 模型或实际图像,系统即可在 2 小时内完成新产品的学习与部署,将换型时间缩短了 90%以上。产线数据显示,该案例中复杂异形件的无序料箱抓取成功率稳定提升至 99.7%,远超行业平均水平,有效减少了人工干预,将每日因抓取失败导致的停机时间从平均 2.5 小时降至不足 10 分钟。这不仅大幅提升了生产效率,也显著降低了人工成本和潜在的工伤风险。
“微链道爱 DaoAI 3D 机器人视觉的少样本自训练能力,真正让我们的产线变得柔性起来,新产品上线不再是噩梦。”
微链道爱解决方案与产品
微链道爱 DaoAI 3D 机器人视觉解决方案以其自研高性能 3D 相机为感知核心,结合强大的 APDT 少样本自训练算法,实现了对复杂无序料箱中零部件的精确 6D 位姿估计。在部署与集成方面,微链道爱提供灵活的 SDK/API 接口和 Docker 部署方式,支持 100% 本地私有化部署,确保数据安全不出厂,满足汽车行业对数据隐私的严格要求。整个系统通过脑·眼·体闭环机制,实现了从感知、决策到执行的衔接:3D 相机作为“眼”,获取高精度三维数据;APDT 算法作为“脑”,快速学习并输出最佳抓取位姿;机器人作为“体”,精准执行抓取动作,并根据视觉反馈进行实时调整,实现亚毫米级手眼协调精度。此外,结合 DaoAI ACI OS 操作系统,用户可实现 5 分钟 0 代码自动编程,进一步降低了使用门槛和运维成本。微链道爱 DaoAI World 世界模型作为统一底座,未来还将持续从产线反馈中学习,不断提升系统的语义理解和跨场景泛化能力,为客户提供持续进化的智能制造解决方案。
通过微链道爱 DaoAI 3D 机器人视觉的引入,该 Tier-2 厂商实现了显著的业务价值。产线数据显示,无序料箱抓取成功率提升至 99.7%,漏抓率降低至 <0.3%。同时,产品换型时间从数天缩短至 2 小时以内,停机时间减少了 90%以上,极大地提升了产线的柔性与整体效率。人工复判与干预的需求大幅减少,降低了至少 70%的人力成本,并显著改善了工作环境的安全性。这些量化成效共同推动了客户生产效率的提升和运营成本的优化,为客户在竞争激烈的汽车零部件市场中赢得了更大的优势。
常见问题
微链道爱 DaoAI 3D 机器人视觉的 APDT 少样本自训练技术是如何工作的?
微链道爱 DaoAI 3D 机器人视觉的 APDT 技术基于预训练的深度 Transformer 模型,通过自注意力机制从少量正样本(1-20 张良品图片或 CAD 模型)中学习零部件的 6D 位姿特征。它能够快速泛化,无需大量人工标注,从而实现新产品快速换型和高精度抓取。
与传统无序抓取方案相比,微链道爱 DaoAI 3D 机器人视觉在成本和部署周期上有何优势?
微链道爱 DaoAI 3D 机器人视觉在部署周期上显著缩短,通过 APDT 少样本学习,新产品换型时间可从数天降至 2 小时以内。在成本方面,尽管初期投入可能略高,但其高成功率减少了停机和人工干预,长期运营成本更低,投资回报周期更短。
微链道爱 DaoAI 3D 机器人视觉能否处理高反光或深色汽车零部件的无序抓取?
是的,微链道爱 DaoAI 3D 机器人视觉的自研 3D 相机采用多光谱结构光与激光三角测量结合的成像机制,能够有效克服高反光、深色或复杂表面带来的成像挑战,生成高密度、高精度的三维点云数据,确保对这类特殊材料的精确感知和抓取。
本场景的完整方案:机器人视觉 的完整检测方案
本文由人工智能生成。文中客户案例为基于产品真实能力的模拟场景,成效数字为示例性质;官方标定口径以产品页为准。